X-Nav laat X2 van een kantoor naar een winkel lopen
De preprint toont twee ritten over dezelfde route van ongeveer honderd meter. De besturing gebruikt een externe GPU en meerdere sensoren.
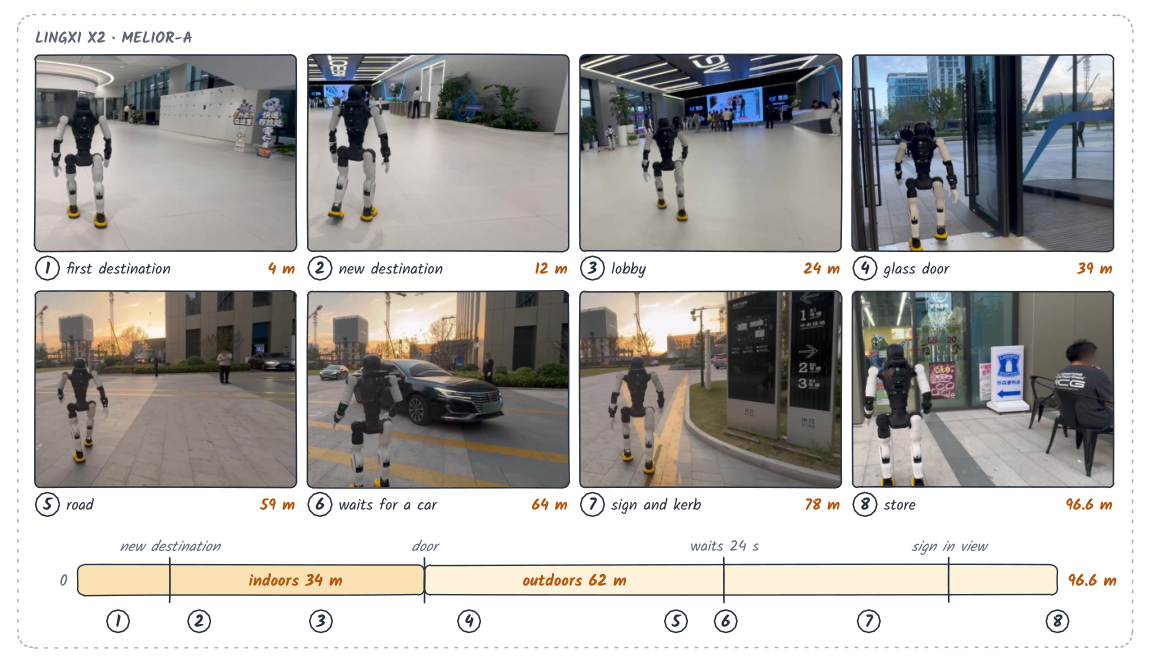
AGIBOT X-Lab en medeonderzoekers beschrijven in een preprint hoe een Lingxi X2 van een kantoorlobby naar een winkel in een naastgelegen gebouw loopt. Het verslag toont twee uitvoeringen over dezelfde route, waarvan één 96,6 meter. Een bediener geeft onderweg een nieuwe bestemming door. De robot passeert deuren en obstakels en wacht tijdens één uitvoering voor een auto. Het navigatiemodel gebruikt camerabeelden, maar het hele systeem benut ook LiDAR, dieptebeelden en bewegingsschatting. De berekeningen draaien via een netwerkverbinding op een externe GPU. Voor aanpassing aan de testlocatie gebruiken de onderzoekers een digitale kopie van die locatie. Trappen, liften en deuren die de robot zelf moet openen vallen buiten de proeven.
Wat betekent dit?
Dit toont een langere looproute met wisselende omstandigheden. Twee uitvoeringen op één route zeggen nog weinig over dagelijkse betrouwbaarheid op andere locaties.
Bron: Jiaxin Huang en medeonderzoekers, AGIBOT X-Lab ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.