BeJEPA laat G1 na een verstoring terugkeren naar zijn doelpositie
De besturing koppelt lichaamshouding aan een plek en kijkrichting in de ruimte.
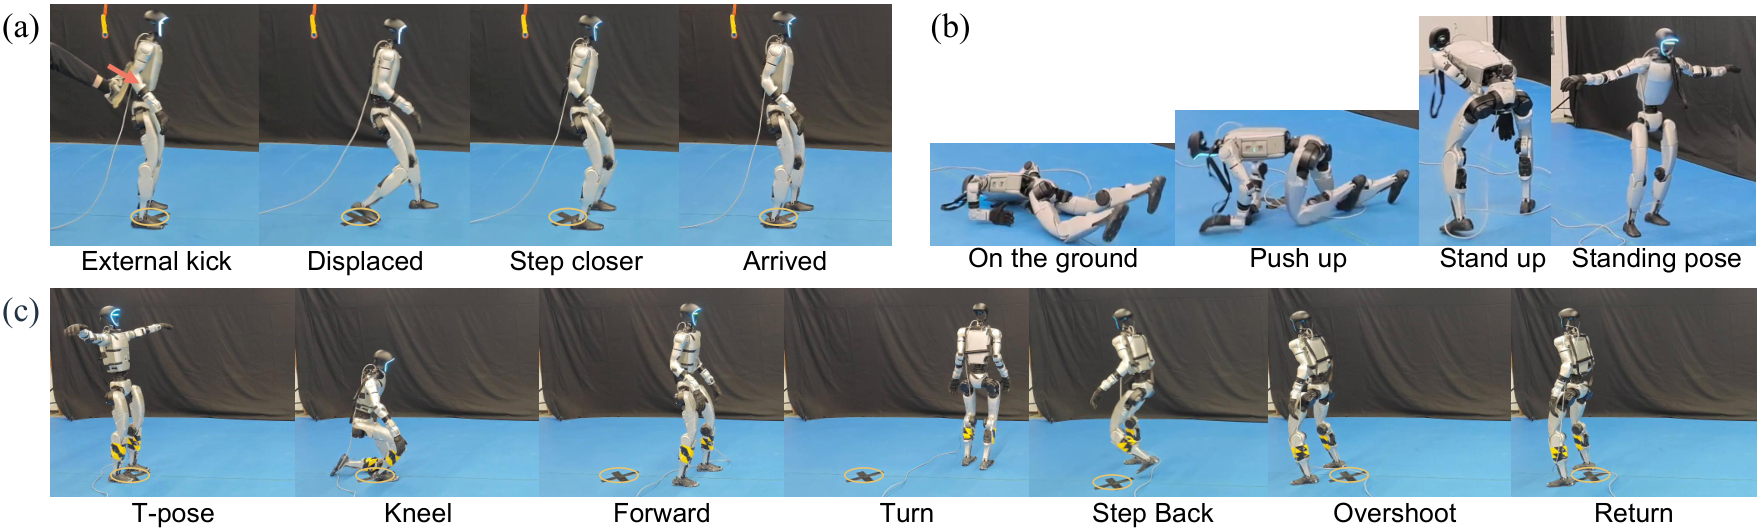
Liyun Yan en collega’s onderzoeken in de preprint BeJEPA hoe een humanoid niet alleen een houding, maar ook een plek en richting kan volgen. Op een fysieke G1 tonen ze terugstappen na een verstoring, opstaan vanaf de grond en een reeks houdingswisselingen met terugkeer naar het beginpunt. De robot gebruikt LiDAR en FAST-LIO-software om positie en richting te schatten. De grote procentuele verbeteringen ten opzichte van andere besturingen zijn in simulatie gemeten. Voor de fysieke demonstraties geeft de paper geen algemeen succespercentage. De beelden laten dus doelgericht herstel in een proefopstelling zien, geen gegarandeerde nauwkeurigheid in een drukke werkomgeving.
Wat betekent dit?
Bij samenwerken moet een robot na een verstoring weer weten waar hij hoort te staan. Houding en plek samen controleren is daarvoor een bruikbare bouwsteen.
Bron: Liyun Yan en collega’s, BeJEPA ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.