Unitree · China
G1
Een compact platform om robotbesturing en nieuwe toepassingen te ontwikkelen.
Unitree biedt G1 via de eigen webshop aan. Het is een platform waarop ontwikkelaars bewegingen en toepassingen kunnen bouwen. Een machine kopen is hier het begin van de ontwikkeling van een taak op jouw locatie.
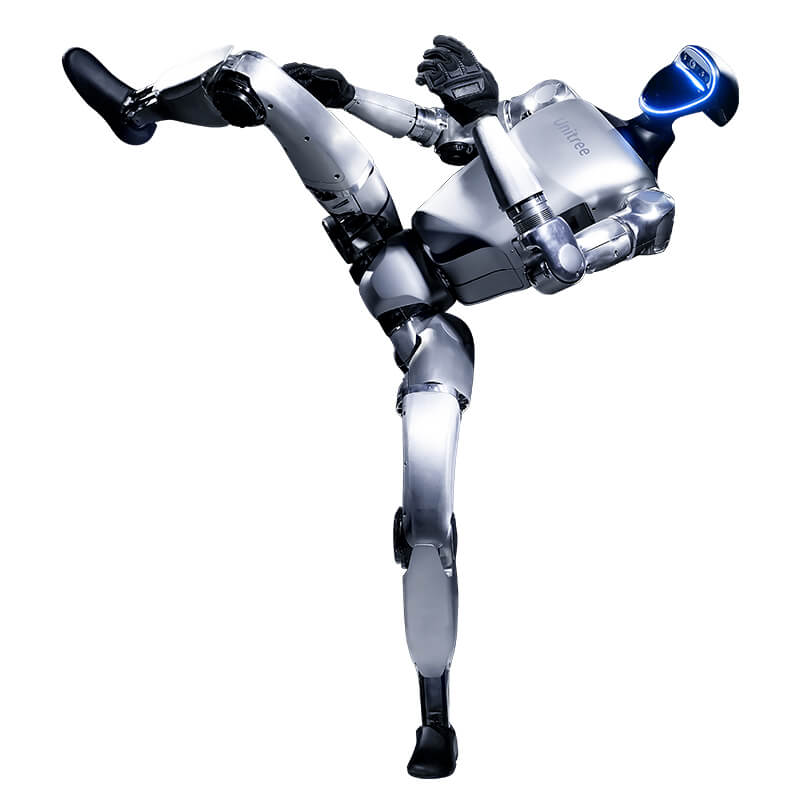
In het kort
Wat is er bekend?
- Aanbod
- Officiële webshop
- Vanafprijs
- $13.500
- Uitvoering
- Afhankelijk van configuratie
- Gebruik
- Ontwikkeling en onderzoek
Gegevens van de fabrikant, afhankelijk van uitvoering en gebruik. Prijzen zijn geen aanbod van YourWally.
Beschikbaarheid
De officiële webshop noemt een vanafprijs van $13.500. Controleer bij bestelling de uitvoering, belastingen, verzending, levertijd en ondersteuning in Nederland.
Waar wij op letten
De basisversie en EDU-uitvoeringen verschillen in handen, gewrichten en toegang tot de software. Kies op basis van wat je daadwerkelijk wilt ontwikkelen.
Bekijk de bronnen
Het dossier
Nieuws over G1
PGX laat G1 een mok ophalen, neerzetten en afleveren
Oxford-onderzoekers combineren aangeleerde handelingen met vaste controles voor elke taakstap. De fysieke proef gebruikt externe bewegingsregistratie.
ECHO past G1-besturing aan bij extra gewicht
Een onderzoeksteam test bewegingen met gewichten aan de robot. Het systeem gebruikt de recente bewegingsgeschiedenis om de besturing bij te sturen.
SixthSense onderbouwt contactschatting met nieuwe G1-metingen
Een herziene preprint voegt een meetreeks toe en scherpt de beperkingen aan. Nauwkeurige krachtmetingen zijn voorlopig alleen bij stilstaan gecontroleerd.
RoboForge repareert de voorbeelden waarmee G1 leert
De herziene studie richt zich op fouten in trainingsbewegingen. Onderzoekers melden meer dan dertig uitgevoerde bewegingen op een fysieke G1.
FAB vertaalt videobewegingen naar een gesimuleerde G1
Een nieuwe preprint combineert lichaamsherkenning met het voorbereiden van robotbewegingen. De auteur heeft de aanpak nog niet op een fysieke robot getest.
TARS test ongevraagde acties bij G1 en X2
Een preprint onderzoekt misverstanden tussen taal en robotacties. De G1-proeven gebruiken een door onderzoekers gekoppeld taalmodel.
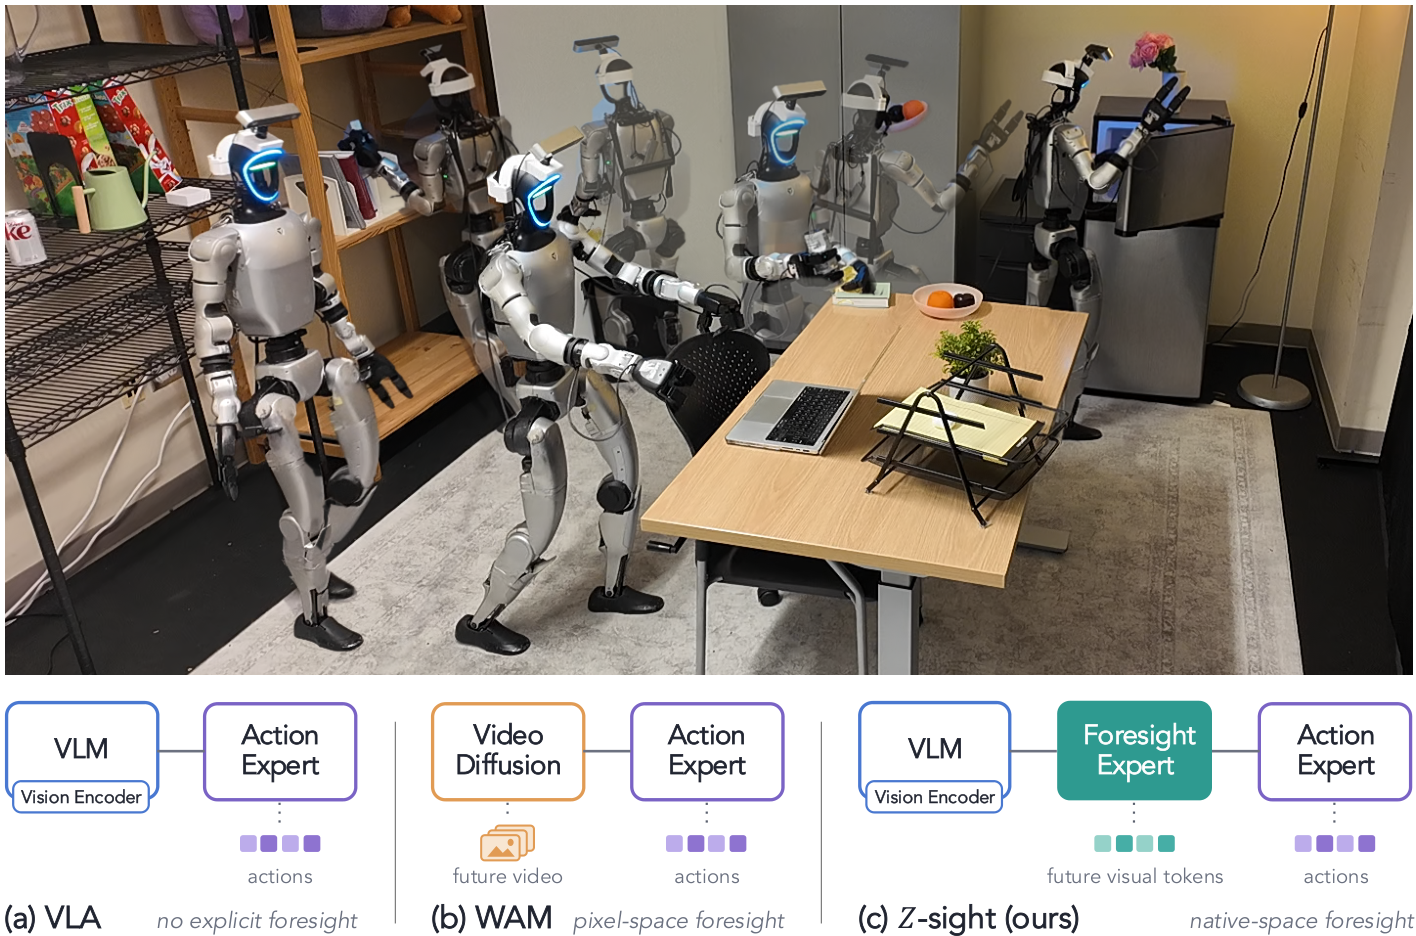
Z-sight laat G1 vooruitkijken bij taken met meerdere stappen
De preprint meldt 44 geslaagde uitvoeringen in 60 fysieke proeven. Het systeem gebruikt extra rekenhardware en taakvoorbeelden.
BSP laat G1 een kar duwen en een pedaalemmer gebruiken
De nieuwe preprint vergelijkt compactere besturing met grotere modellen. De fysieke proeven blijven beperkt tot twee taken.
Nieuw G1-verslag laat grenzen van autonoom hardlopen zien
De robot liep wedstrijden in augustus. De nu verschenen preprint beschrijft ook extra koeling en een val na een waarnemingsfout.
G1 houdt een aangeleerde loopstijl vast bij andere snelheidsprofielen
Een kleine fysieke proef test achteruit, zijwaarts en langzaam lopen zonder een vaste bewegingsopname af te spelen.
G1 leert fles en hoed hanteren uit camerabrilopnamen
Onderzoekers trainen met omgezette menselijke opnamen. De fysieke G1 tilt een fles in 9 van 20 proeven en zet een hoed op in 5 van 20.
Caltech test G1-besturing met expliciete bewegingsgrenzen
Een nieuwe leermethode houdt rekening met grenzen voor houding en hoogte. De theoretische veiligheidsclaims gelden onder voorwaarden.
G1 opent deuren met ronde knoppen dankzij tastfeedback
Met speciale Revo2-handen opent de onderzoeksrobot de deur in 27 van 40 proeven. De opstelling gebruikt markers en extra grip op de knop.
G1 houdt looprichting beter vast met virtuele gewrichten
Onderzoekers testen een andere manier om gewrichten aan te sturen. Zes fysieke loopproeven laten minder richtingsverloop zien.
Joyson meldt eerste levering van rekenrugzak aan Unitree
De module combineert rekenhardware en energiebeheer. De leverancier noemt geen specifieke robotmodellen of gemeten prestatiewinst.
Onderzoekers laten G1 gebaren maken bij spraak en tekst
CFGComposer combineert gesproken woorden met een beschrijving van het gewenste gebaar. De fysieke demonstratie gebruikt BrainCo-handen en een externe computer.
G1 voert bewegingen uit die uit één foto zijn voorbereid
Een onderzoeksketen reconstrueert de omgeving en past een beweging aan de robot aan. Van vijftig fysieke proeven slagen er 35.
OCLO toont negen G1-taken met bediening op afstand
De vernieuwde studie breidt de fysieke demonstraties uit van zeven naar negen taken. Een mens blijft de handen en looprichting besturen.
G1 ontwijkt obstakels met 1,5 kilo belasting aan één hand
ReACT past de loopbesturing aan op een scheve belasting. Het team rapporteert veertig geslaagde korte navigatieproeven.
Unitree en HKUST spreken samenwerking in robotonderzoek af
De universiteit meldt afspraken over onderzoeksrobots, onderwijs en stages. Het gezamenlijke laboratorium is nog een doel, geen geopend centrum.
Symmetrische besturing wordt getest op alle 29 G1-gewrichten
Een herziene preprint breidt eerdere beenbesturing uit naar het hele lichaam. De fysieke vergelijking blijft beperkt tot drie proeven per methode.
G1 maakt dansbewegingen terwijl de muziek speelt
AHEADance genereert de volgende beweging uit binnenkomende muziek. De fysieke proeven gebruiken een externe computer.
NVIDIA laat G1 popcorn scheppen en een tafel leegruimen
GR00T 2 Turbo draait op een G1 met extra rekenhardware. NVIDIA meldt 48 geslaagde popcornproeven.
G1 bezoekt meerdere bestemmingen op één opdracht
LHNav combineert taakplanning en bewegingsbesturing. De fysieke proef telt vijf pogingen met drie opeenvolgende bestemmingen.
G1 gebruikt warmtebeelden om warme en koude spullen te kiezen
Thermo-VLA is getest op zes manipulatietaken. De opstelling gebruikt een extra warmtecamera en externe rekenkracht.
G1-dansonderzoek ingetrokken voor interne beoordeling
De auteur heeft de preprint op 13 november ingetrokken, in afwachting van een interne beoordeling voor openbaarmaking.
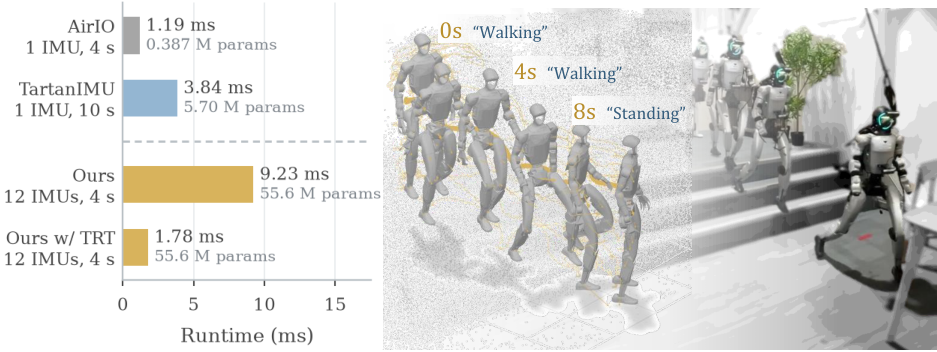
G1 schat beweging met kennis uit menselijke bewegingsdata
Een gezamenlijk model gebruikt de bestaande bewegingssensor en gewrichtsstanden. De praktijkproef omvat één robotplatform.
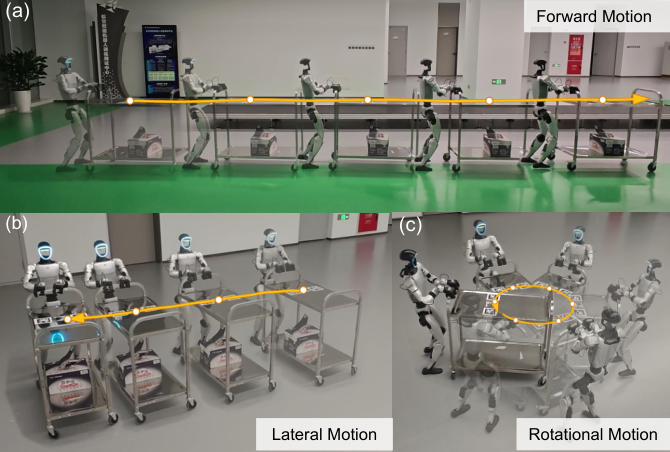
G1 duwt een kar met maximaal 30 kilo lading in onderzoek
ForPC coördineert armen, romp en benen. De fysieke proef gebruikt een vooraf gemaakte kaart en een visuele markering op de kar.
LeRobot voegt SONIC-besturing toe voor de Unitree G1
De nieuwe softwareversie ondersteunt een andere manier van bewegen en voegt de G1 met 23 gewrichten toe.
G1 reageert op menselijke gebaren in kleine praktijktest
Social Humanoid koppelt camerabeelden aan bewegingen zoals zwaaien, een hand geven en samen lopen.
G1 onderscheidt een handdruk, boks en omhelzing beter
AffectiveVLA laat de robot eerst herkennen welk contact iemand zoekt en daarna pas bewegen.
HITCH laat een taalmodel de bewegingen van G1 plannen
In fysieke proeven lukte dozen verplaatsen 13 van 20 keer en naar een doel lopen 6 van 10 keer.
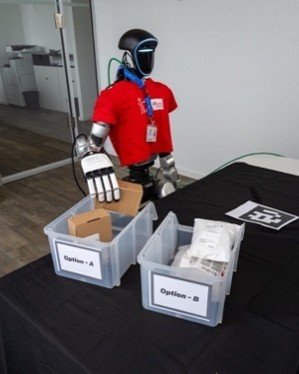
ID Logistics bereidt magazijnpilot voor na sorteerproeven met G1
Twee G1 EDU6-robots sorteren dozen en verzendzakken in een demonstratie. De volgende proef moet uitwijzen wat op een echte werkplek lukt.
Unitree en CNPC-bedrijven plannen gezamenlijk robotbedrijf
Een openbare melding bij de Beijingse markttoezichthouder beschrijft plannen voor industriële robotoplossingen.
Apple traint G1-besturing met duizend virtuele woningen
HALO haalt volgens de onderzoekers 91 procent succes bij afzonderlijke taken in 360 fysieke proeven.
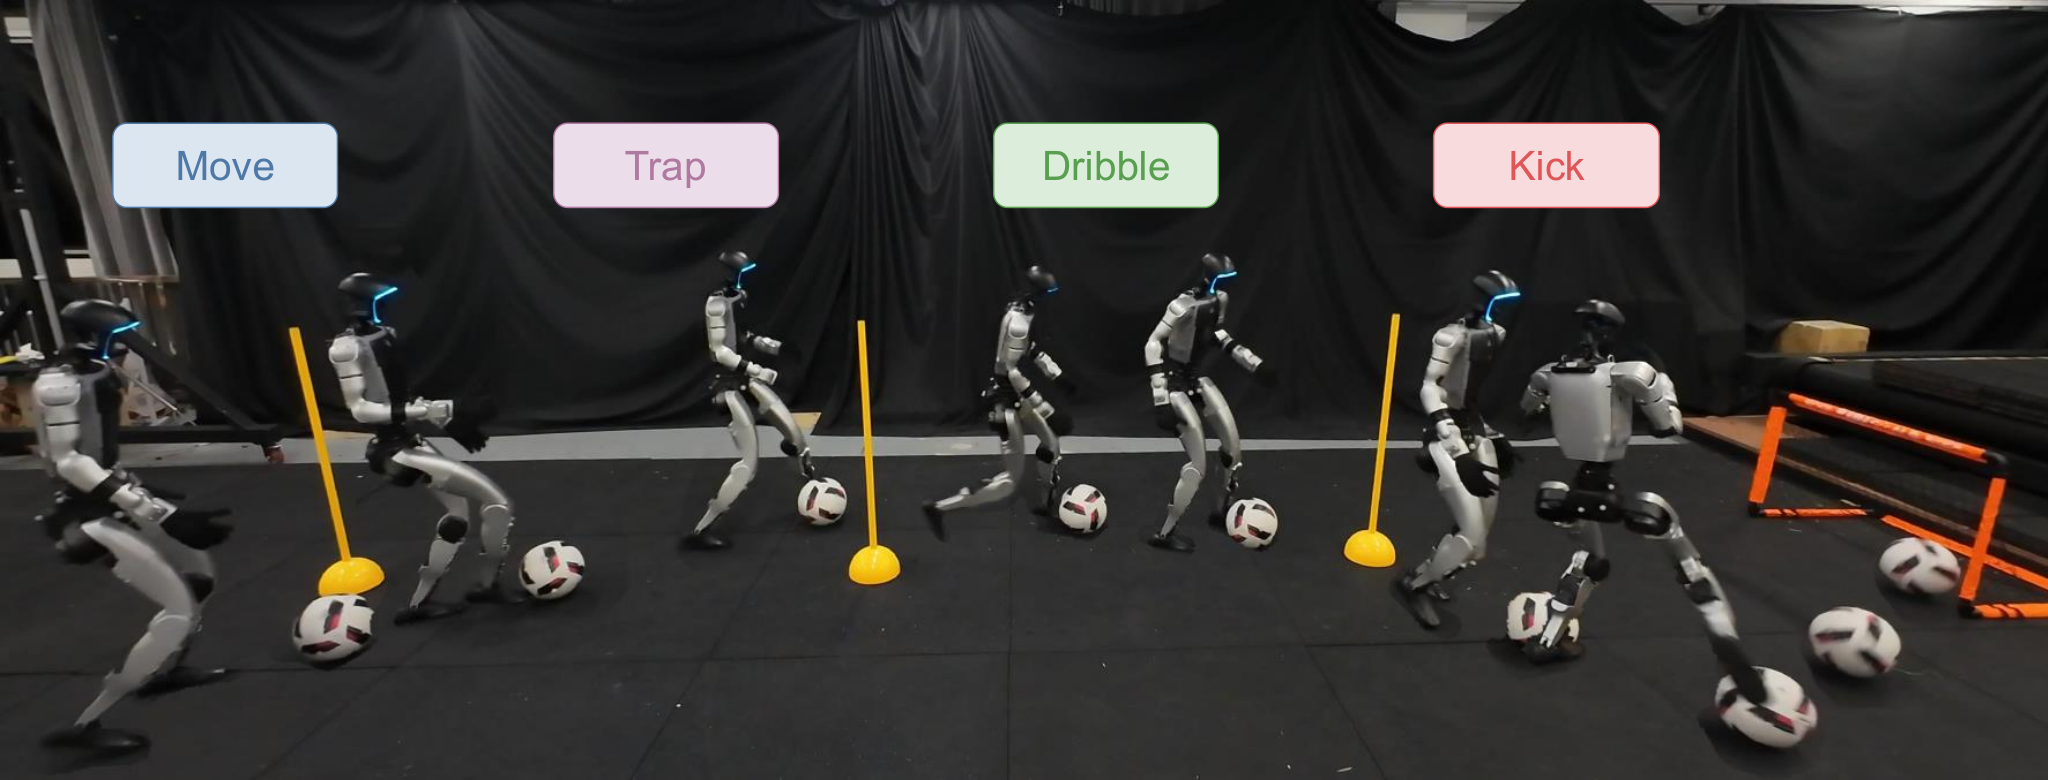
Eén besturing laat de G1 dribbelen, stoppen en schieten
Onderzoekers testten vier voetbalvaardigheden op een fysieke G1. Externe camera’s volgden de robot en de bal.
G1 pakt gevallen doos opnieuw op in laboratoriumproef
De onderzoekers gebruikten één besturing voor dozen van verschillende formaten en gewichten. Een extern camerasysteem volgde de doos.
Onderzoekers geven G1 een snelle reactie op aanraking
Een G1 met extra druksensoren trekt zich terug bij contact. In een proef met een doos verminderde de snelle reactie de eerste krachtpiek.
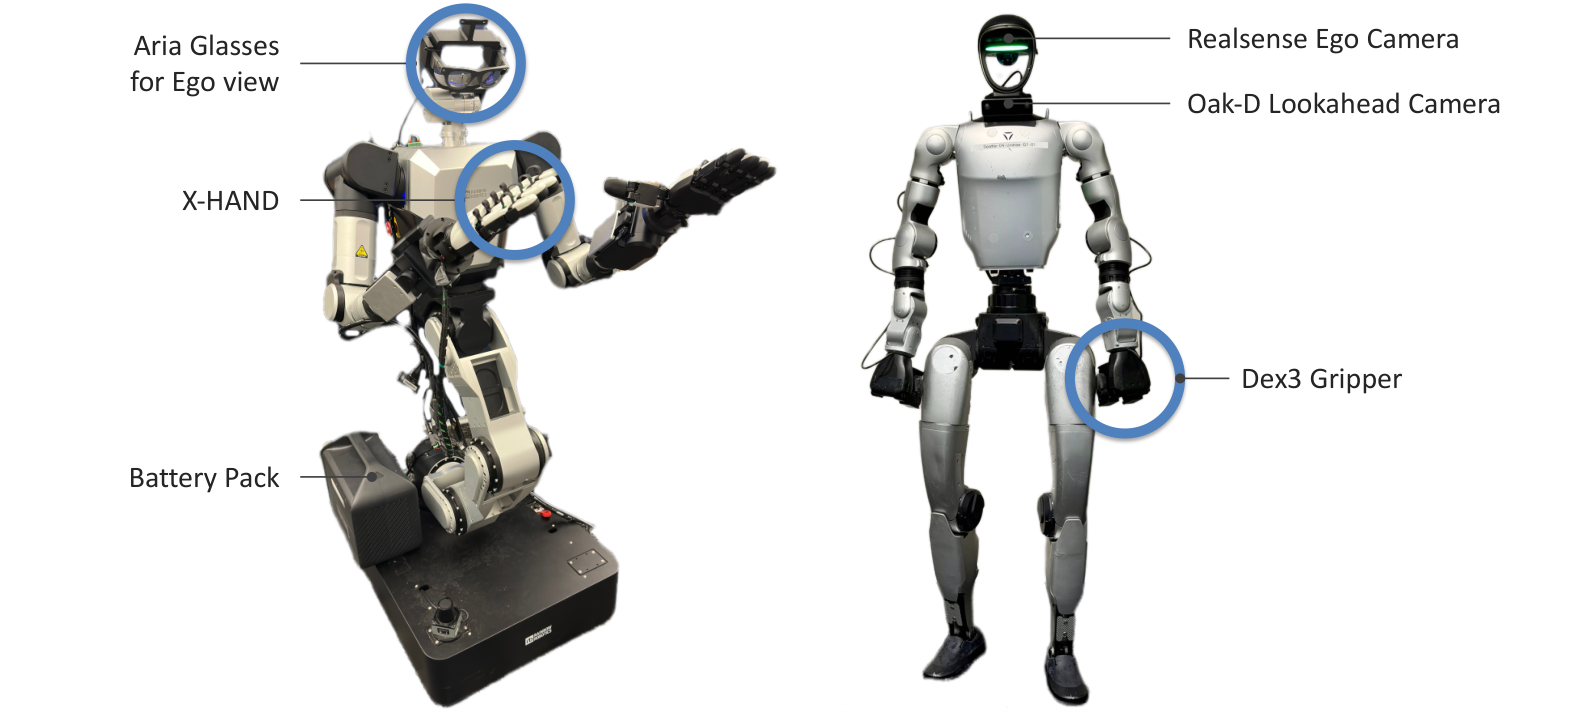
TAMPAgent laat G1 eerst ruimte maken voor een blikje
Een fysieke proef laat zien hoe de robot een blokkade aanpakt, maar de volledige opdracht blijft onafgerond.
G1 steunt een doos op zijn bovenbeen om anders vast te pakken
ReContact gebruikt menselijke video’s om te plannen waar handen en lichaam een voorwerp ondersteunen.
Unitree G1 tilt dozen op met een dieptecamera
In de ReGATE-studie pakte een aangepaste G1 ook een doos op nadat zijn camera was afgedekt. De robot had de doos toen al gezien.
Unitree G1 ontwijkt een bal met één camera
Onderzoekers lieten een fysieke G1 een bal volgen, uitwijken en de bal opnieuw zoeken. De test met losse worpen omvatte ruim vijftien pogingen.
NablaMimic onderzoekt kortere training voor een gesimuleerde G1
De open software leert een virtuele robot menselijke bewegingen volgen. Een fysieke proef ontbreekt nog.
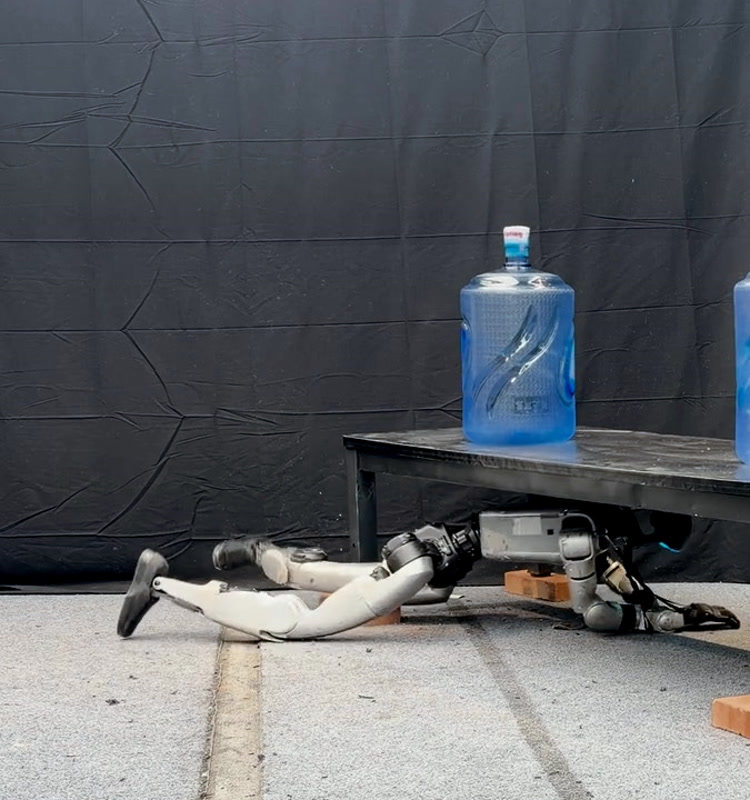
ROOF helpt G1 opstaan onder een tafel
De fysieke robot herstelt in 95 van 150 pogingen met obstakels. Vooral vastgeraakte armen blijven een probleem.
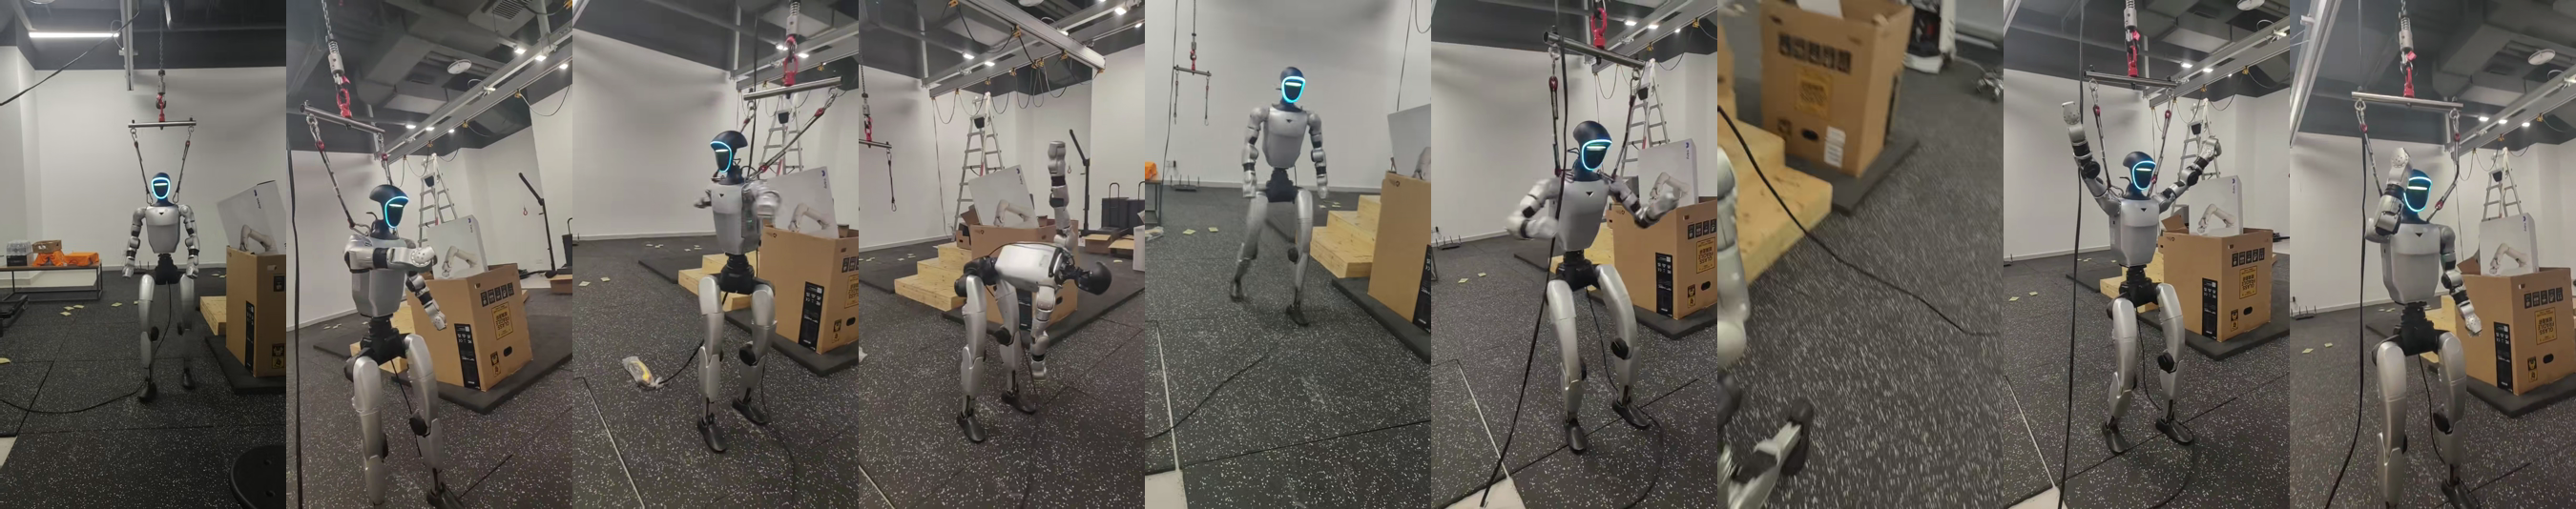
OneSteer past G1-bewegingen aan bij lage balk en drempel
Update 11 november 2026: de herziene preprint bevat fysieke obstakelproeven, met een vooraf gemaakte LiDAR-kaart en externe rekenkracht.
REA verdeelt een taak over taalmodel en robotbesturing
G1 loopt naar een stoel en duwt die weg. De proef gebruikt bestaande bewegingen, camera’s en een draagconstructie.
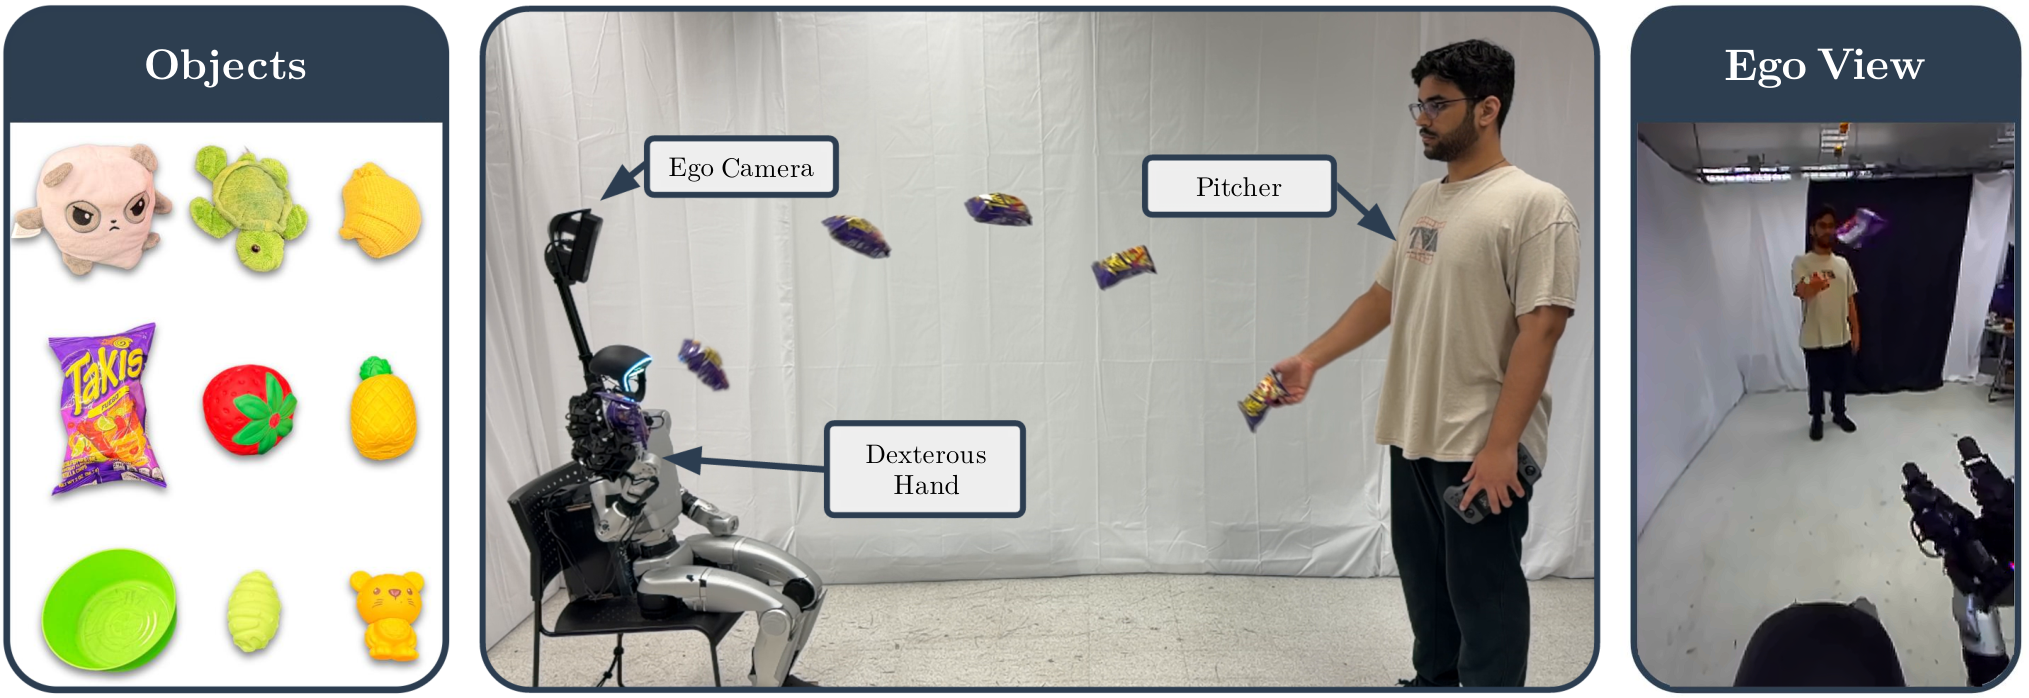
Zittende G1 vangt onbekende voorwerpen met een aangepaste hand
Catch It All! gebruikt één camera. In de fysieke proeven lukt iets meer dan een derde van de vangpogingen.
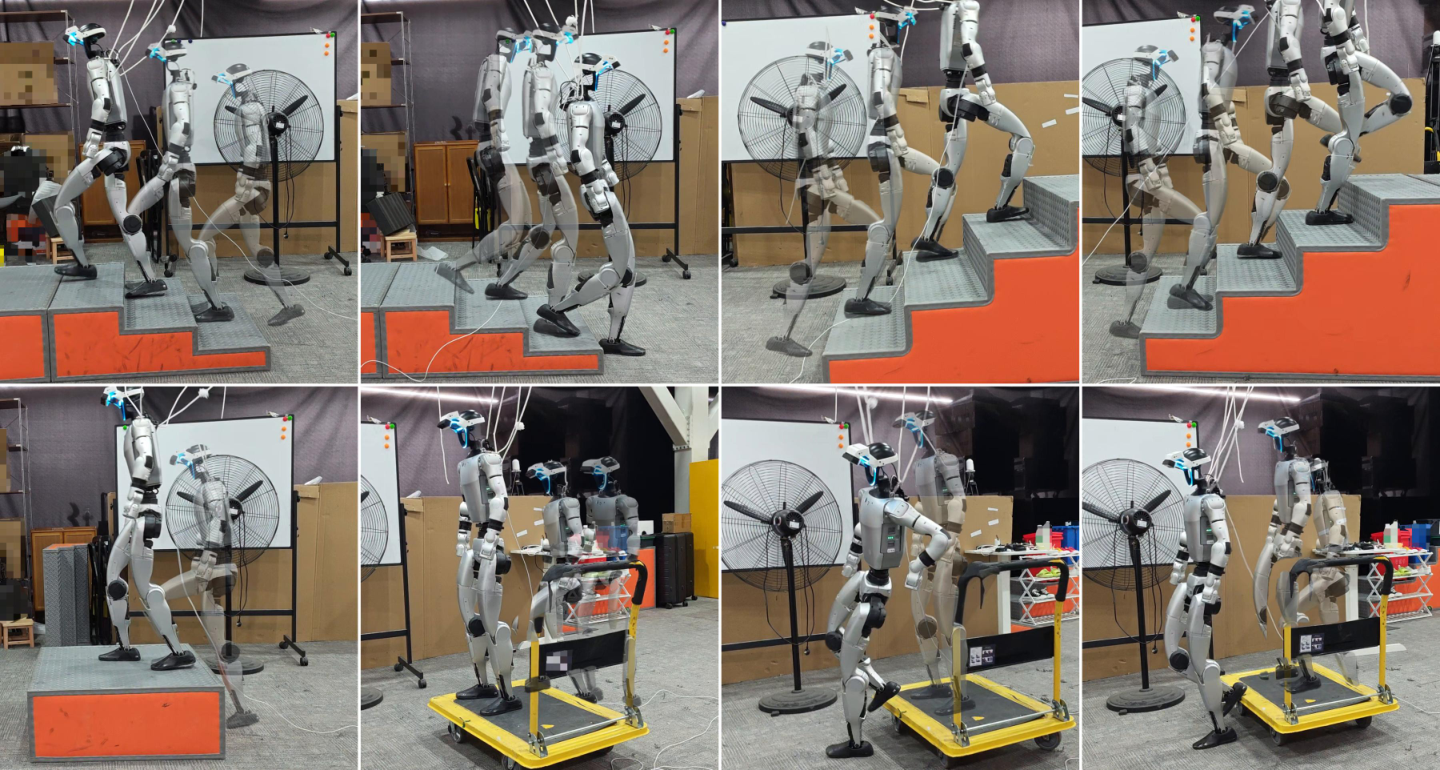
GRAFT helpt G1 over opstappen met behoud van zijn basisbesturing
Een extra regelmodule past de beenbewegingen aan op de ondergrond. De fysieke proeven gebruiken dieptewaarneming op de robot.
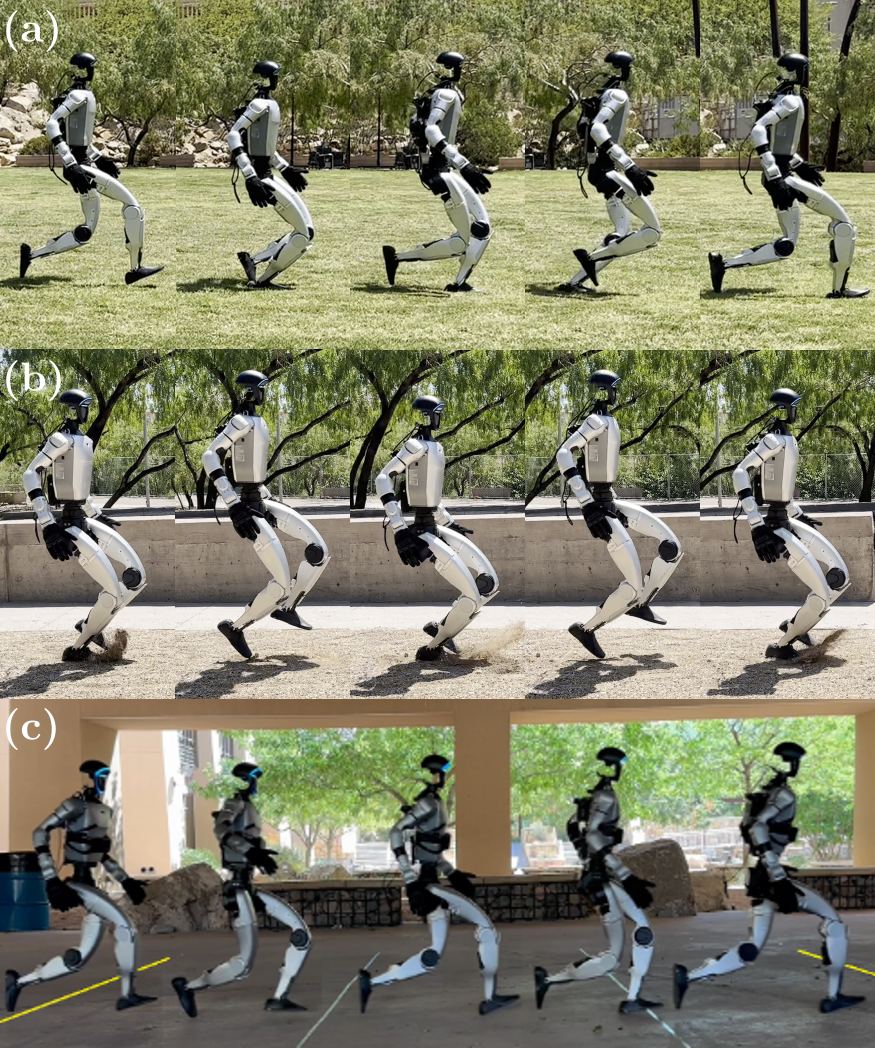
FORGE laat G1 lopen en hinkelen met één besturing
De onderzoekers meten 2,8 m/s op de fysieke G1. De hogere snelheid van 4 m/s blijft een simulatieproef.
ActiveAlign helpt G1 knoppen en schuiven nauwkeuriger bedienen
Handbewegingen verbeteren de camerakalibratie. Een aangepaste tastvinger helpt bij kleine contactbewegingen.
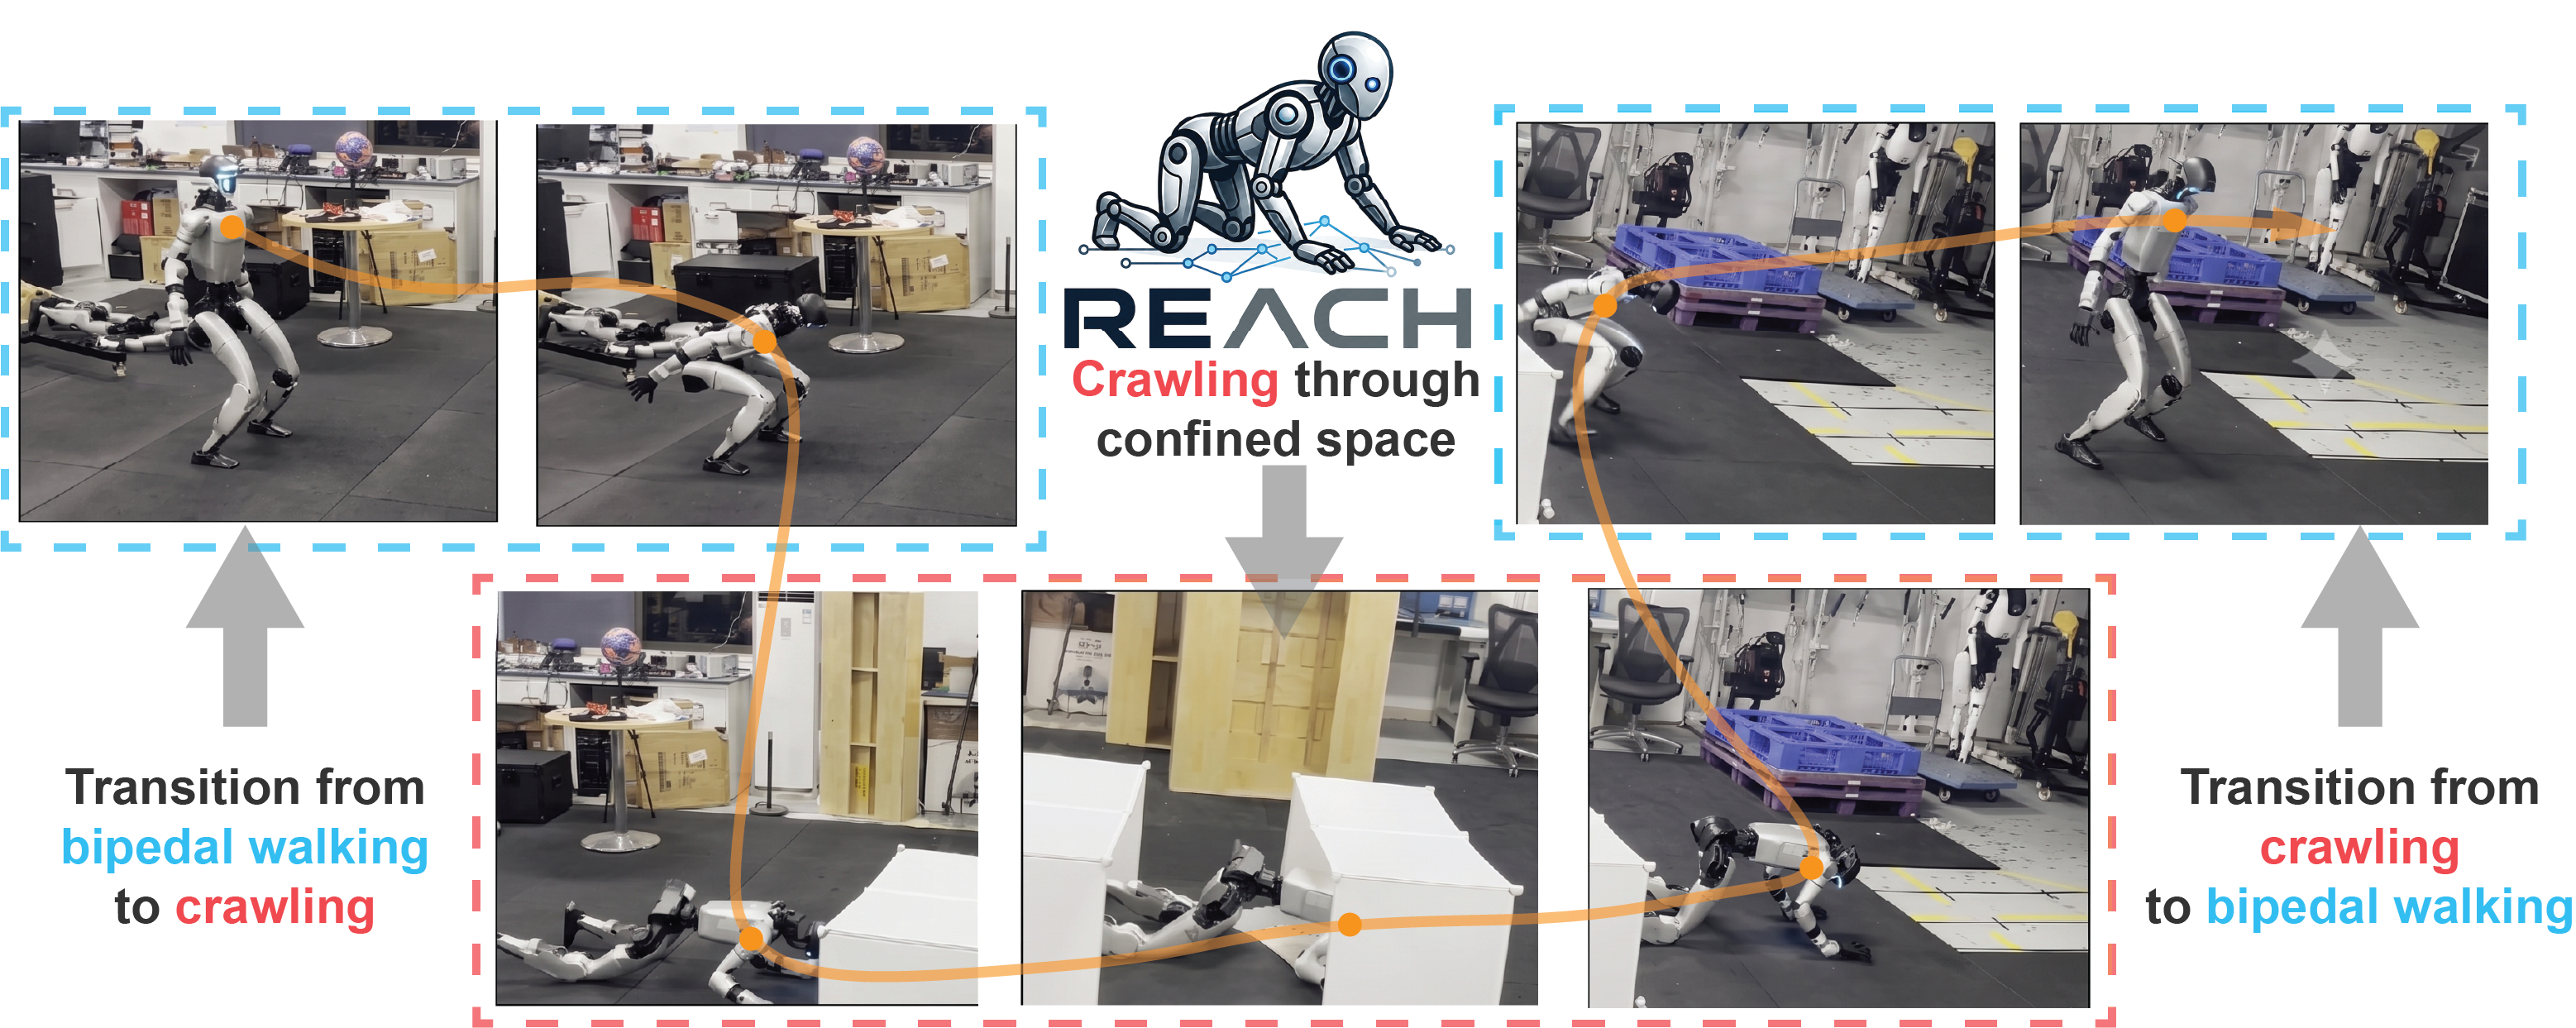
REACH laat G1 wisselen tussen lopen en kruipen
De fysieke robot passeert in het lab een doorgang van 40 cm. Een LiDAR-planner kiest route en houding.
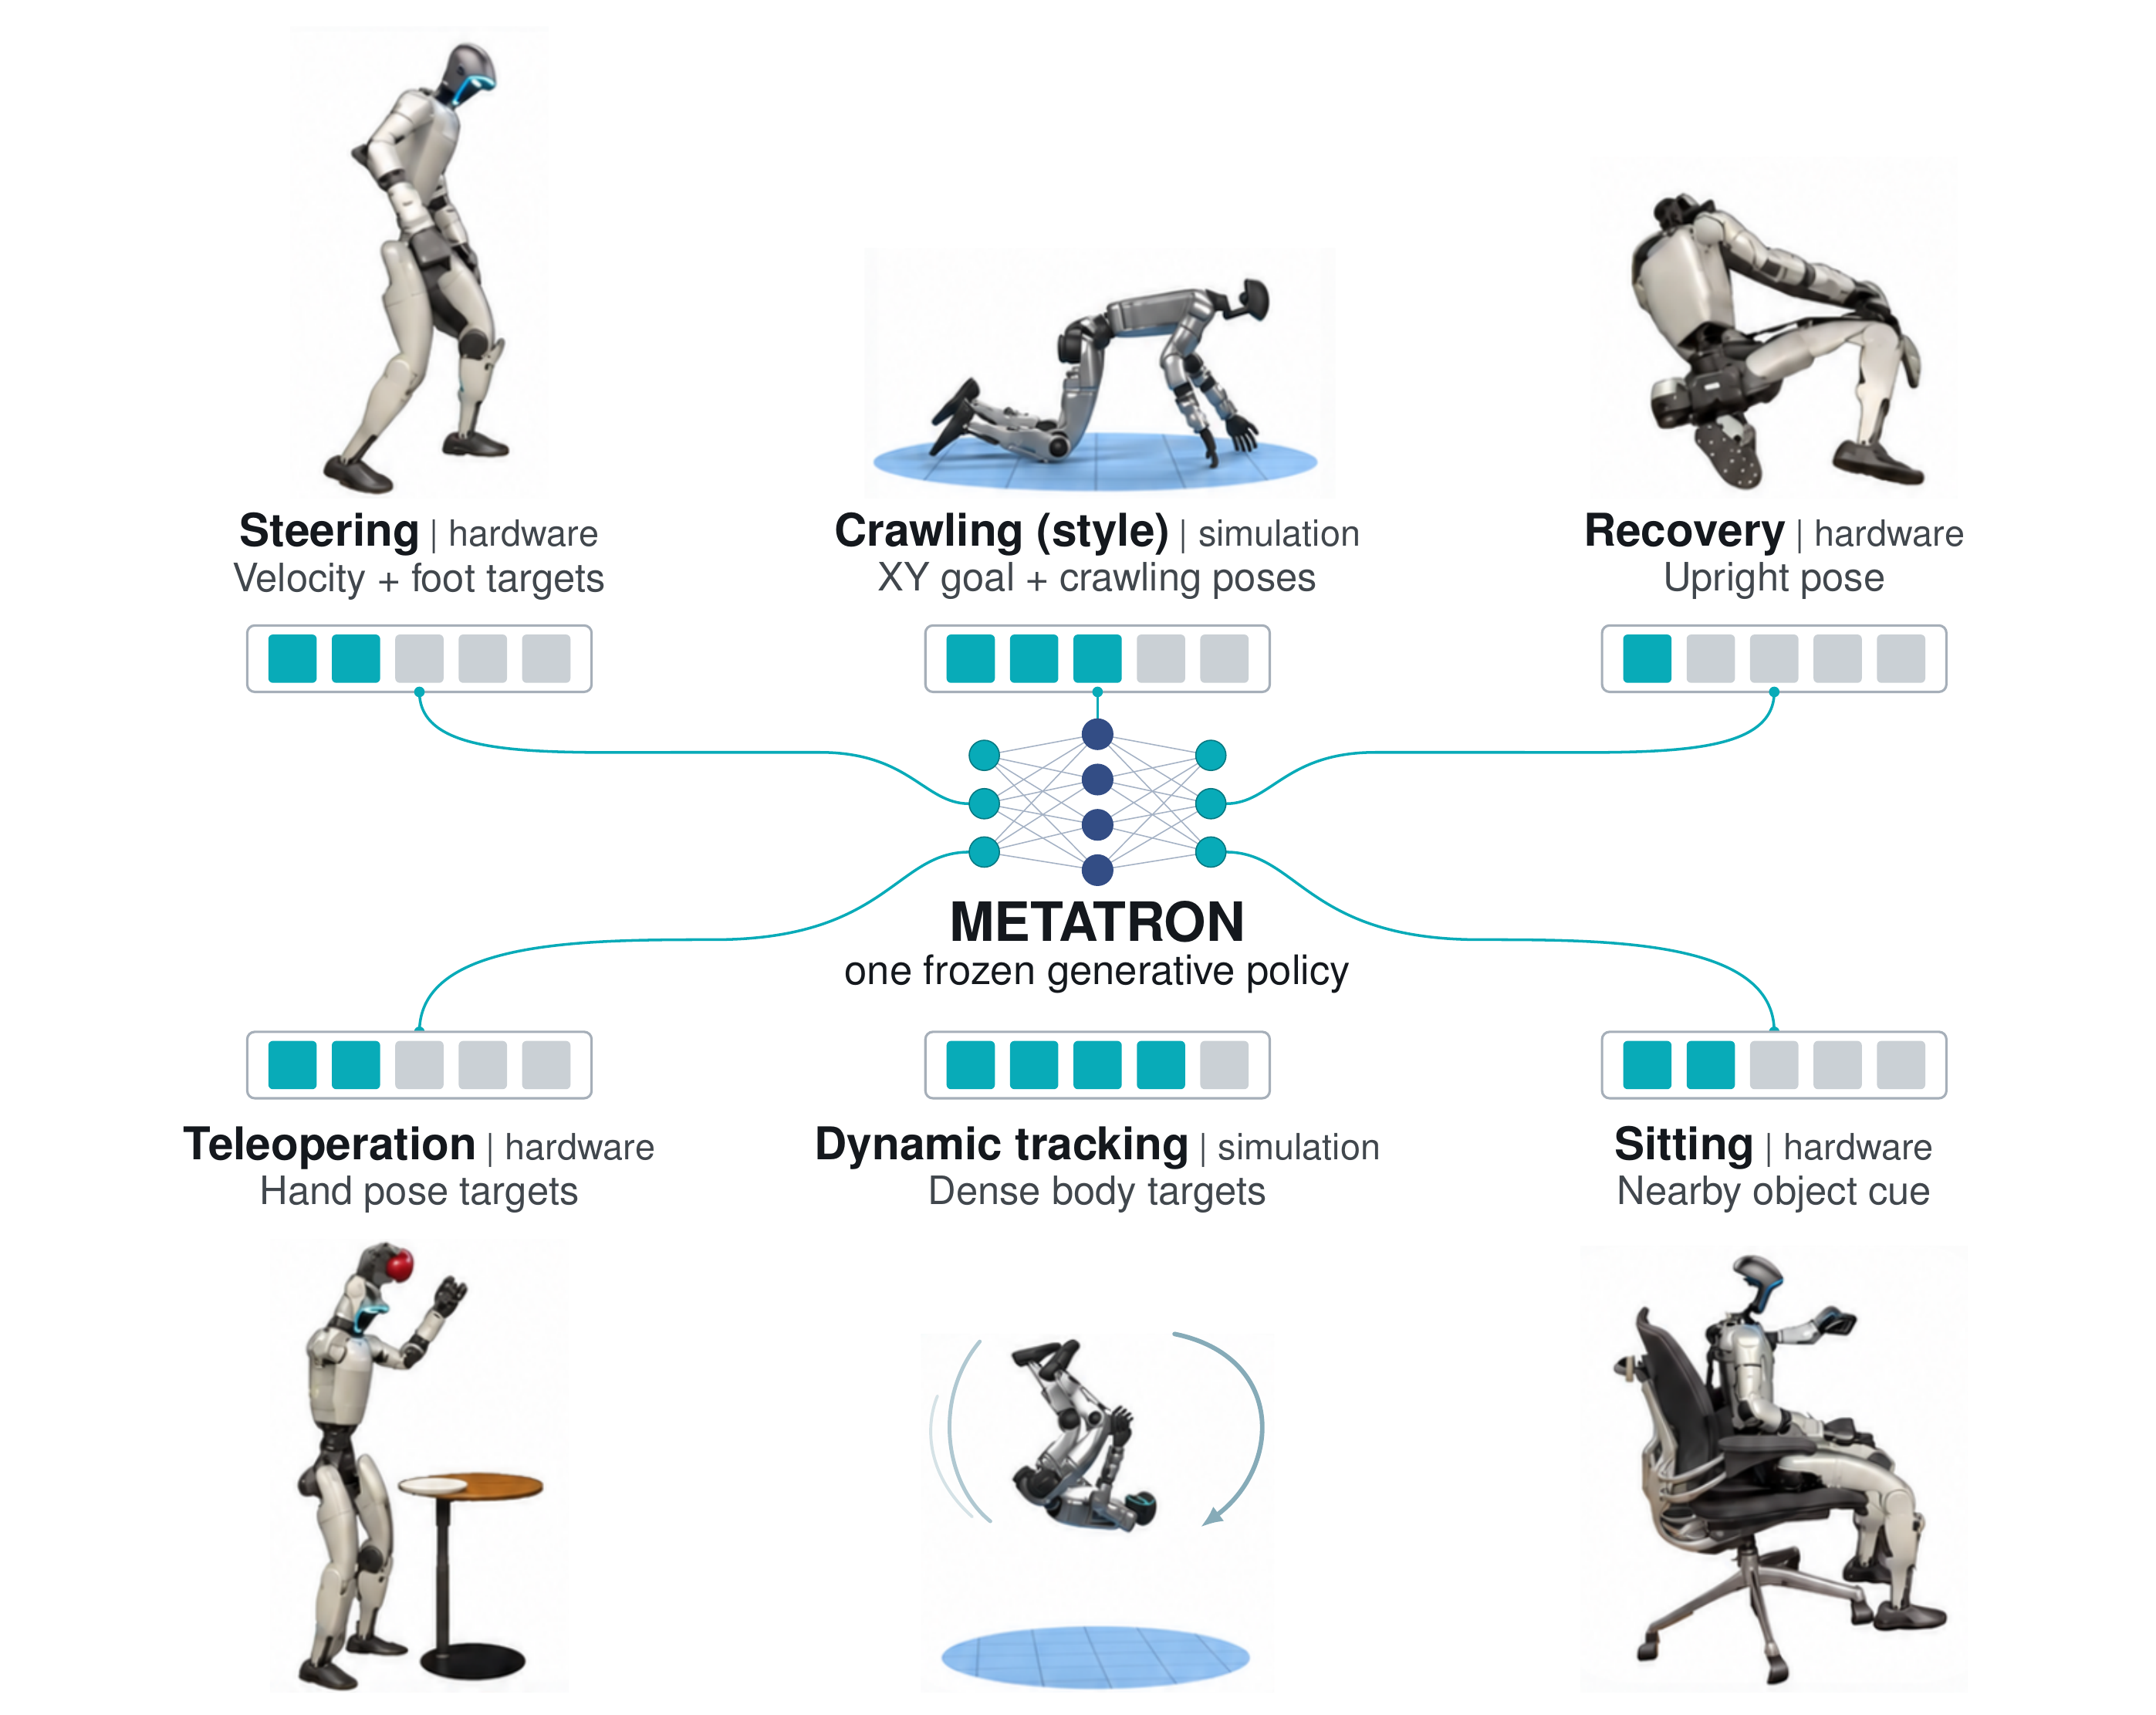
Metatron gebruikt één G1-basisbesturing voor meerdere vaardigheden
NVIDIA-onderzoek toont lopen, opstaan en bediend grijpen op G1. Acrobatische proeven gebeuren in simulatie.
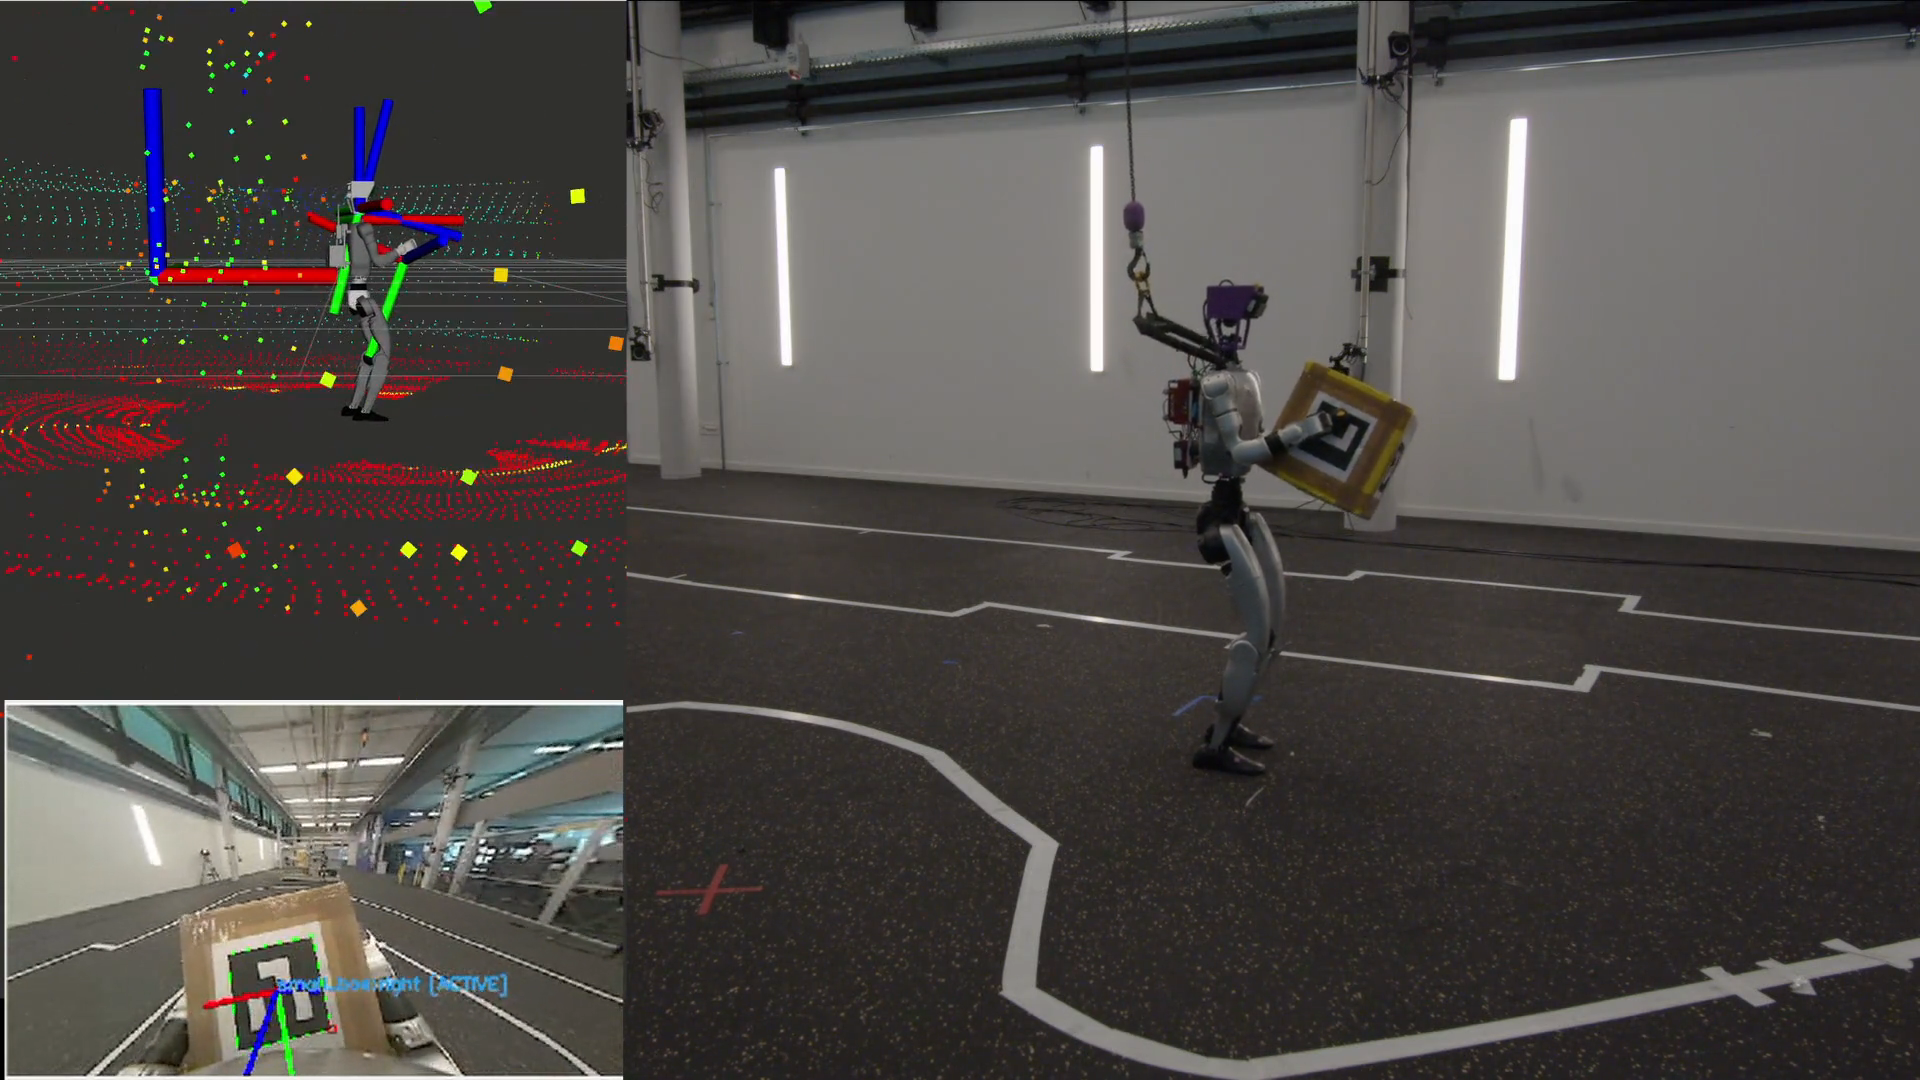
G1 leert dozen verplaatsen met training in afzonderlijke taakfasen
De onderzoekers sturen het leerproces met stappen als naderen, bukken en tillen. De fysieke proeven vragen extra waarneming en afstelling.
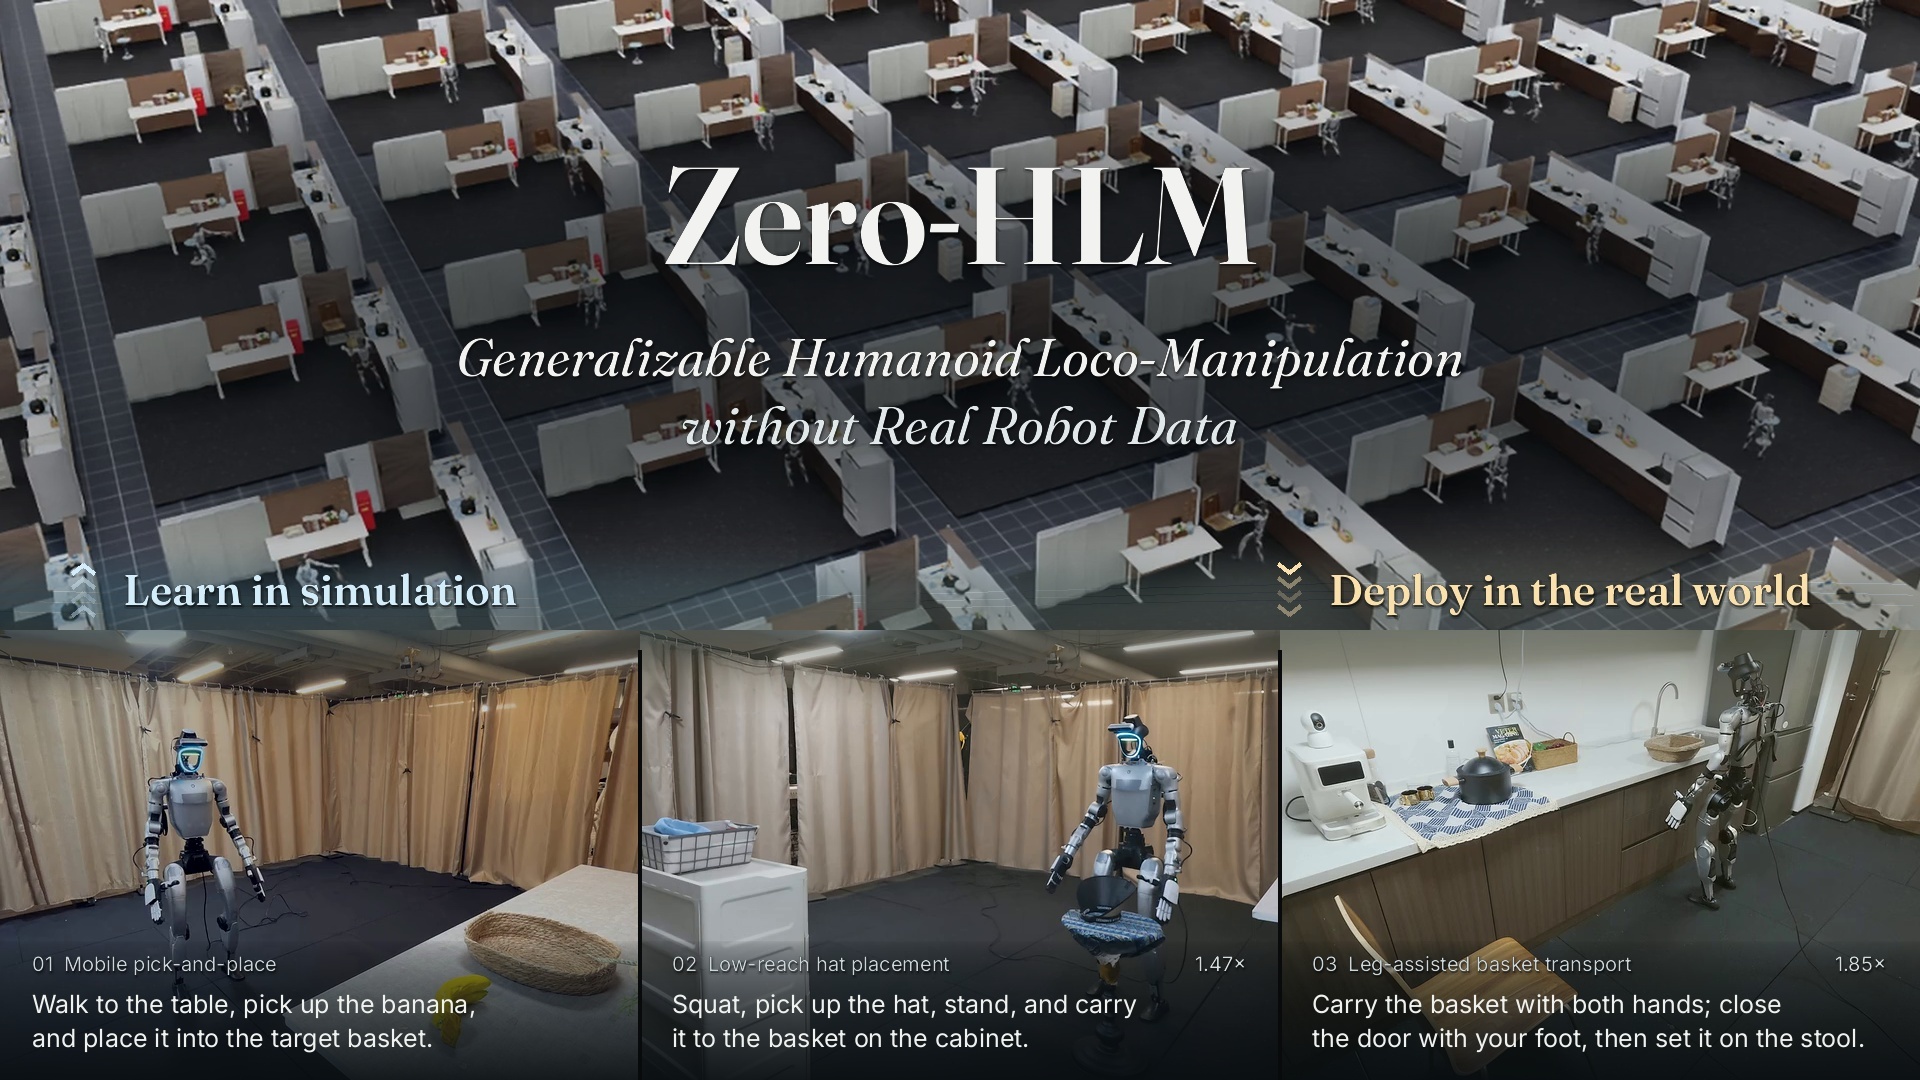
Zero-HLM traint G1-taken met nagebouwde werkomgevingen
Smartphonebeelden helpen trainingsomgevingen opbouwen. Daarna voert een fysieke G1 drie afgebakende taken uit.
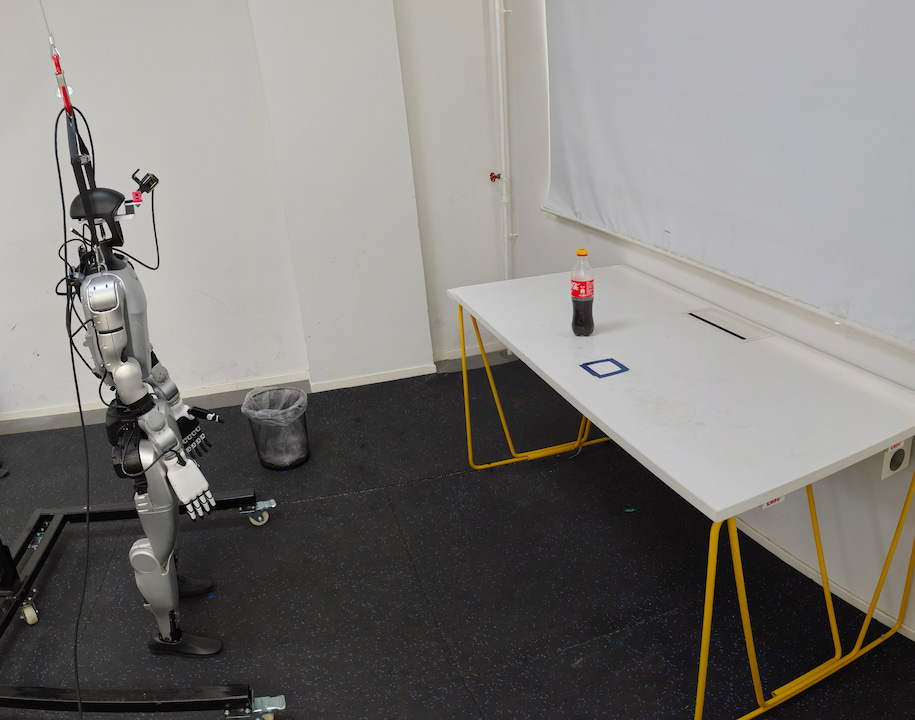
HuGe gebruikt menselijke voorbeelden voor een G1-opruimtaak
In een kleine labproef helpt extra demonstratiedata bij het oppakken en wegzetten van een colafles.
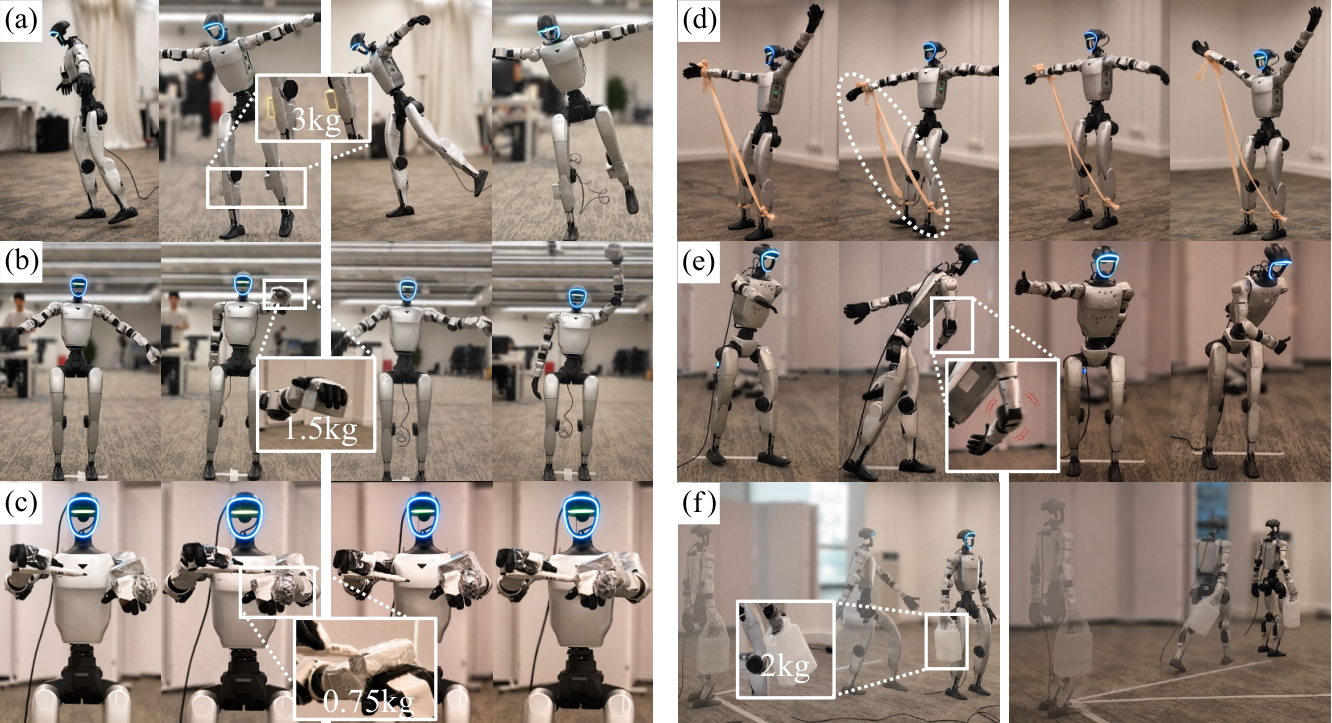
HumanoidNDM past G1-bewegingen aan met gegevens van de echte robot
De preprint onderzoekt extra gewichten, elastieken en andere verstoringen. De aanpassing geldt telkens voor een vaste proefopstelling.
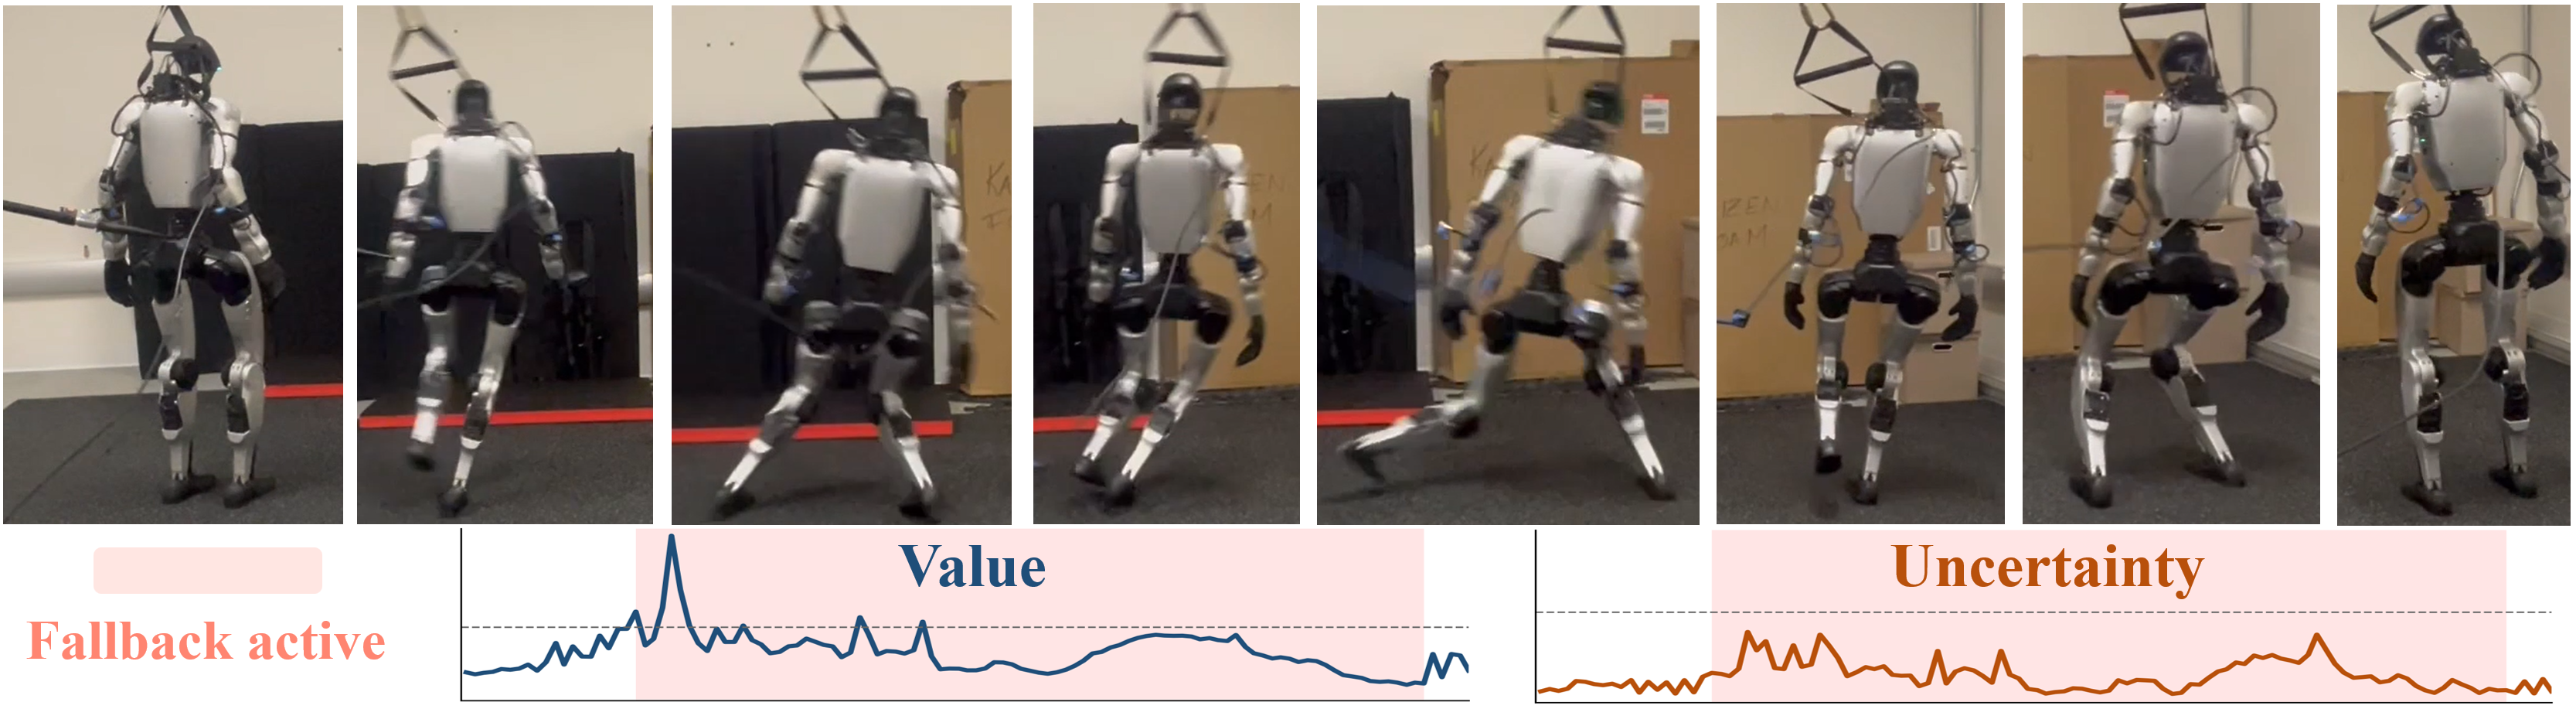
Onderzoekers laten G1 overschakelen naar evenwichtsherstel
Een monitor schat tijdens het bewegen of een aparte balansbesturing nog kan ingrijpen.
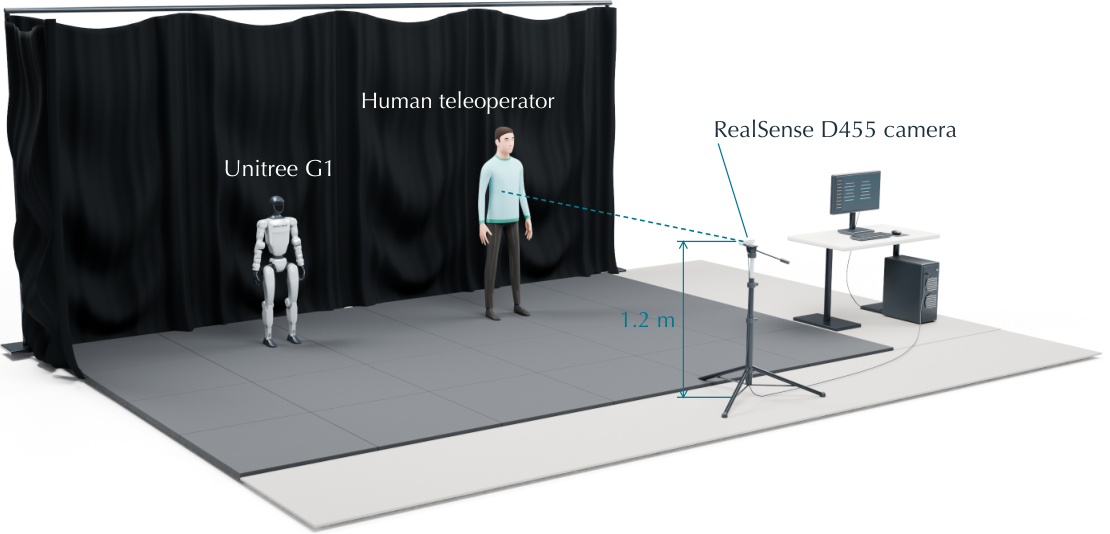
ViT-H laat G1 menselijke bewegingen volgen via één camera
Een preprint toont videobediening met een externe camera en computer. De robot volgt een mens; de taak wordt niet zelfstandig gekozen.
G1 onthoudt verdwenen aanwijzingen in zes kleine taakproeven
WholeBodyMem bewaart relevante camerabeelden, zodat de robot kan handelen op iets dat eerder gebeurde.
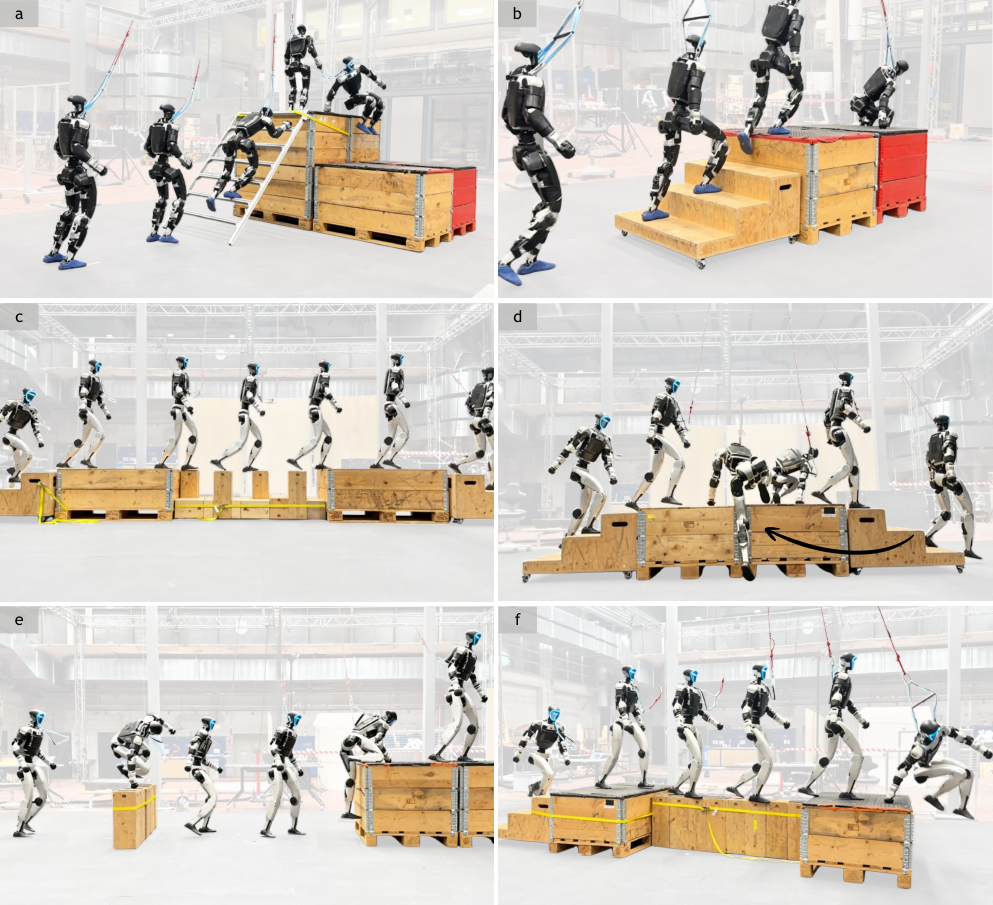
G1 plant lichaamscontacten om te klimmen en obstakels te nemen
ACP gebruikt lidar en een opgegeven doel om steunpunten te kiezen. De onderzoekers tonen ook fysieke ladder- en klimproeven.
R1 verplaatst een doos in tien geslaagde laboratoriumproeven
De STR- en STRL-aanpak vertaalt voorbeeldbewegingen naar robotbewegingen met aandacht voor contact met de doos.
RISE laat een gevallen G1 de richting van opstaan aanpassen
Dieptebeelden en een gewenste richting helpen kiezen hoe de robot weer overeind komt.
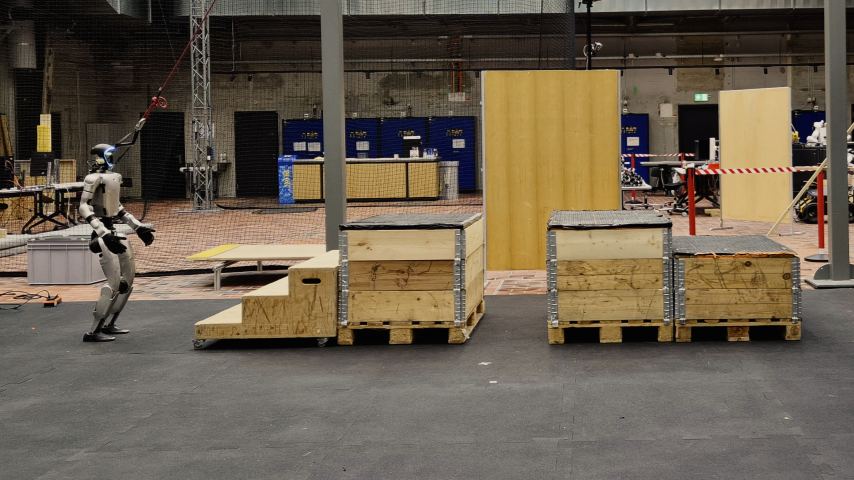
ETH Zürich laat G1 gerichter naar de grond kijken
Kaartjes rond twee verwachte voetlandingen versnellen de training in simulatie. Voor de robotproeven is geen succespercentage gepubliceerd.
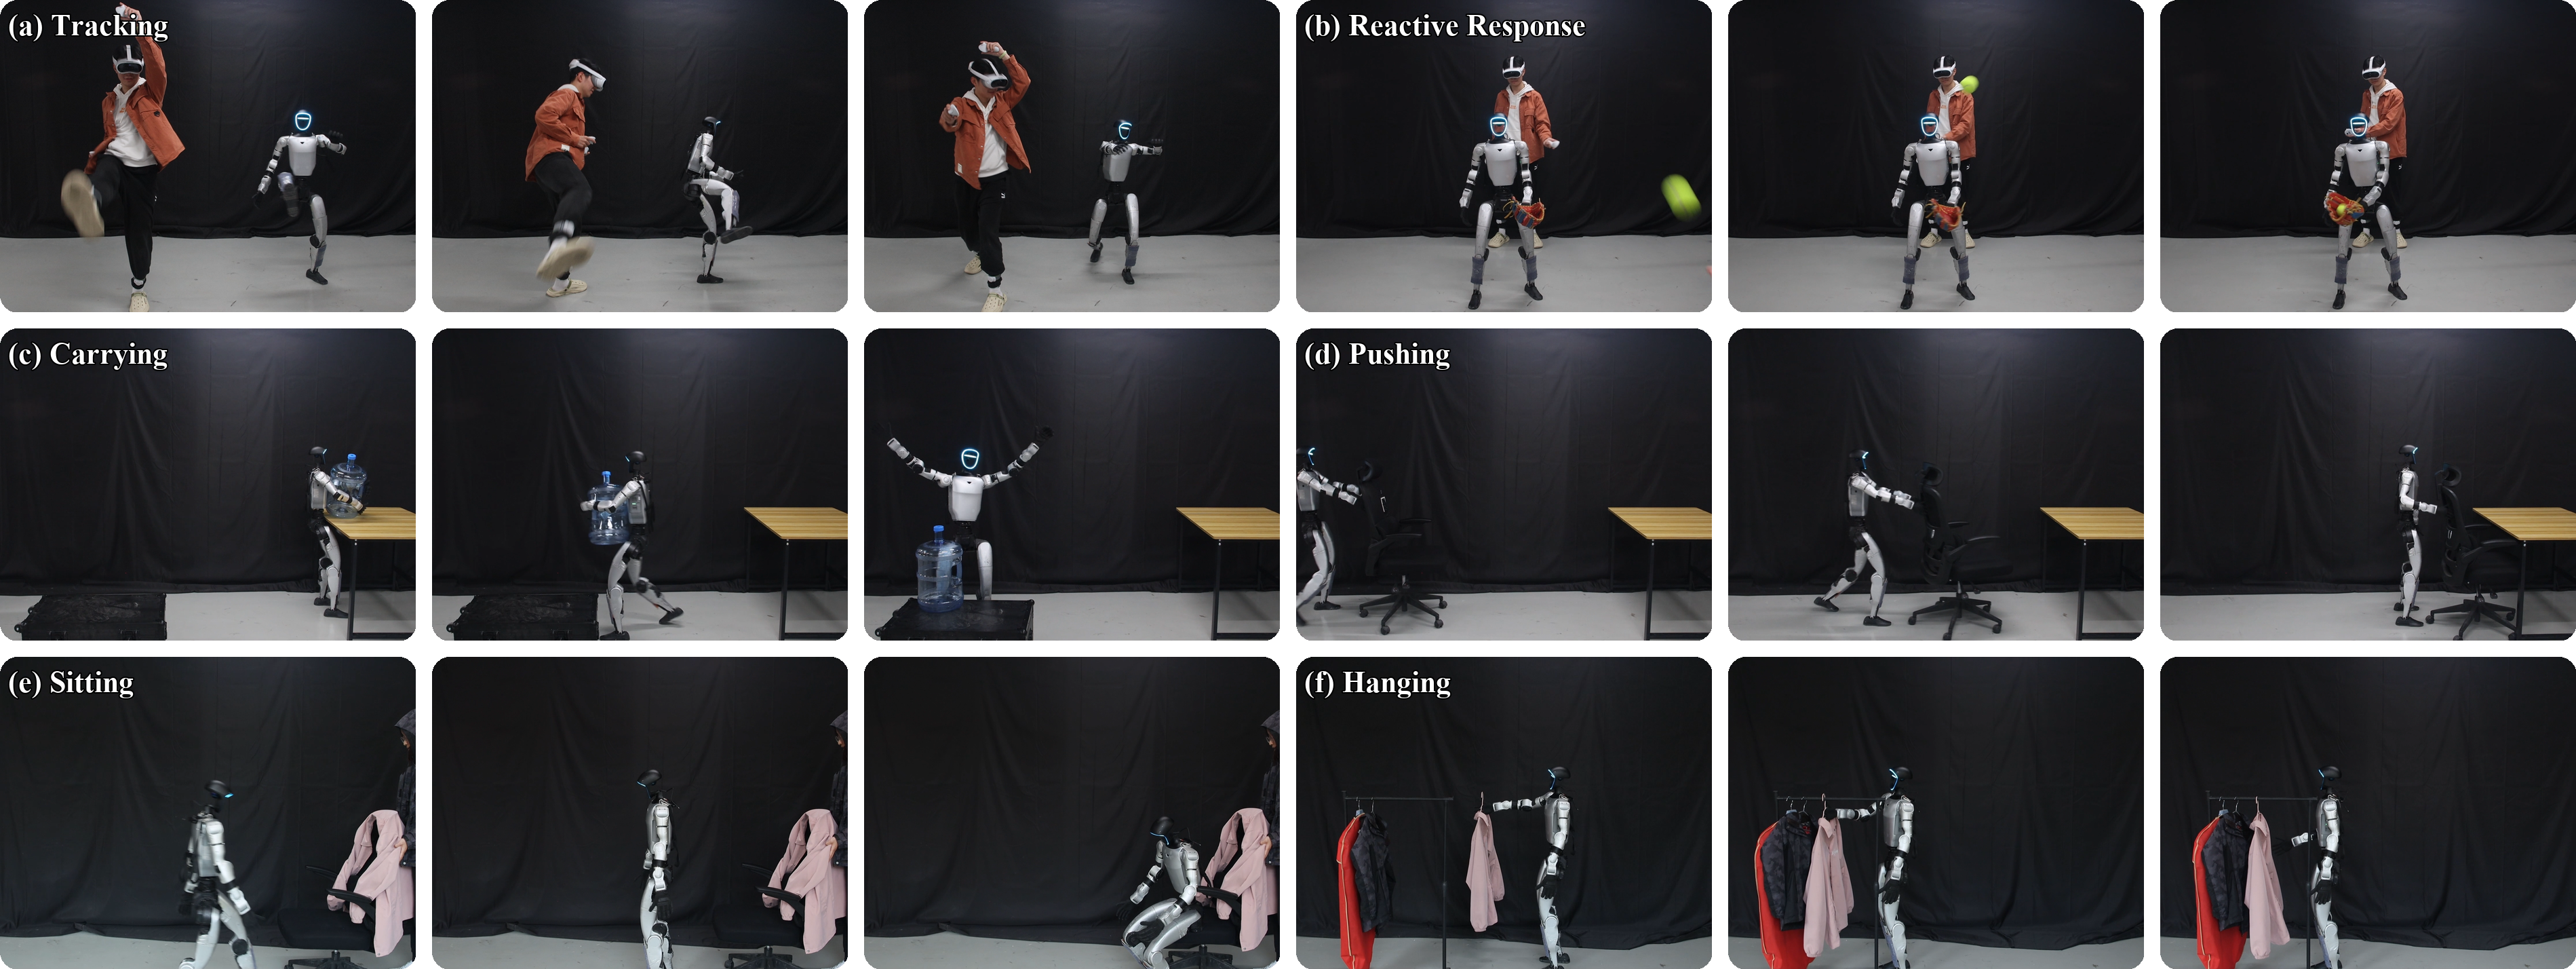
HuMiT verkleint vertraging bij G1-bediening met een VR-bril
De robot volgt de bewegingen van een menselijke bestuurder. De onderzoekers tonen snelle reacties, maar publiceren ook hoe vaak taken mislukken.
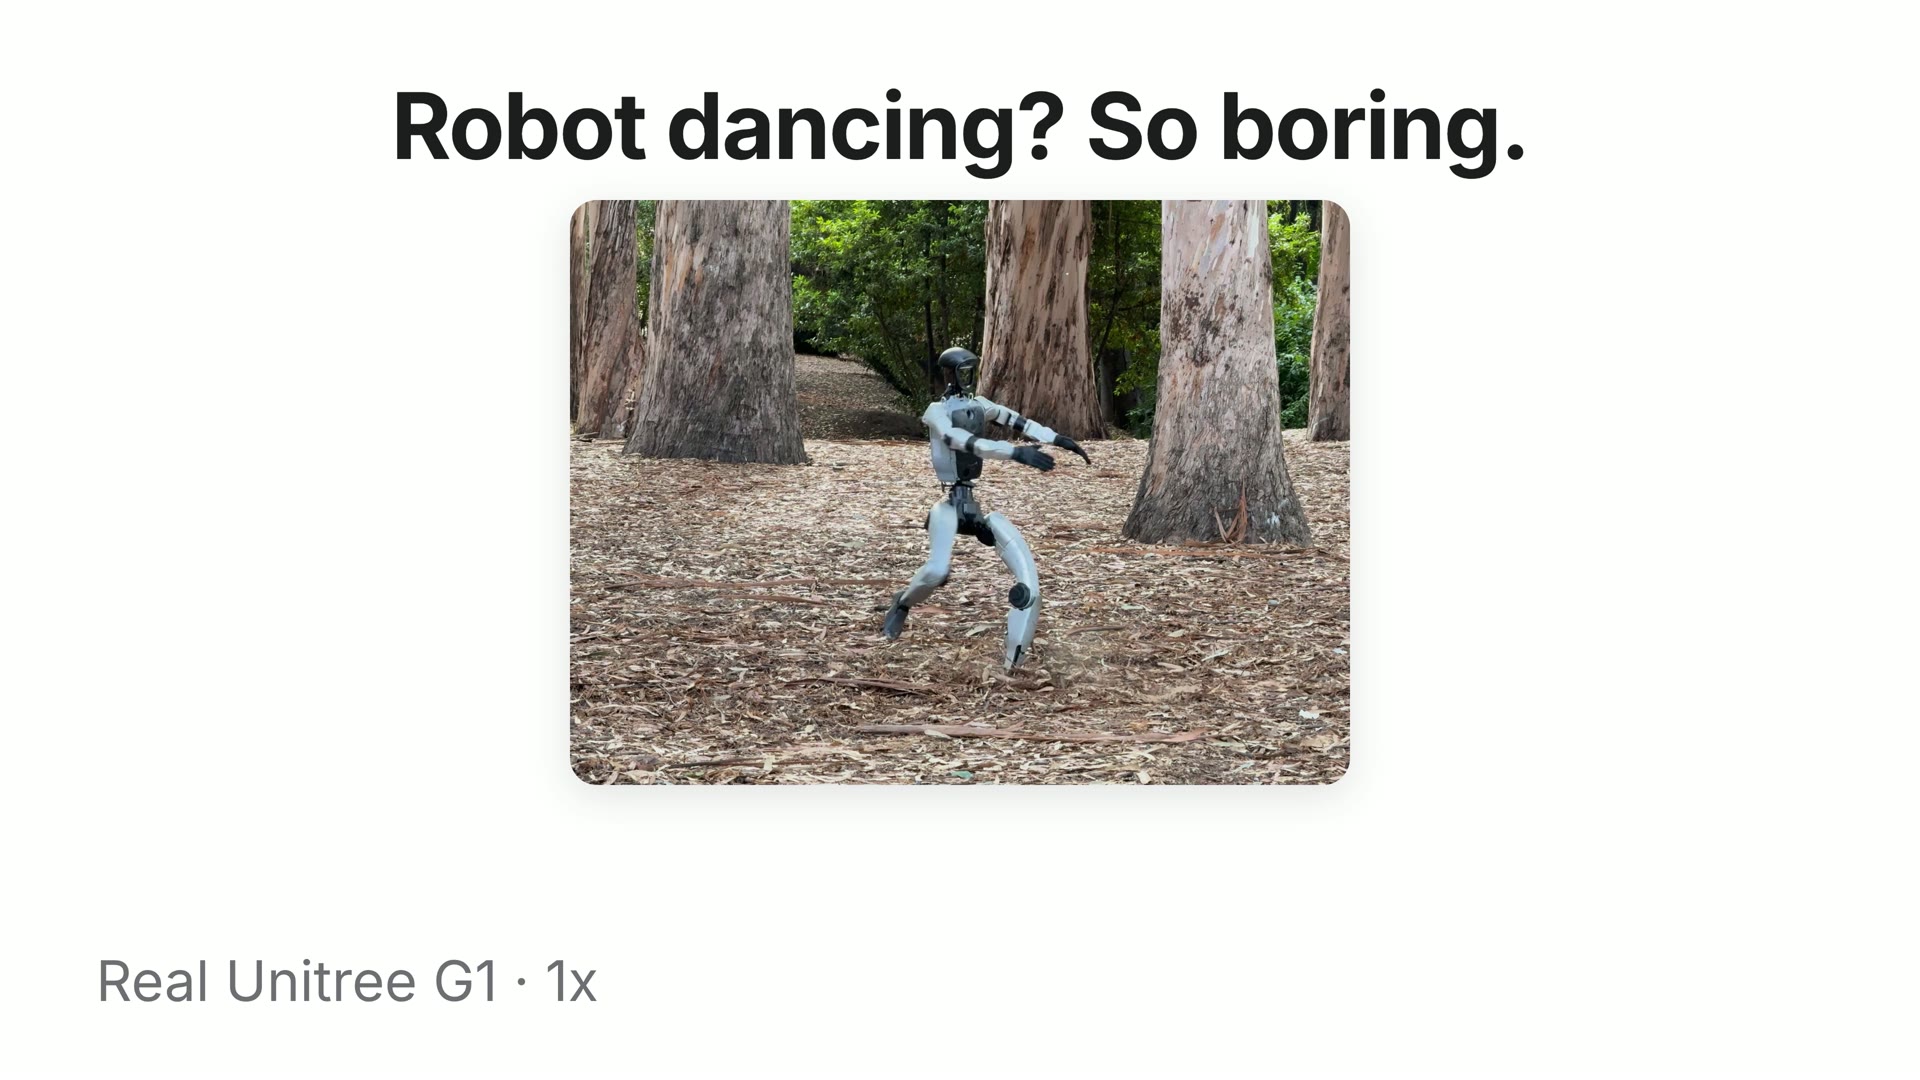
SuperMimic traint G1-bewegingen met minder rekenwerk
Berkeley-onderzoekers trainen een bewegingsbesturing met een geleerd simulatiemodel. Ze tonen de besturing ook op een fysieke G1.
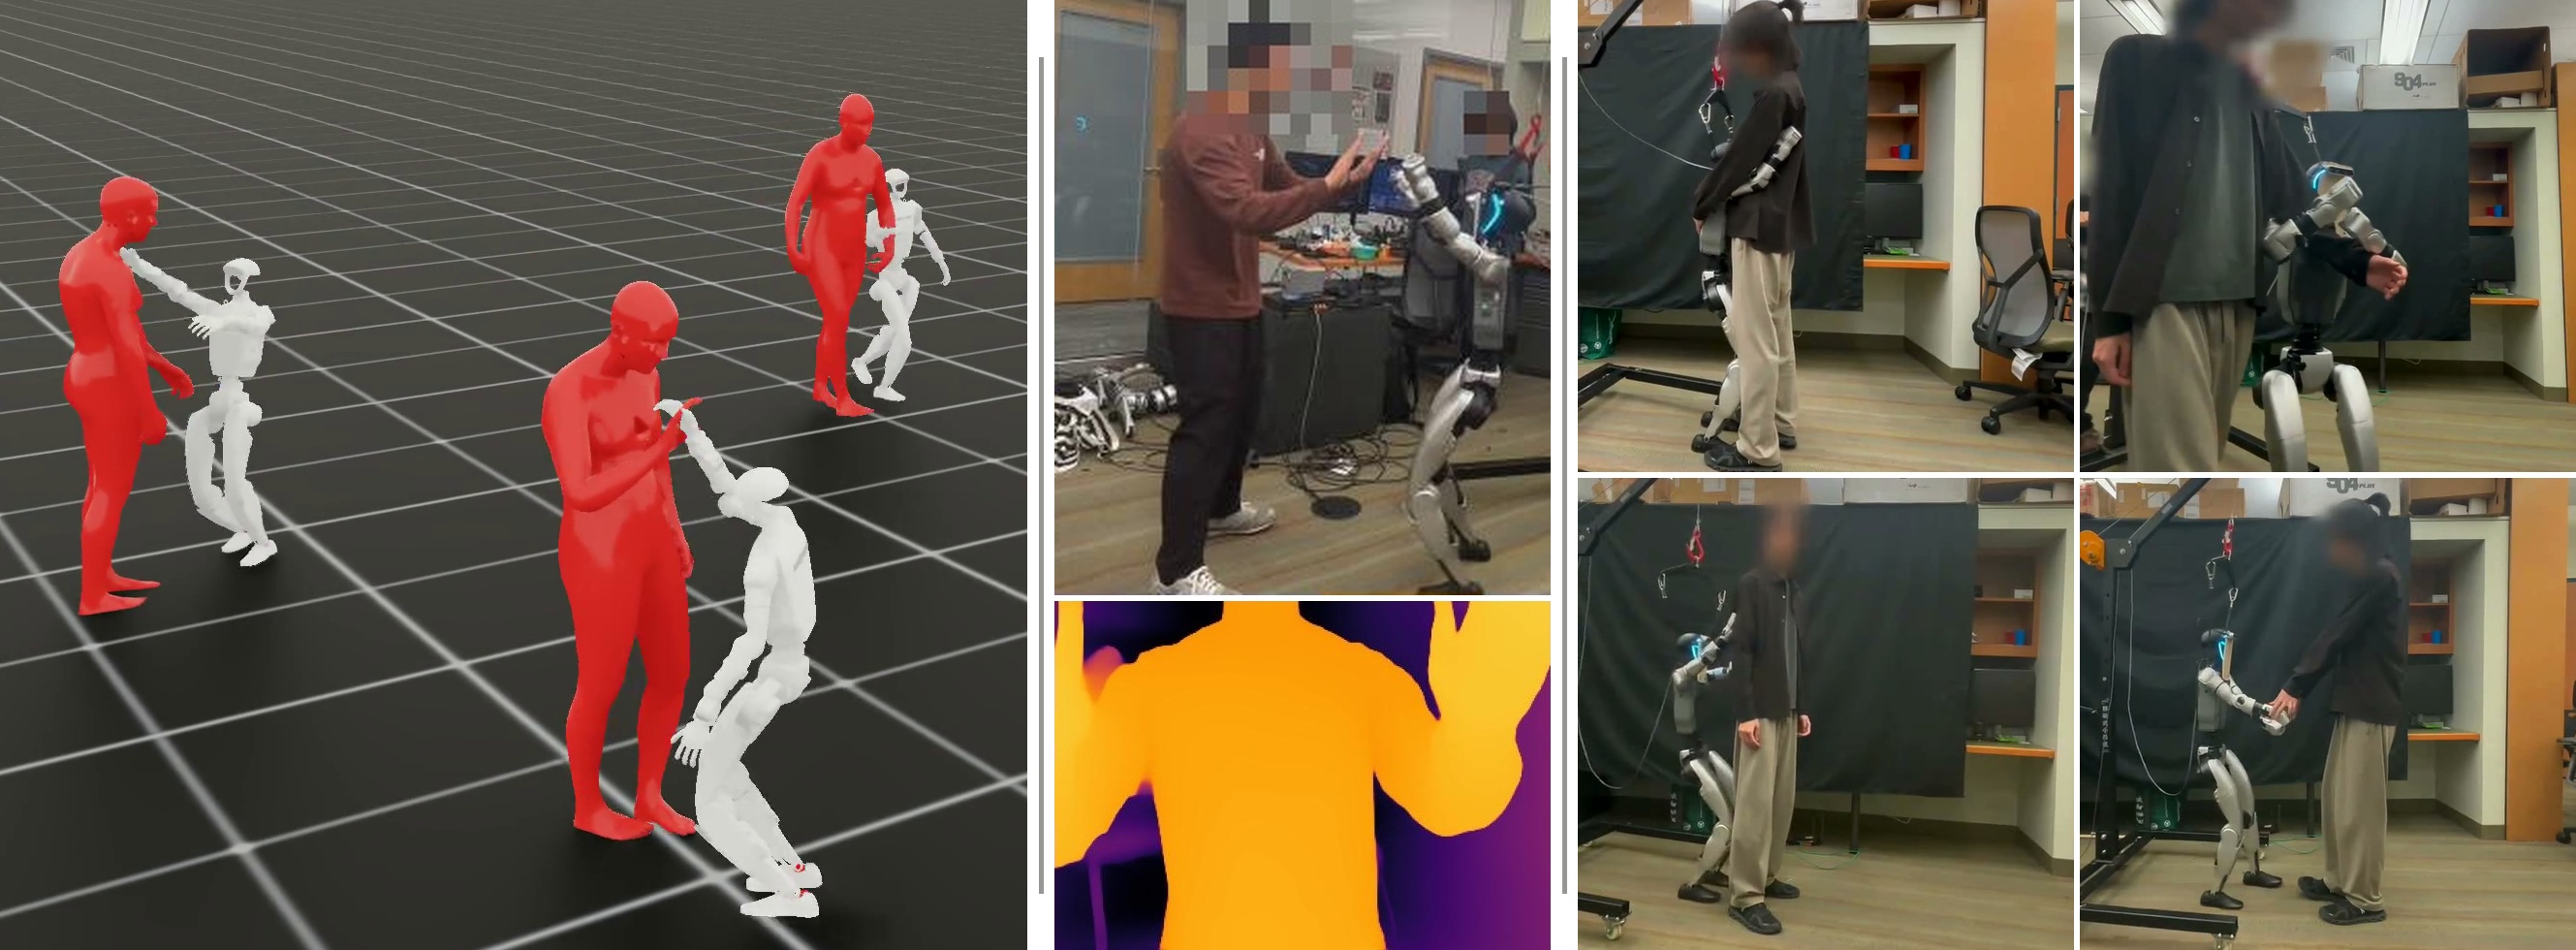
REACT laat G1 korte contactbewegingen met mensen uitvoeren
Onderzoekers testen onder meer een high-five en een omhelzing met de eigen camera van de robot. In de proef slagen 31 van 50 pogingen.
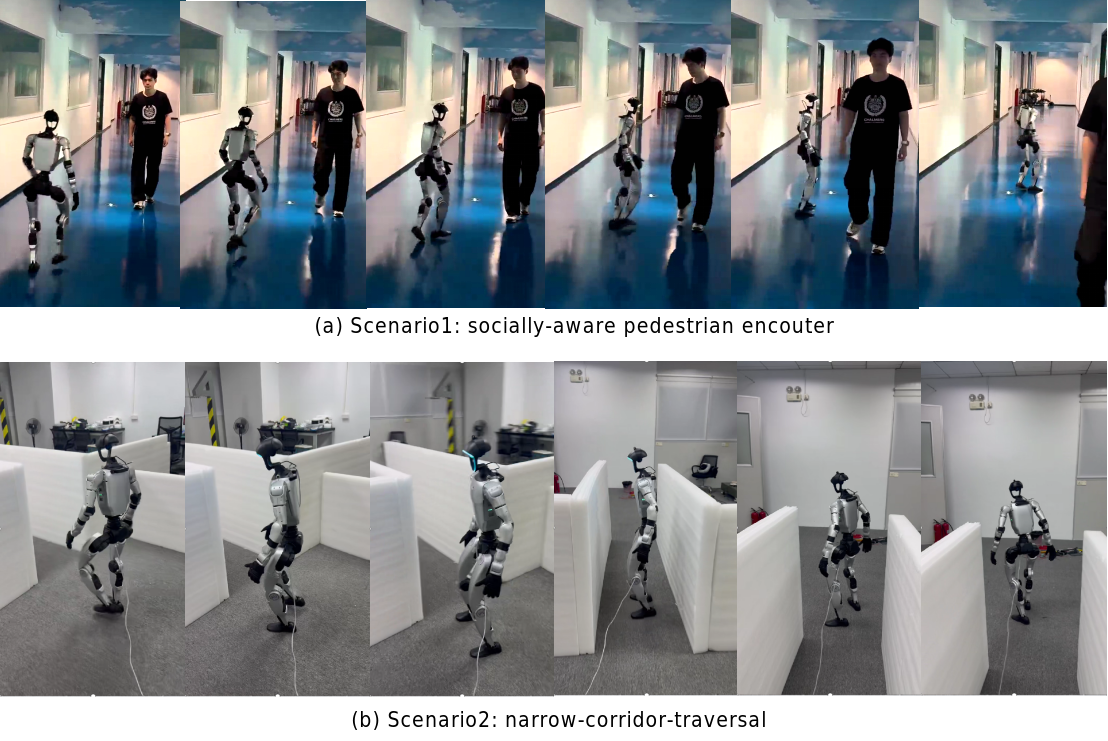
Nieuwe G1-navigatiemethode kiest wanneer de robot zijwaarts loopt
Adaptive Traversal Tubes past de lichaamshouding aan de beschikbare ruimte aan. De eerste demonstraties zijn er; vergelijkende meetresultaten volgen nog.
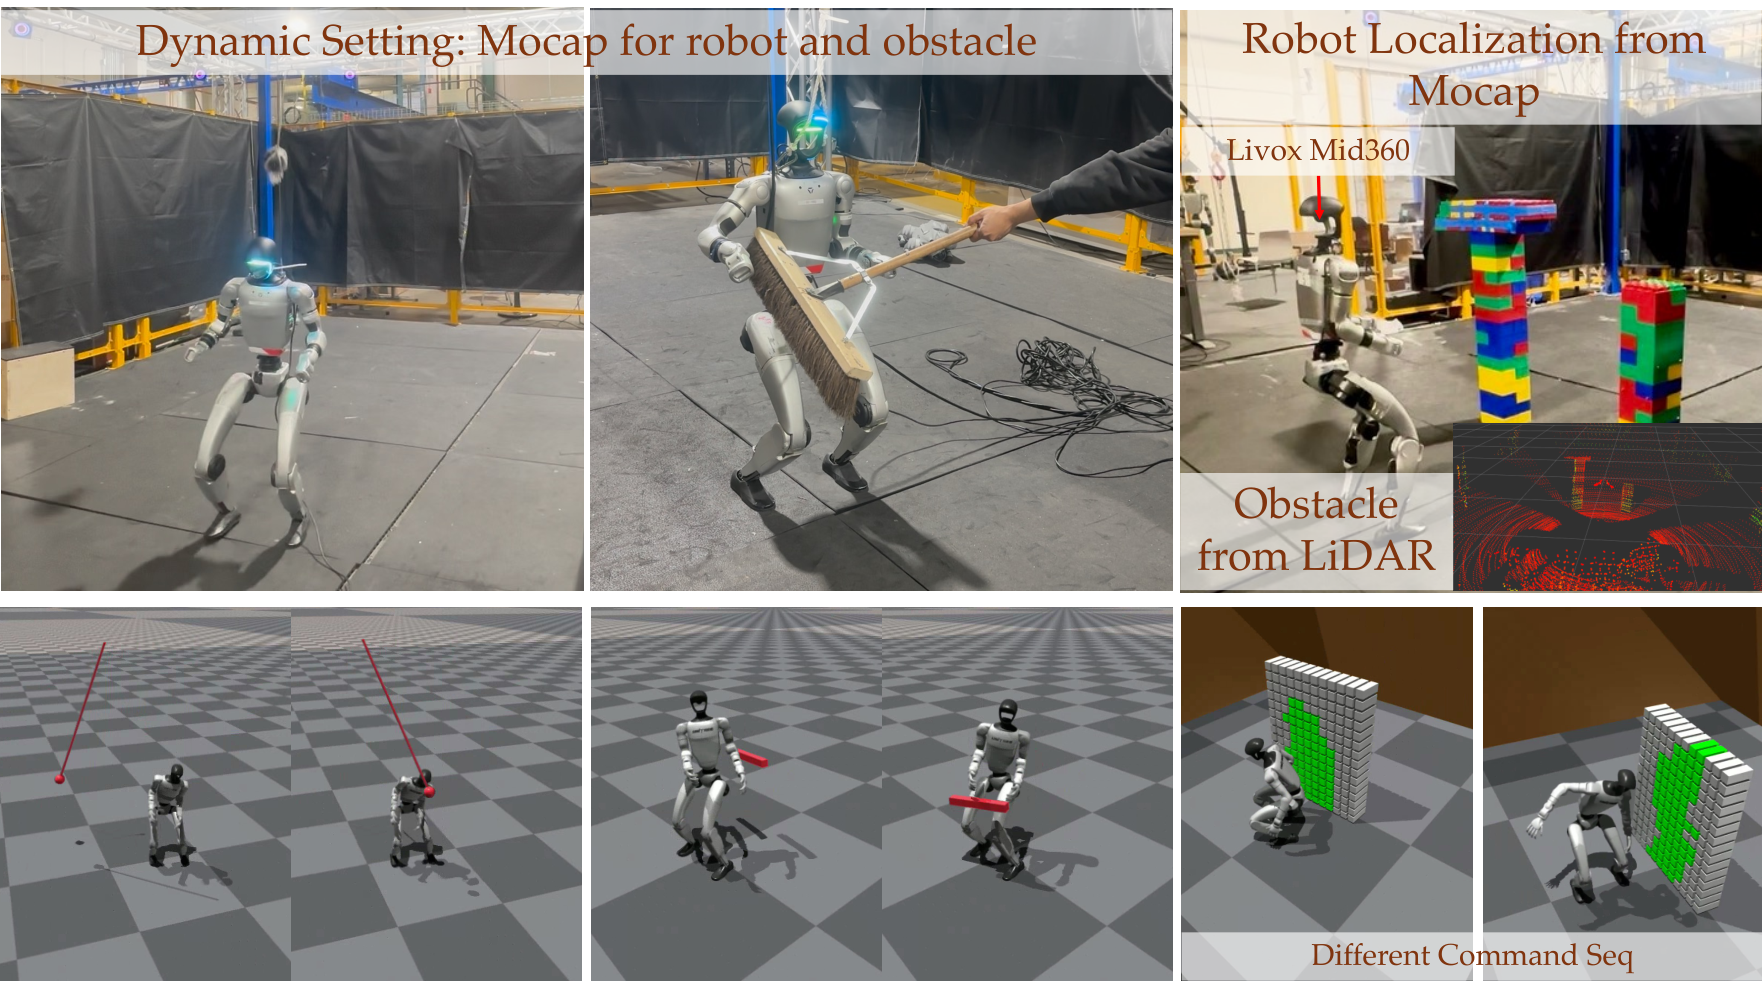
SWAP laat G1 met zijn hele lichaam obstakels ontwijken
De studie toont bukken, zijwaarts bewegen en draaien in het lab. Extra LiDAR en motion capture ondersteunen de proeven.
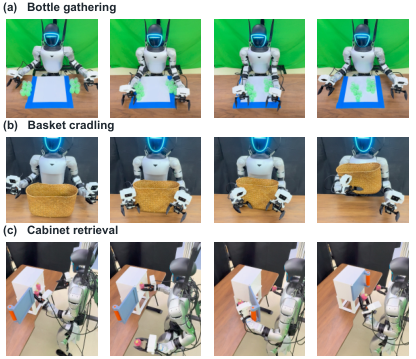
Onderzoekers laten G1 afzonderlijk geleerde armvaardigheden combineren
Een laboratoriumproef gebruikt een exoskelet voor demonstraties, extra camera’s en een krachtige externe computer.
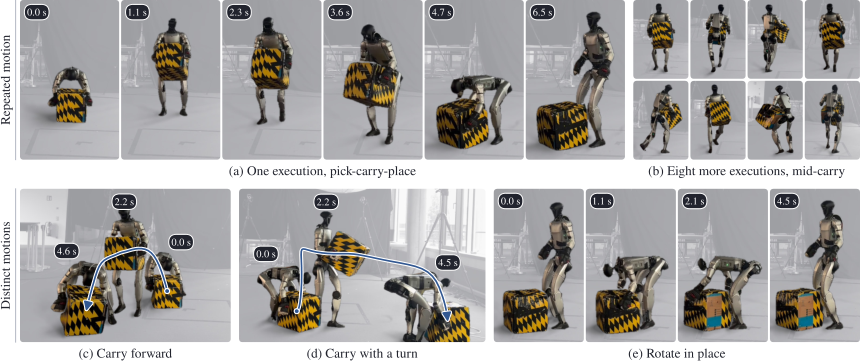
DiPLO laat G1 een doos naar verschillende doelposities brengen
De fysieke demonstratie combineert een bewegingsplanner met snelle balansbesturing en externe positiebepaling.
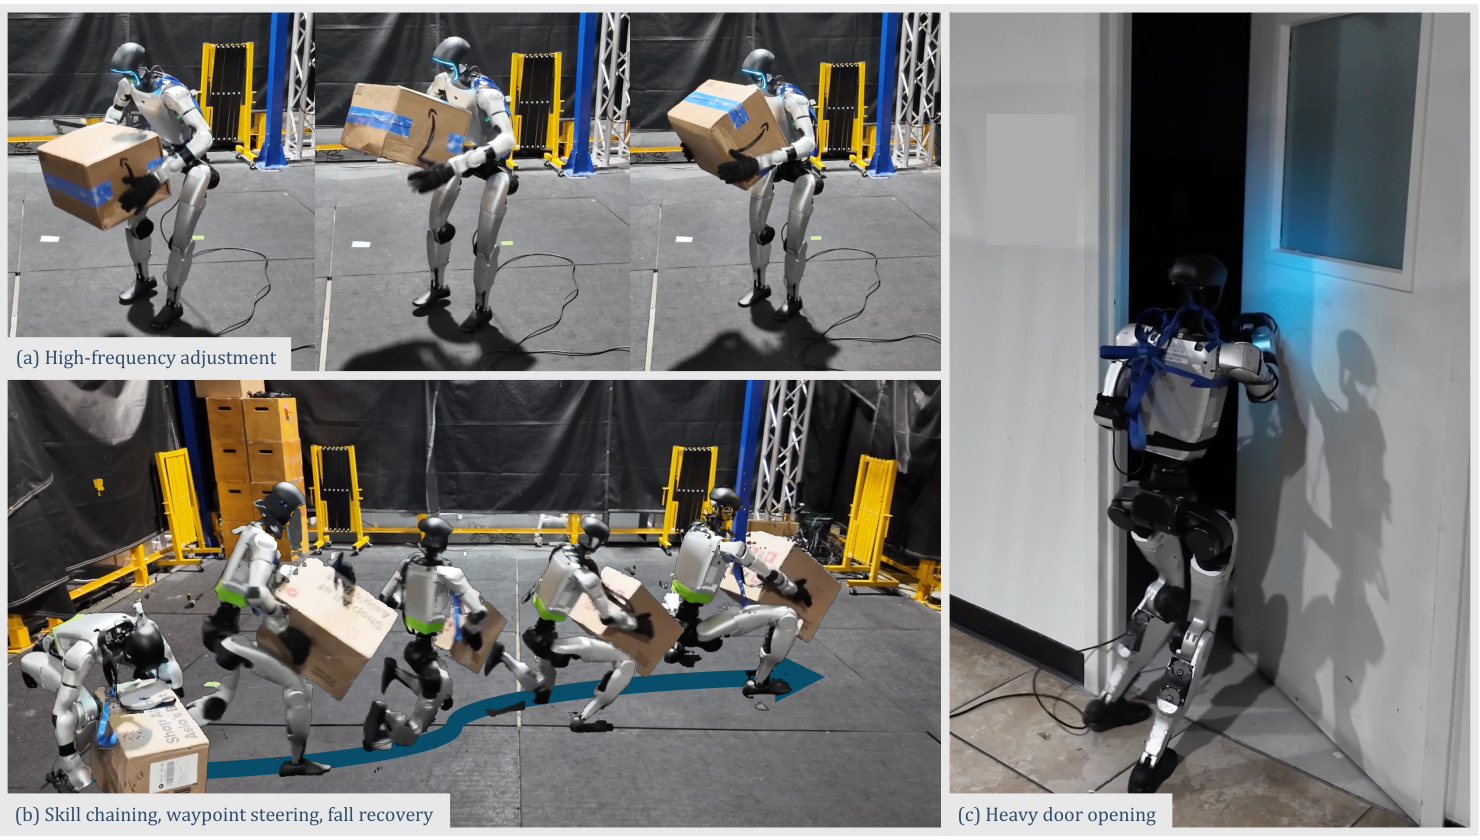
FIBER laat G1 dozen tillen en deuren openen met één besturing
Onderzoekers combineren verschillende vaardigheden in een model. De fysieke proeven laten ook flinke beperkingen zien.
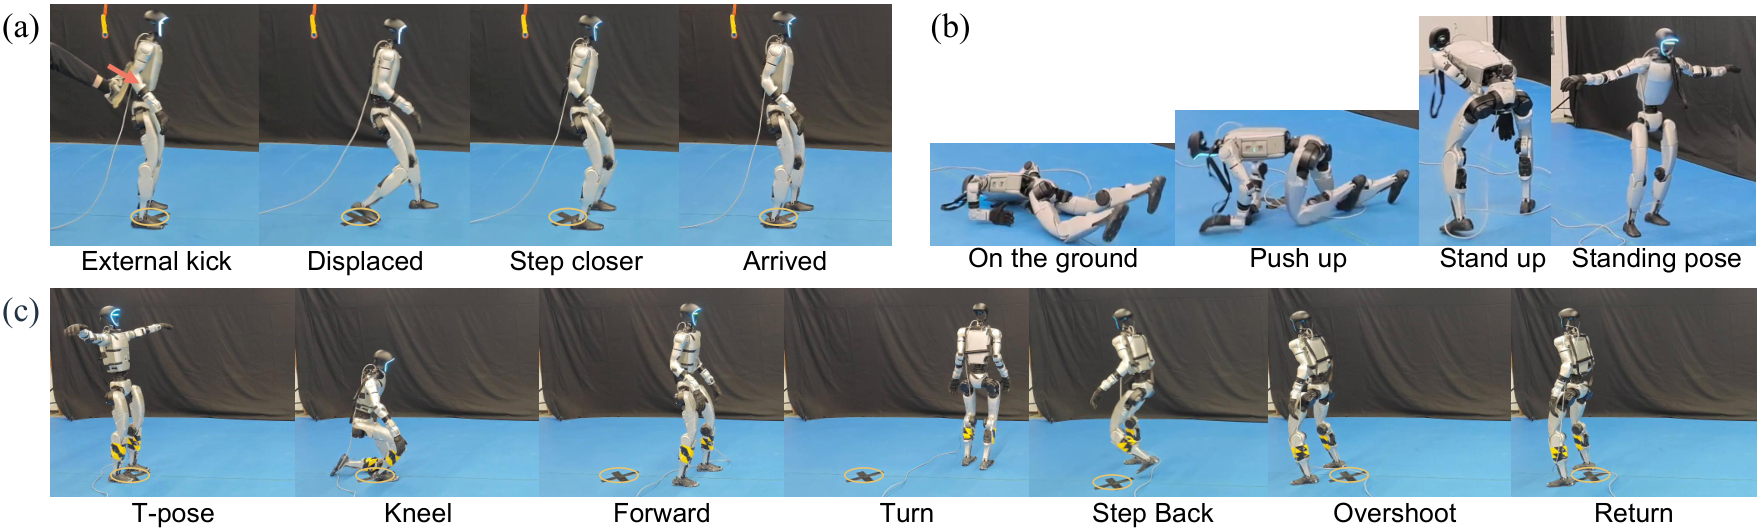
BeJEPA laat G1 na een verstoring terugkeren naar zijn doelpositie
De besturing koppelt lichaamshouding aan een plek en kijkrichting in de ruimte.
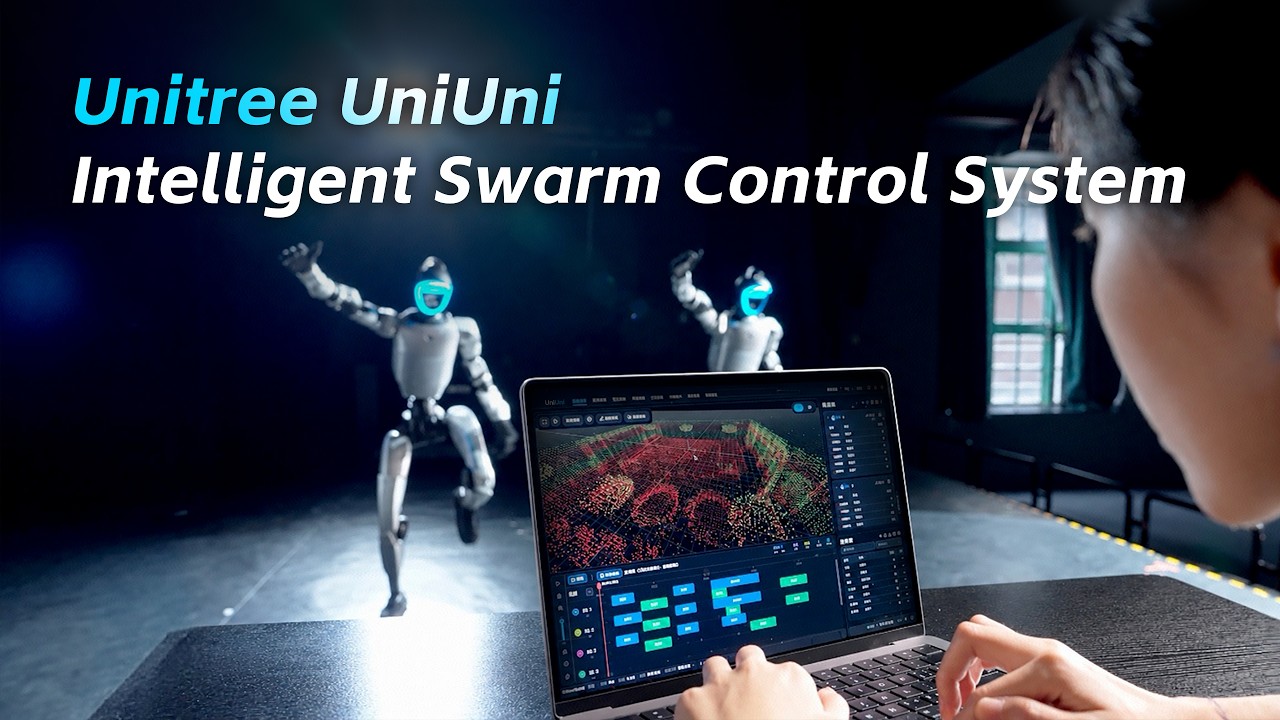
Unitree brengt software uit om groepen G1- en H2-robots aan te sturen
UniUni combineert choreografie, positiebepaling en toezicht op meerdere robots in één desktopprogramma.
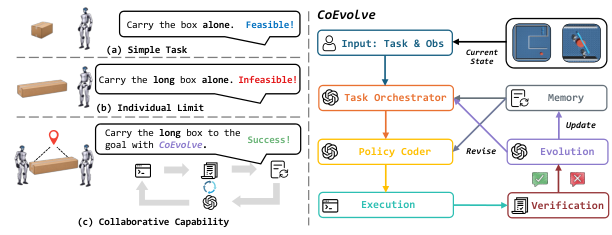
CoEvolve laat twee G1-robots samen dragen in simulatie
Onderzoekers testen hoe robots hun rollen en bewegingen kunnen afstemmen in smalle doorgangen.
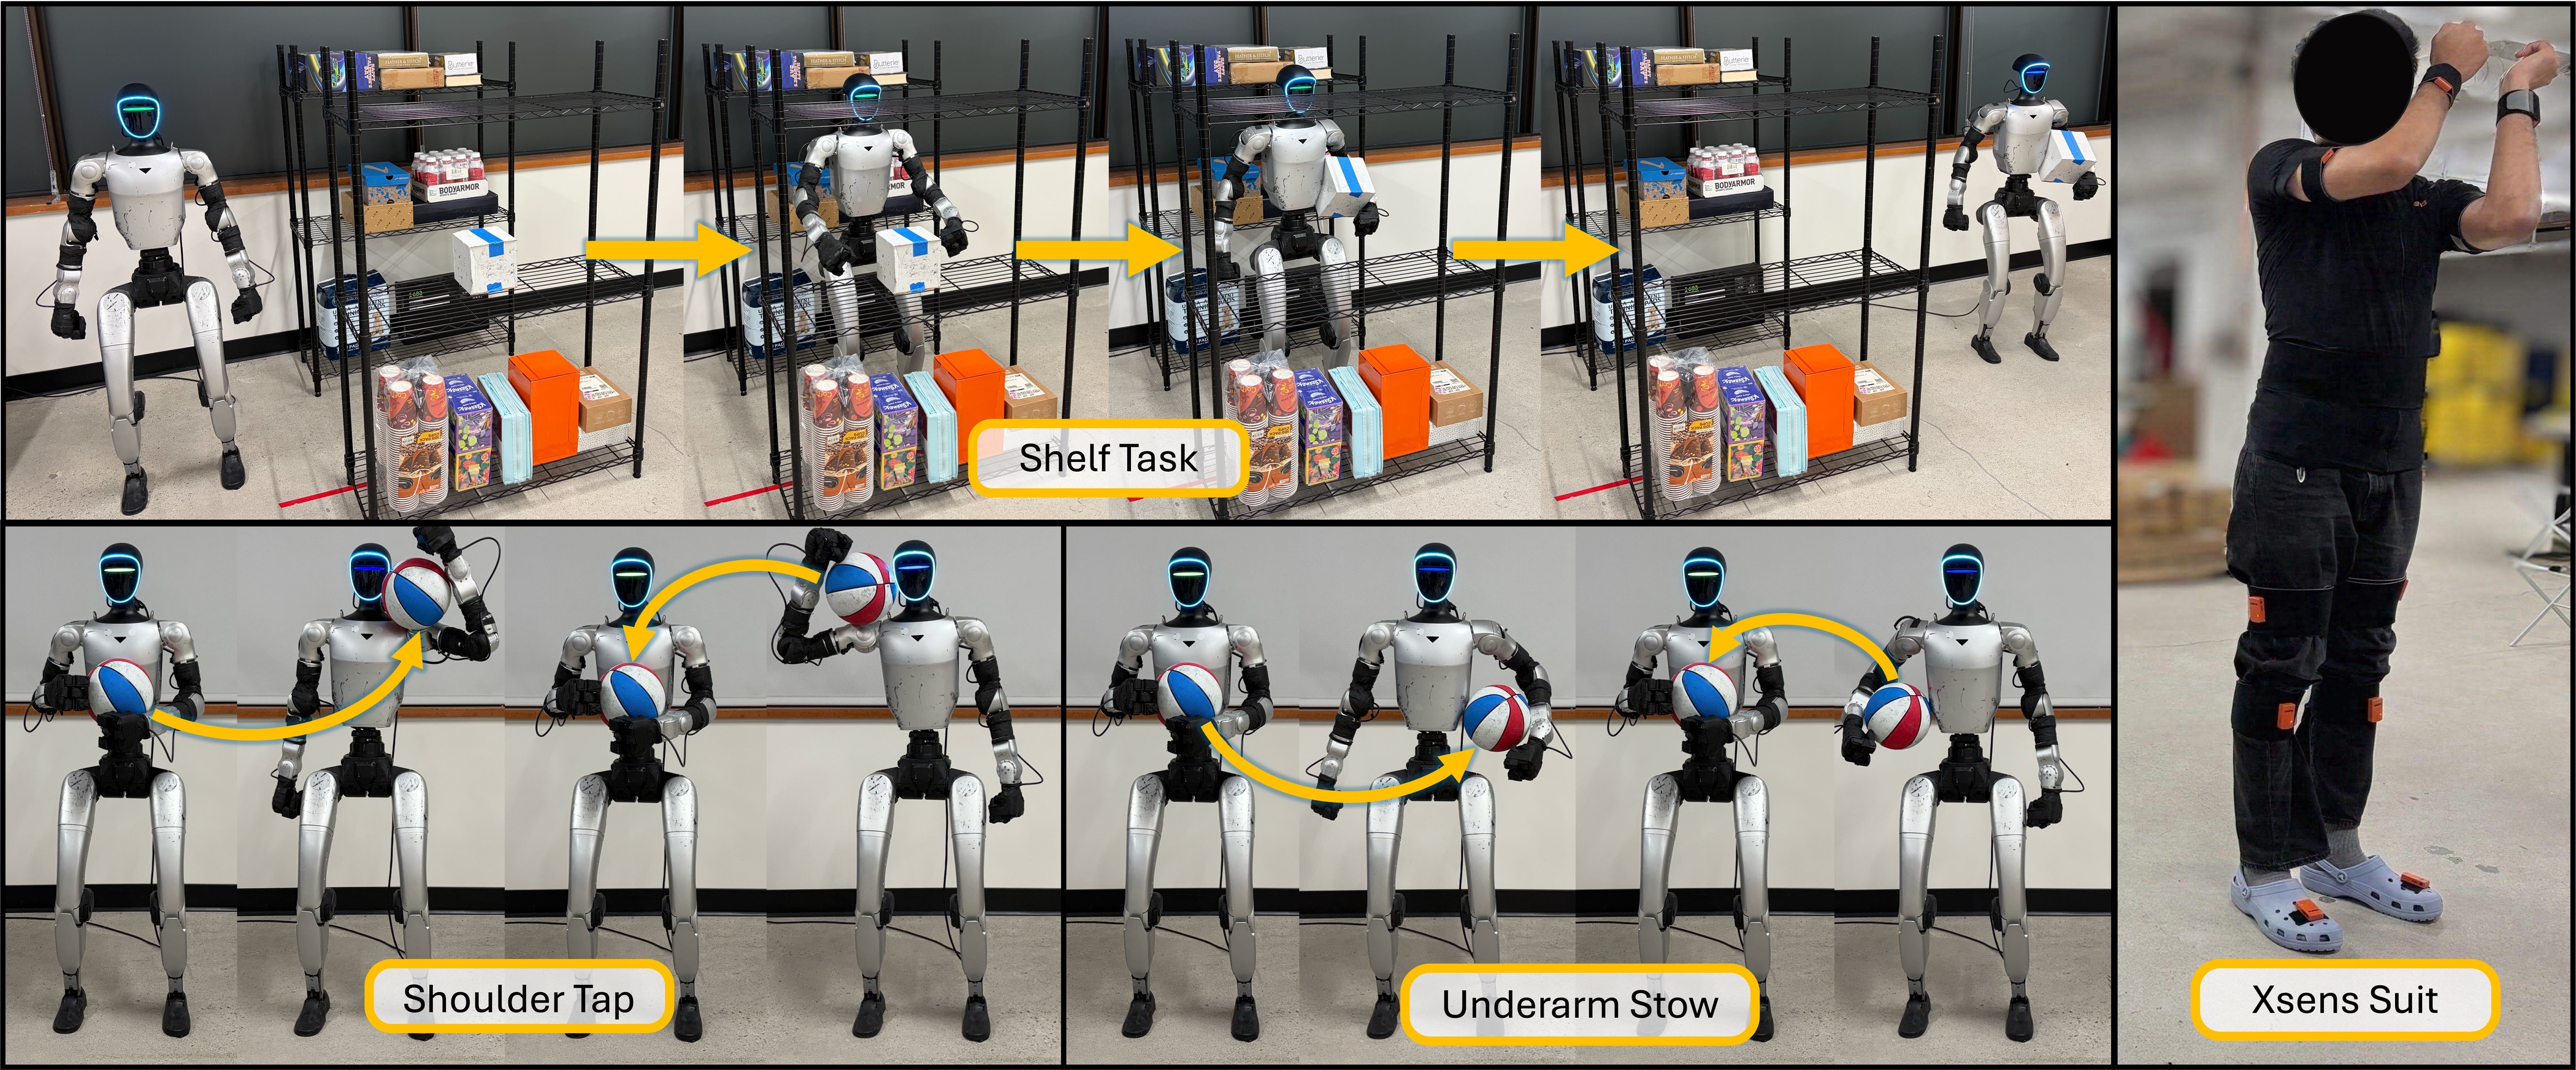
G1 draagt een doos onder de arm, met menselijke besturing
Whole-Body Dexterity helpt G1 een voorwerp tegen zijn lichaam te ondersteunen. In een kleine proef lukte de hele draagtaak zeven van de tien keer.
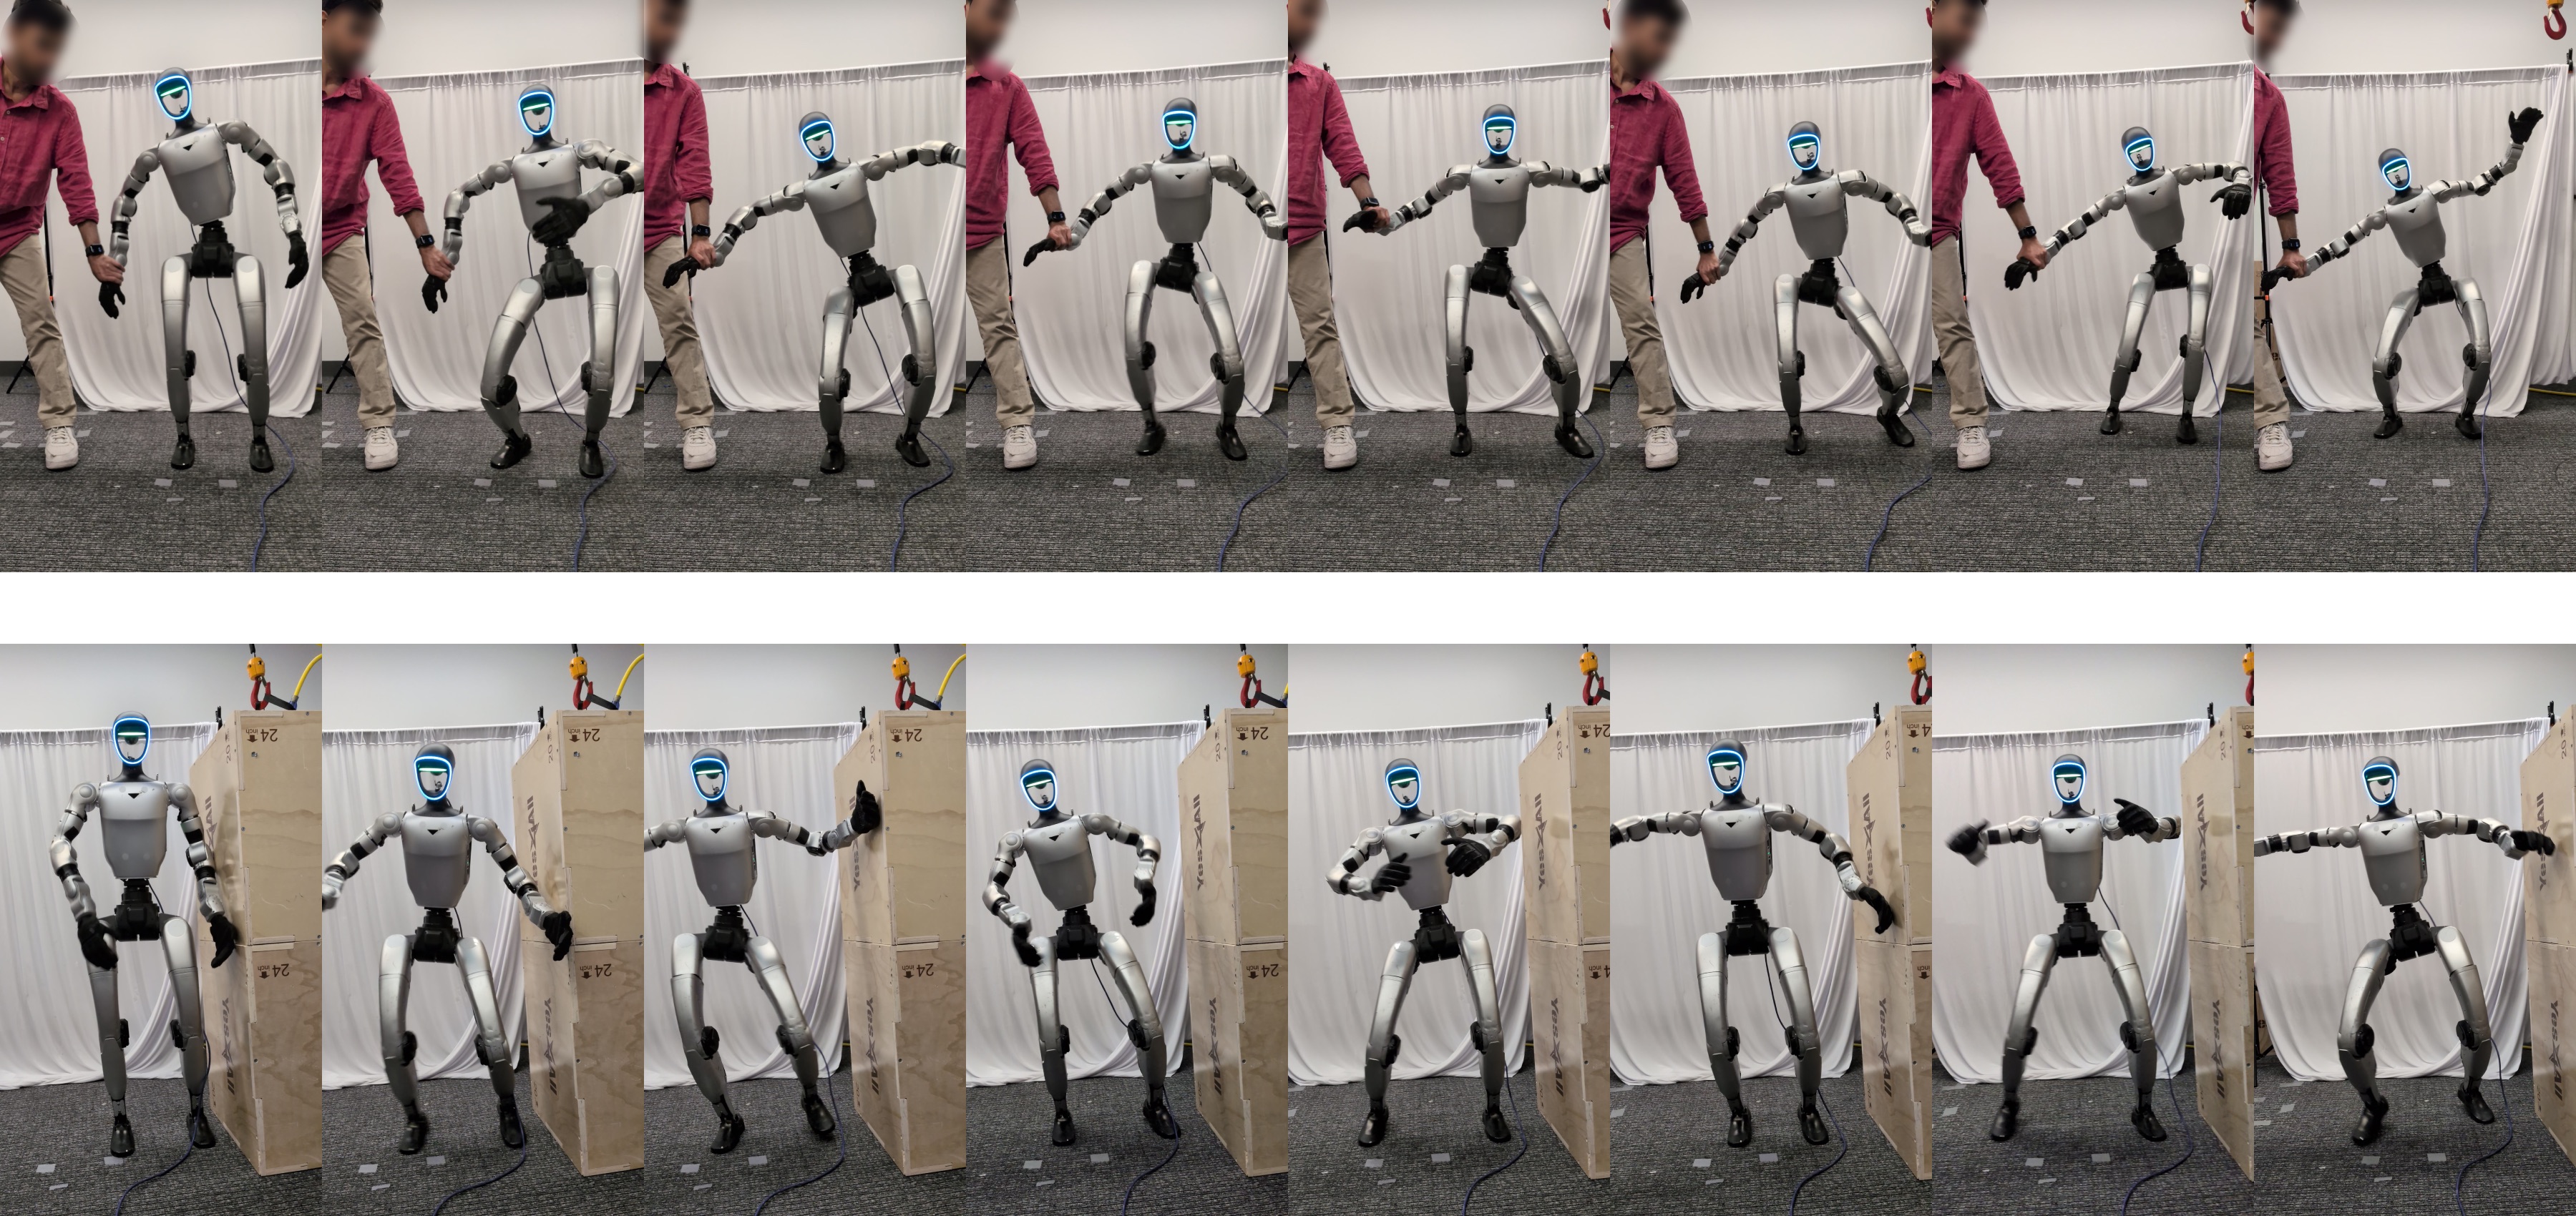
Onderzoekers laten G1 meebewegen bij contact
C-GMT past een beweging aan wanneer iemand aan de robot trekt of de robot een obstakel raakt. De aanpak is getest in simulatie en op een echte G1.
KODA gebruikt menselijke beelden voor meer G1-training
Onderzoekers zetten menselijke demonstraties om in trainingsmateriaal voor G1. In vier proeftaken helpen die voorbeelden bij voorwerpen die ontbreken in de robottraining.
TRACE laat G1-bewegingen in woorden aanpassen
Een onderzoeksmodel maakt en bewerkt bewegingen op basis van tekst, bijvoorbeeld door de handen hoger te laten bewegen.
KinoGen gebruikt gegenereerde video om G1-bewegingen voor te bereiden
De methode zet videovoorbeelden om in bewegingen die rekening houden met het robotlichaam en het voorwerp.
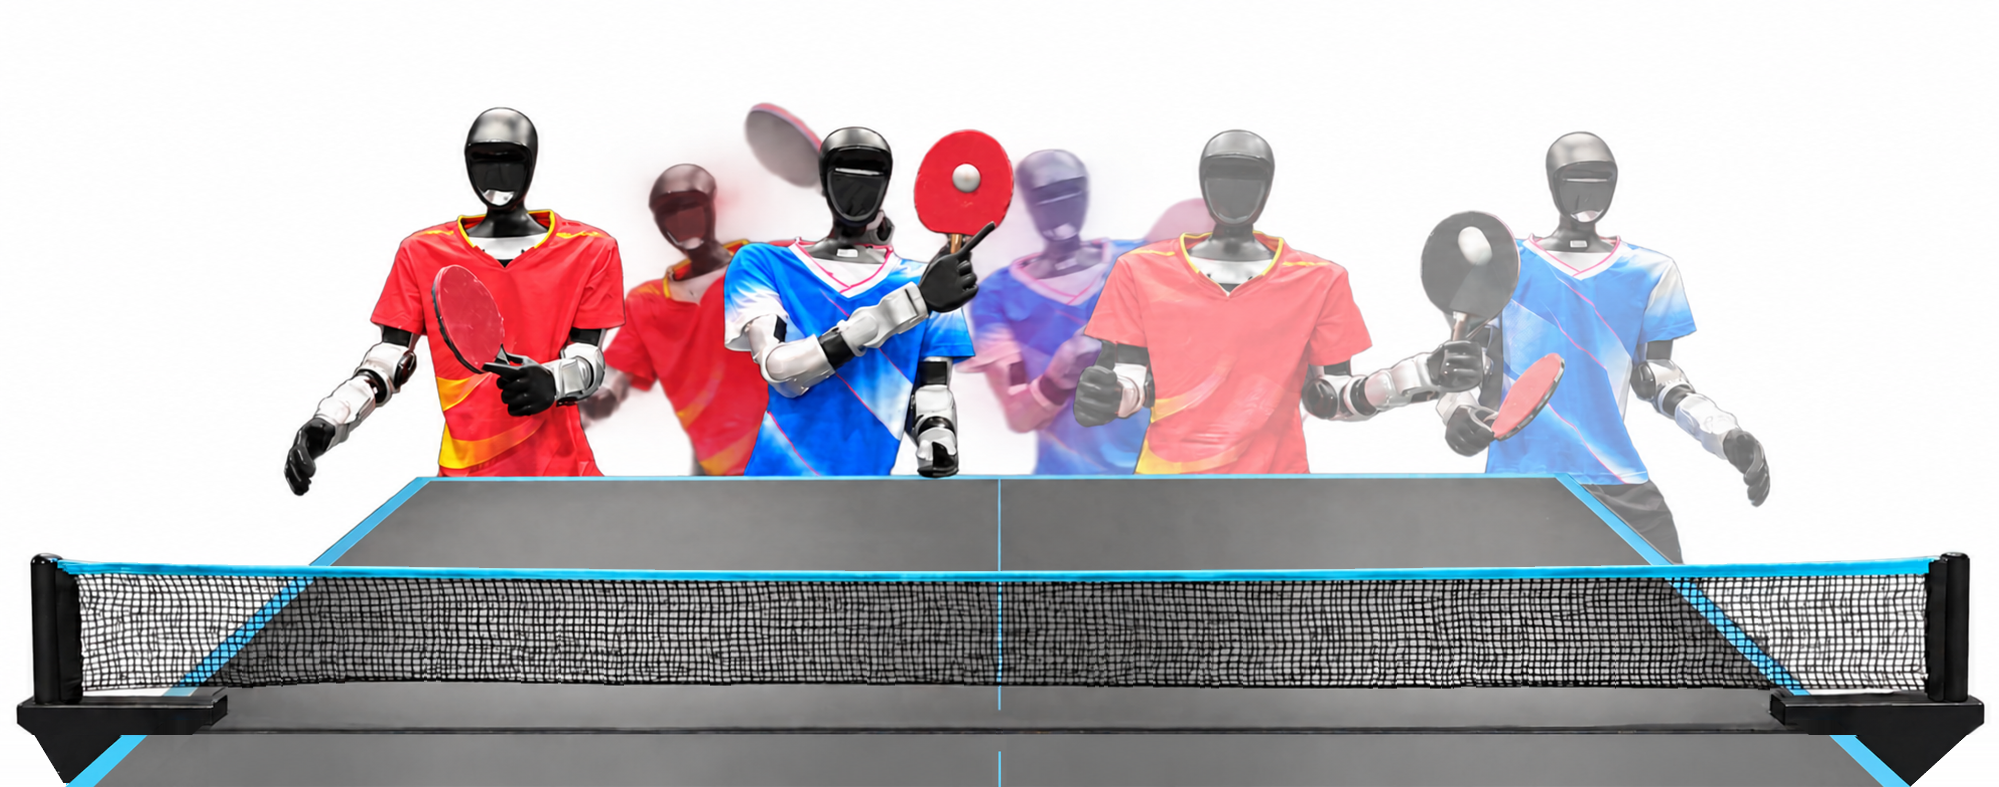
Twee G1’s maken ruimte voor elkaar bij tafeltennis
PingpongDuo laat twee robots om de beurt terugslaan en voor elkaar uitwijken. De proef gebruikt externe meetapparatuur.
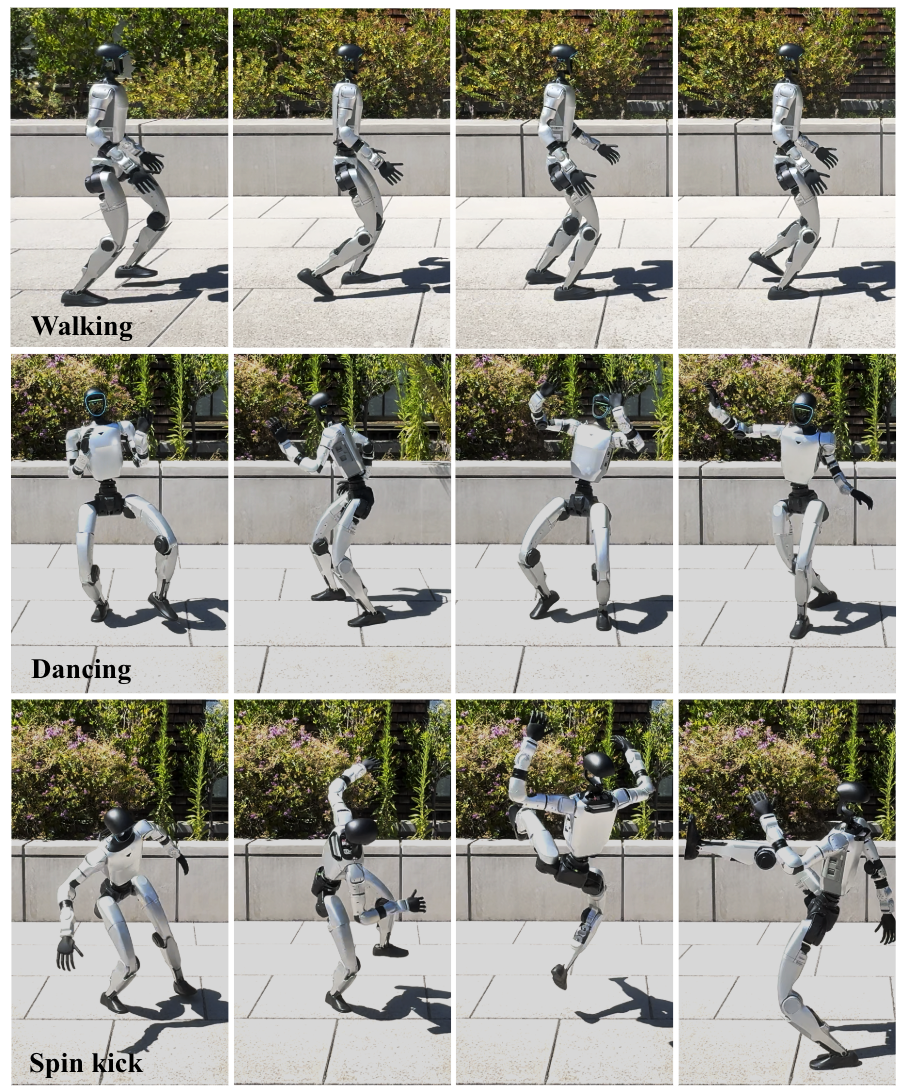
Berkeley genereert G1-besturing uit eerder getrainde modellen
Onderzoekers maken nieuwe besturingsnetwerken op basis van bestaande voorbeelden. Ze tonen lopen, dansen en een draaiende trap op een echte G1.
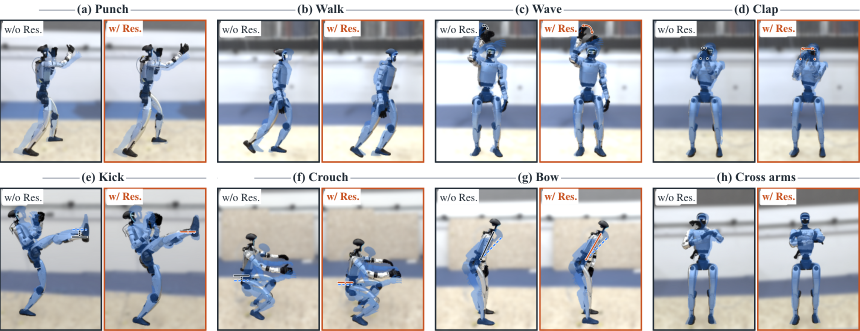
Onderzoekers laten G1 de stijl van een beweging beter vasthouden
Een extra correctiestap helpt bij onder meer zwaaien en buigen. De fysieke proeven gebruiken vooraf geselecteerde bewegingen.
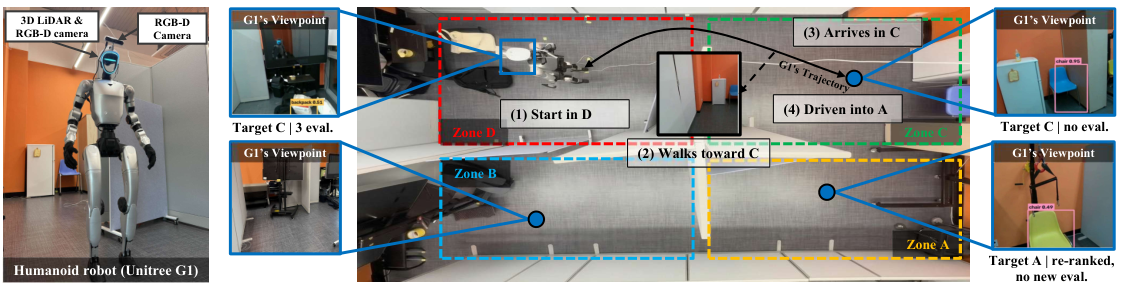
MIND laat G1 eerdere beoordelingen van kamers hergebruiken
Bij sommige veranderingen hoeft het taalmodel niet alles opnieuw te beoordelen. Een verkeerde eerste beoordeling blijft wel een probleem.
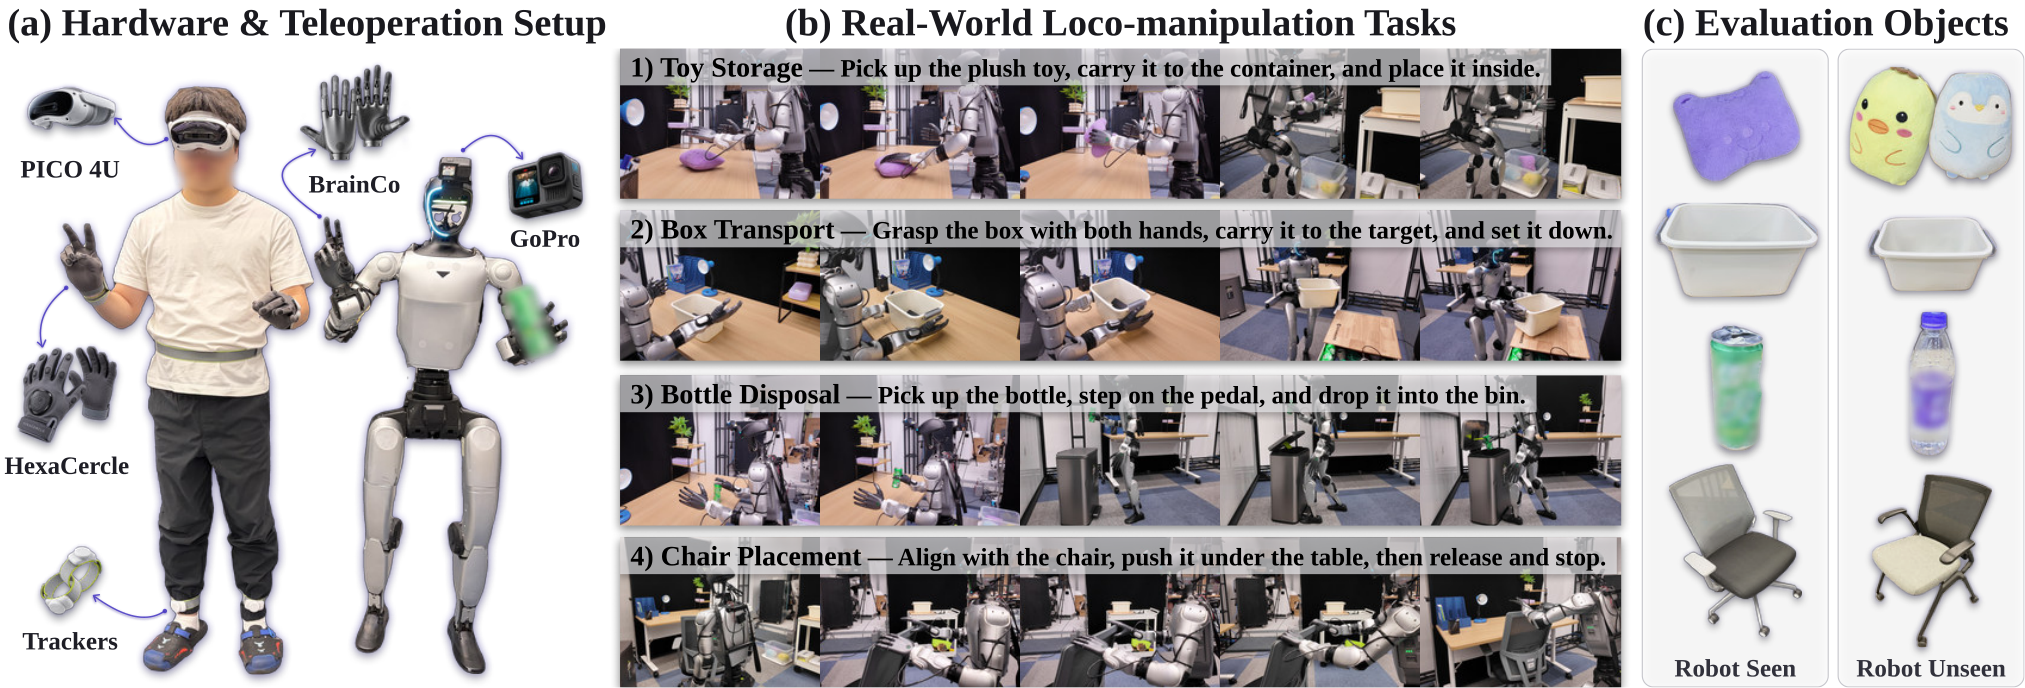
Alibaba traint G1 met menselijke opnamen én robotvoorbeelden
Het model λ0 voltooit in een laboratoriumproef 25 van 40 opdrachten. De menselijke trainingsgegevens vervangen de robotvoorbeelden nog niet.
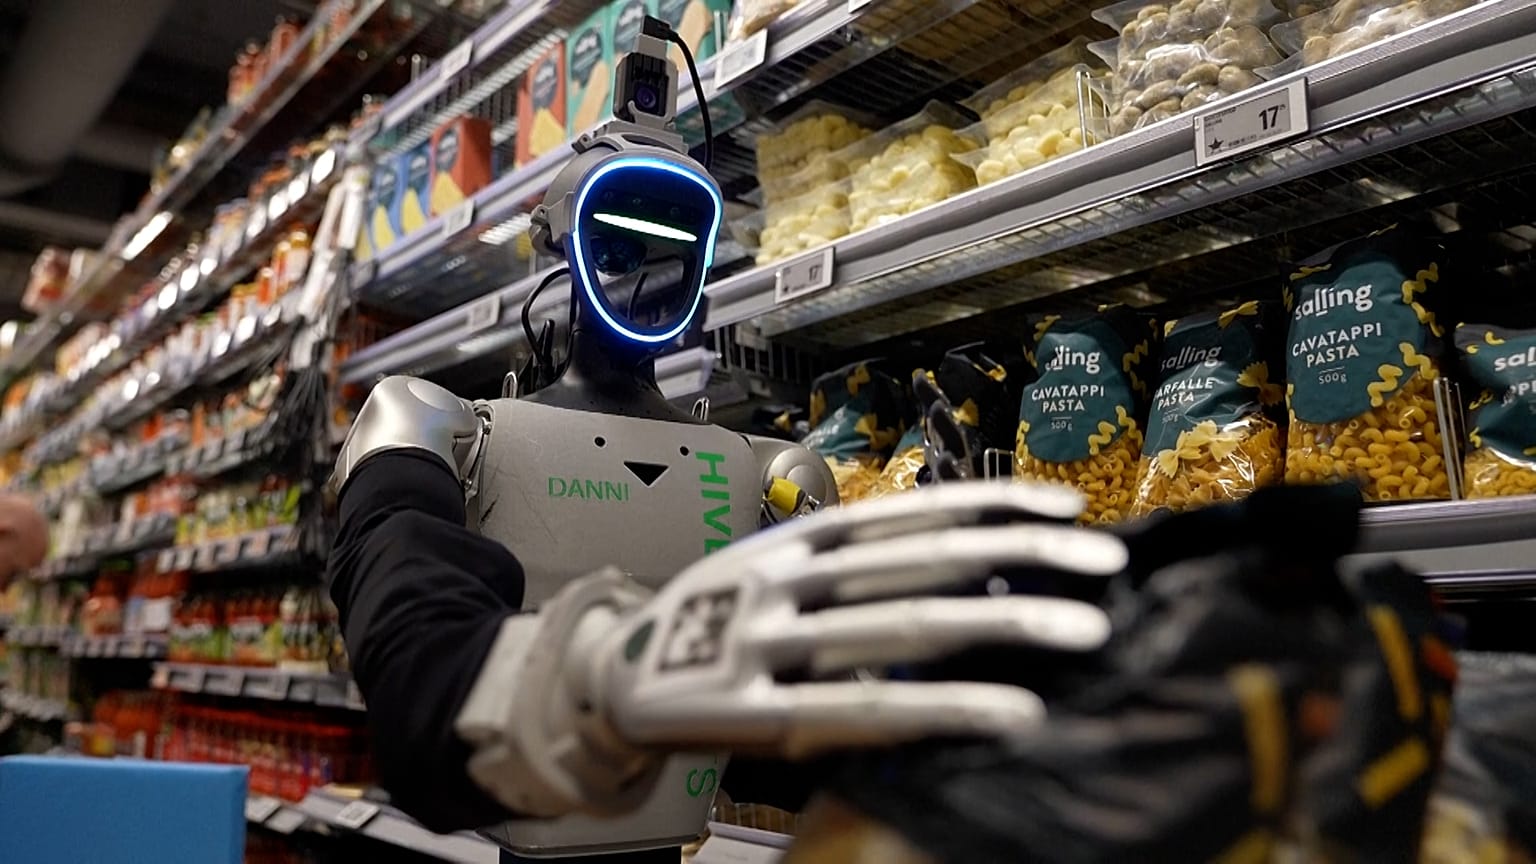
HIVE traint G1 voor vakken vullen bij føtex
In een Deense supermarkt leert een aangepaste Unitree G1 producten in het schap te zetten. Mensen sturen de bewegingen voorlopig nog aan.
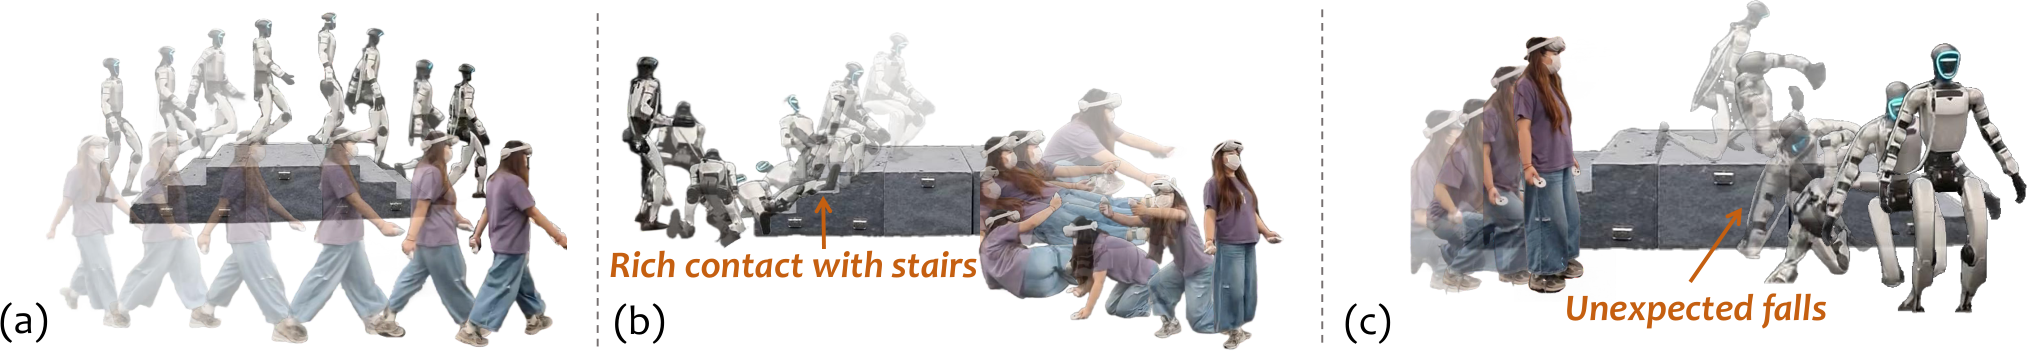
P-BFM laat G1 zijn beweging aanpassen aan trappen en hellingen
De besturing maakt onderscheid tussen de gewenste beweging en de uitvoering op een bepaalde ondergrond. Een dieptecamera helpt G1 om zijn stappen aan te passen.
Disney en ETH laten G1 tijdens het lopen van stijl wisselen
Bij Walk Like This kiest een bestuurder de richting met een joystick en de bewegingsstijl met een voorbeeldopname. De aanpak is ook op een fysieke G1 getest.
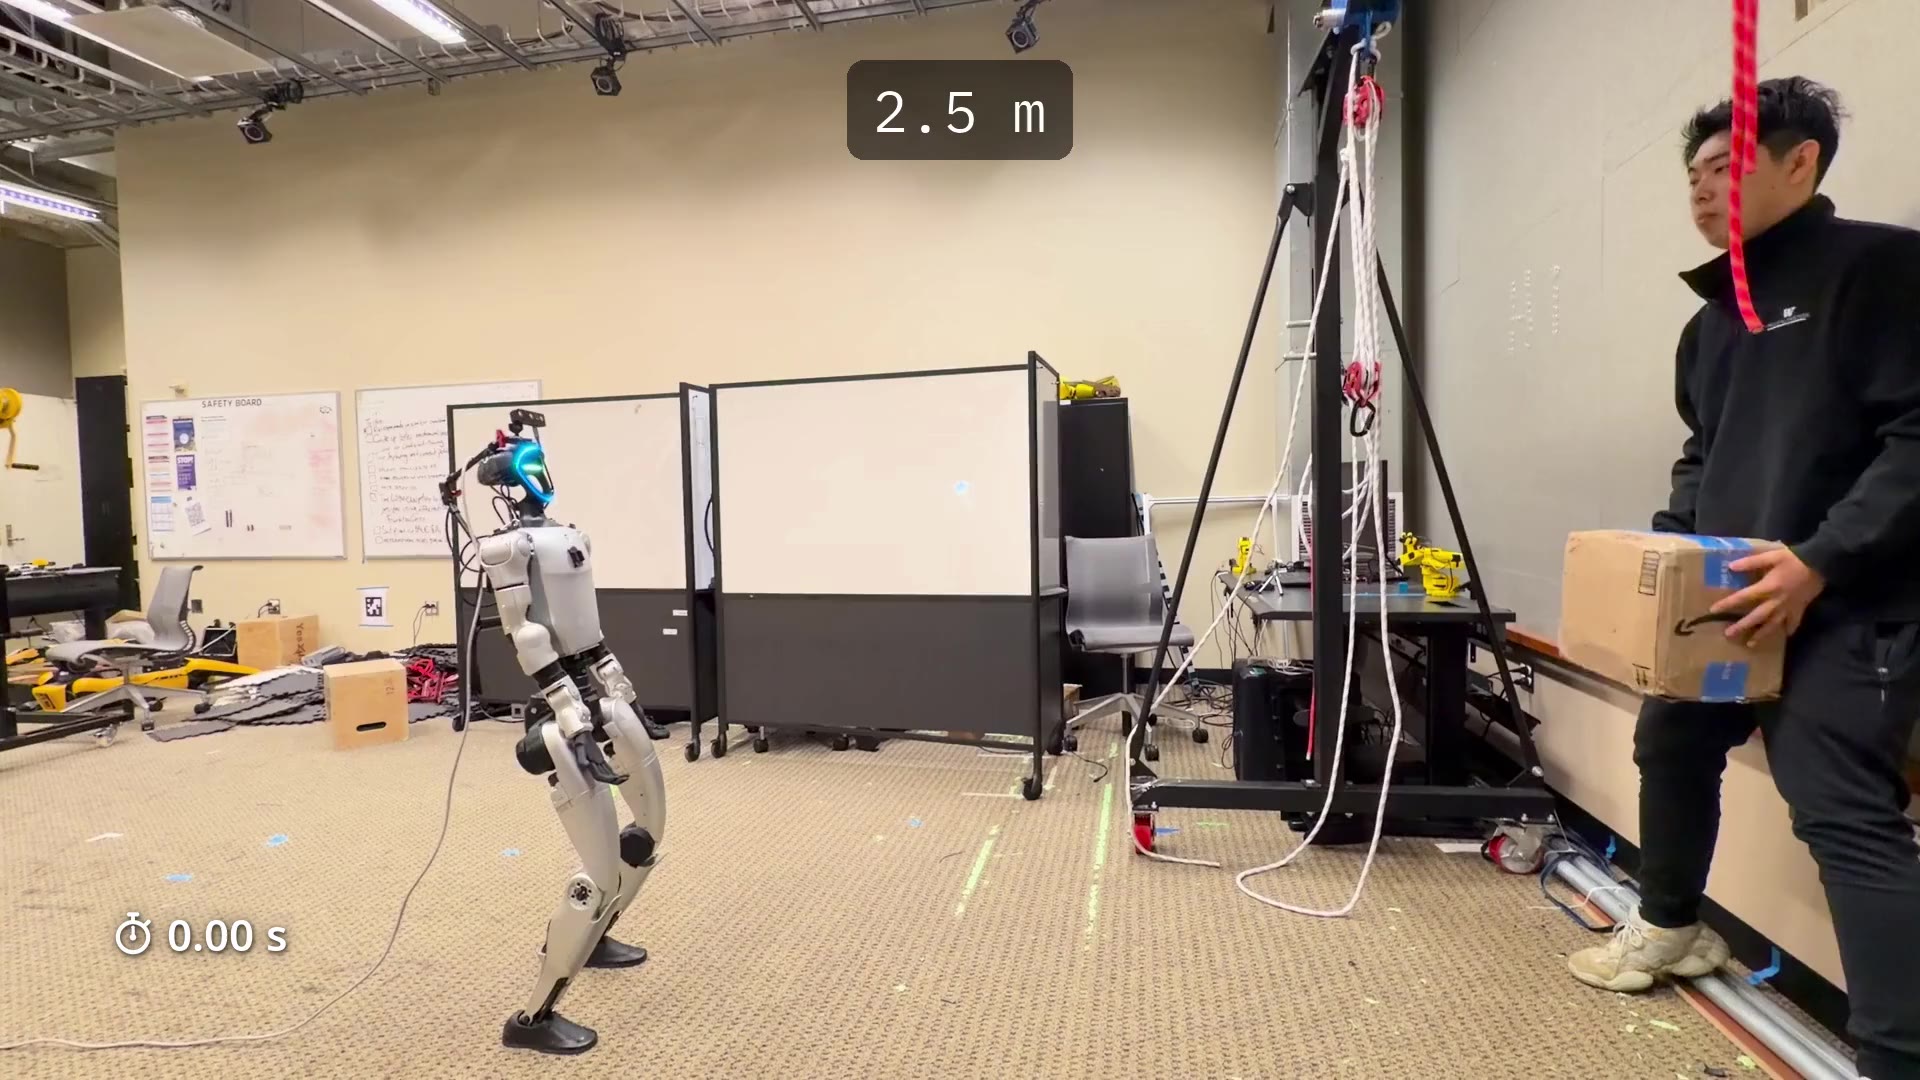
Reflex laat G1 toegeworpen dozen vangen met eigen camerabeeld
Een G1 reageert met zijn hele lichaam op een toegeworpen doos. De fysieke proeven laten ook veel mislukte vangpogingen zien.
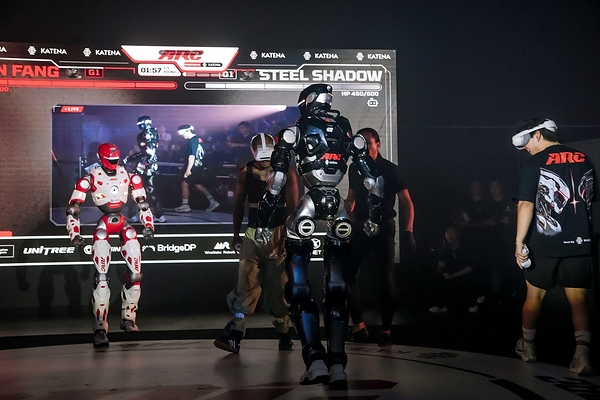
G1 volgt vechtsporters tijdens demonstratie in Singapore
Vechtsporters stuurden humanoids met bewegingssensoren op hun lichaam. De robots vochten dus onder menselijke bediening.
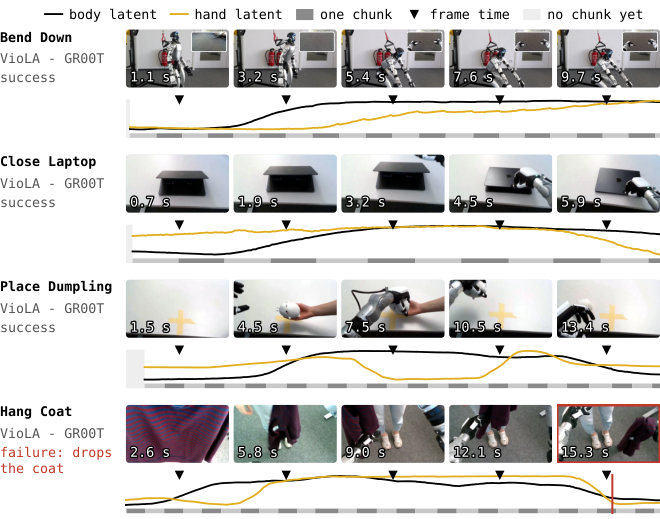
VioLA laat G1 opdrachten volgen, maar een fles neerzetten lukt nog niet
De onderzoeksopstelling combineert camerabeelden en taal met besturing van lichaam en handen. De tests laten zowel geslaagde handelingen als duidelijke beperkingen zien.
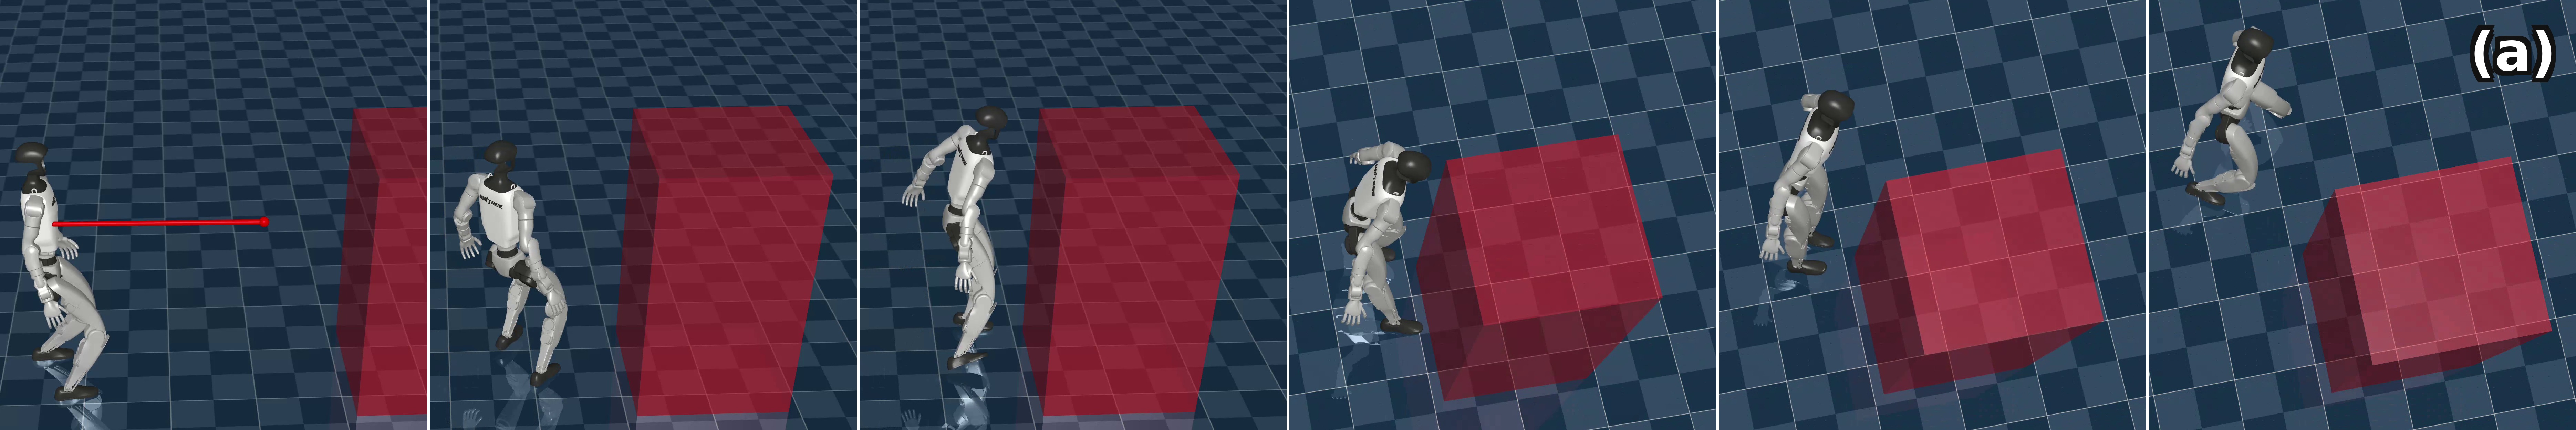
FAITH laat G1 bij een duw uitwijken voor een afgeschermde zone
Een extra laag in de besturing probeert contact met een aangewezen gebied te voorkomen. Bij een te harde duw probeert de robot ook zijn val van dat gebied weg te richten.
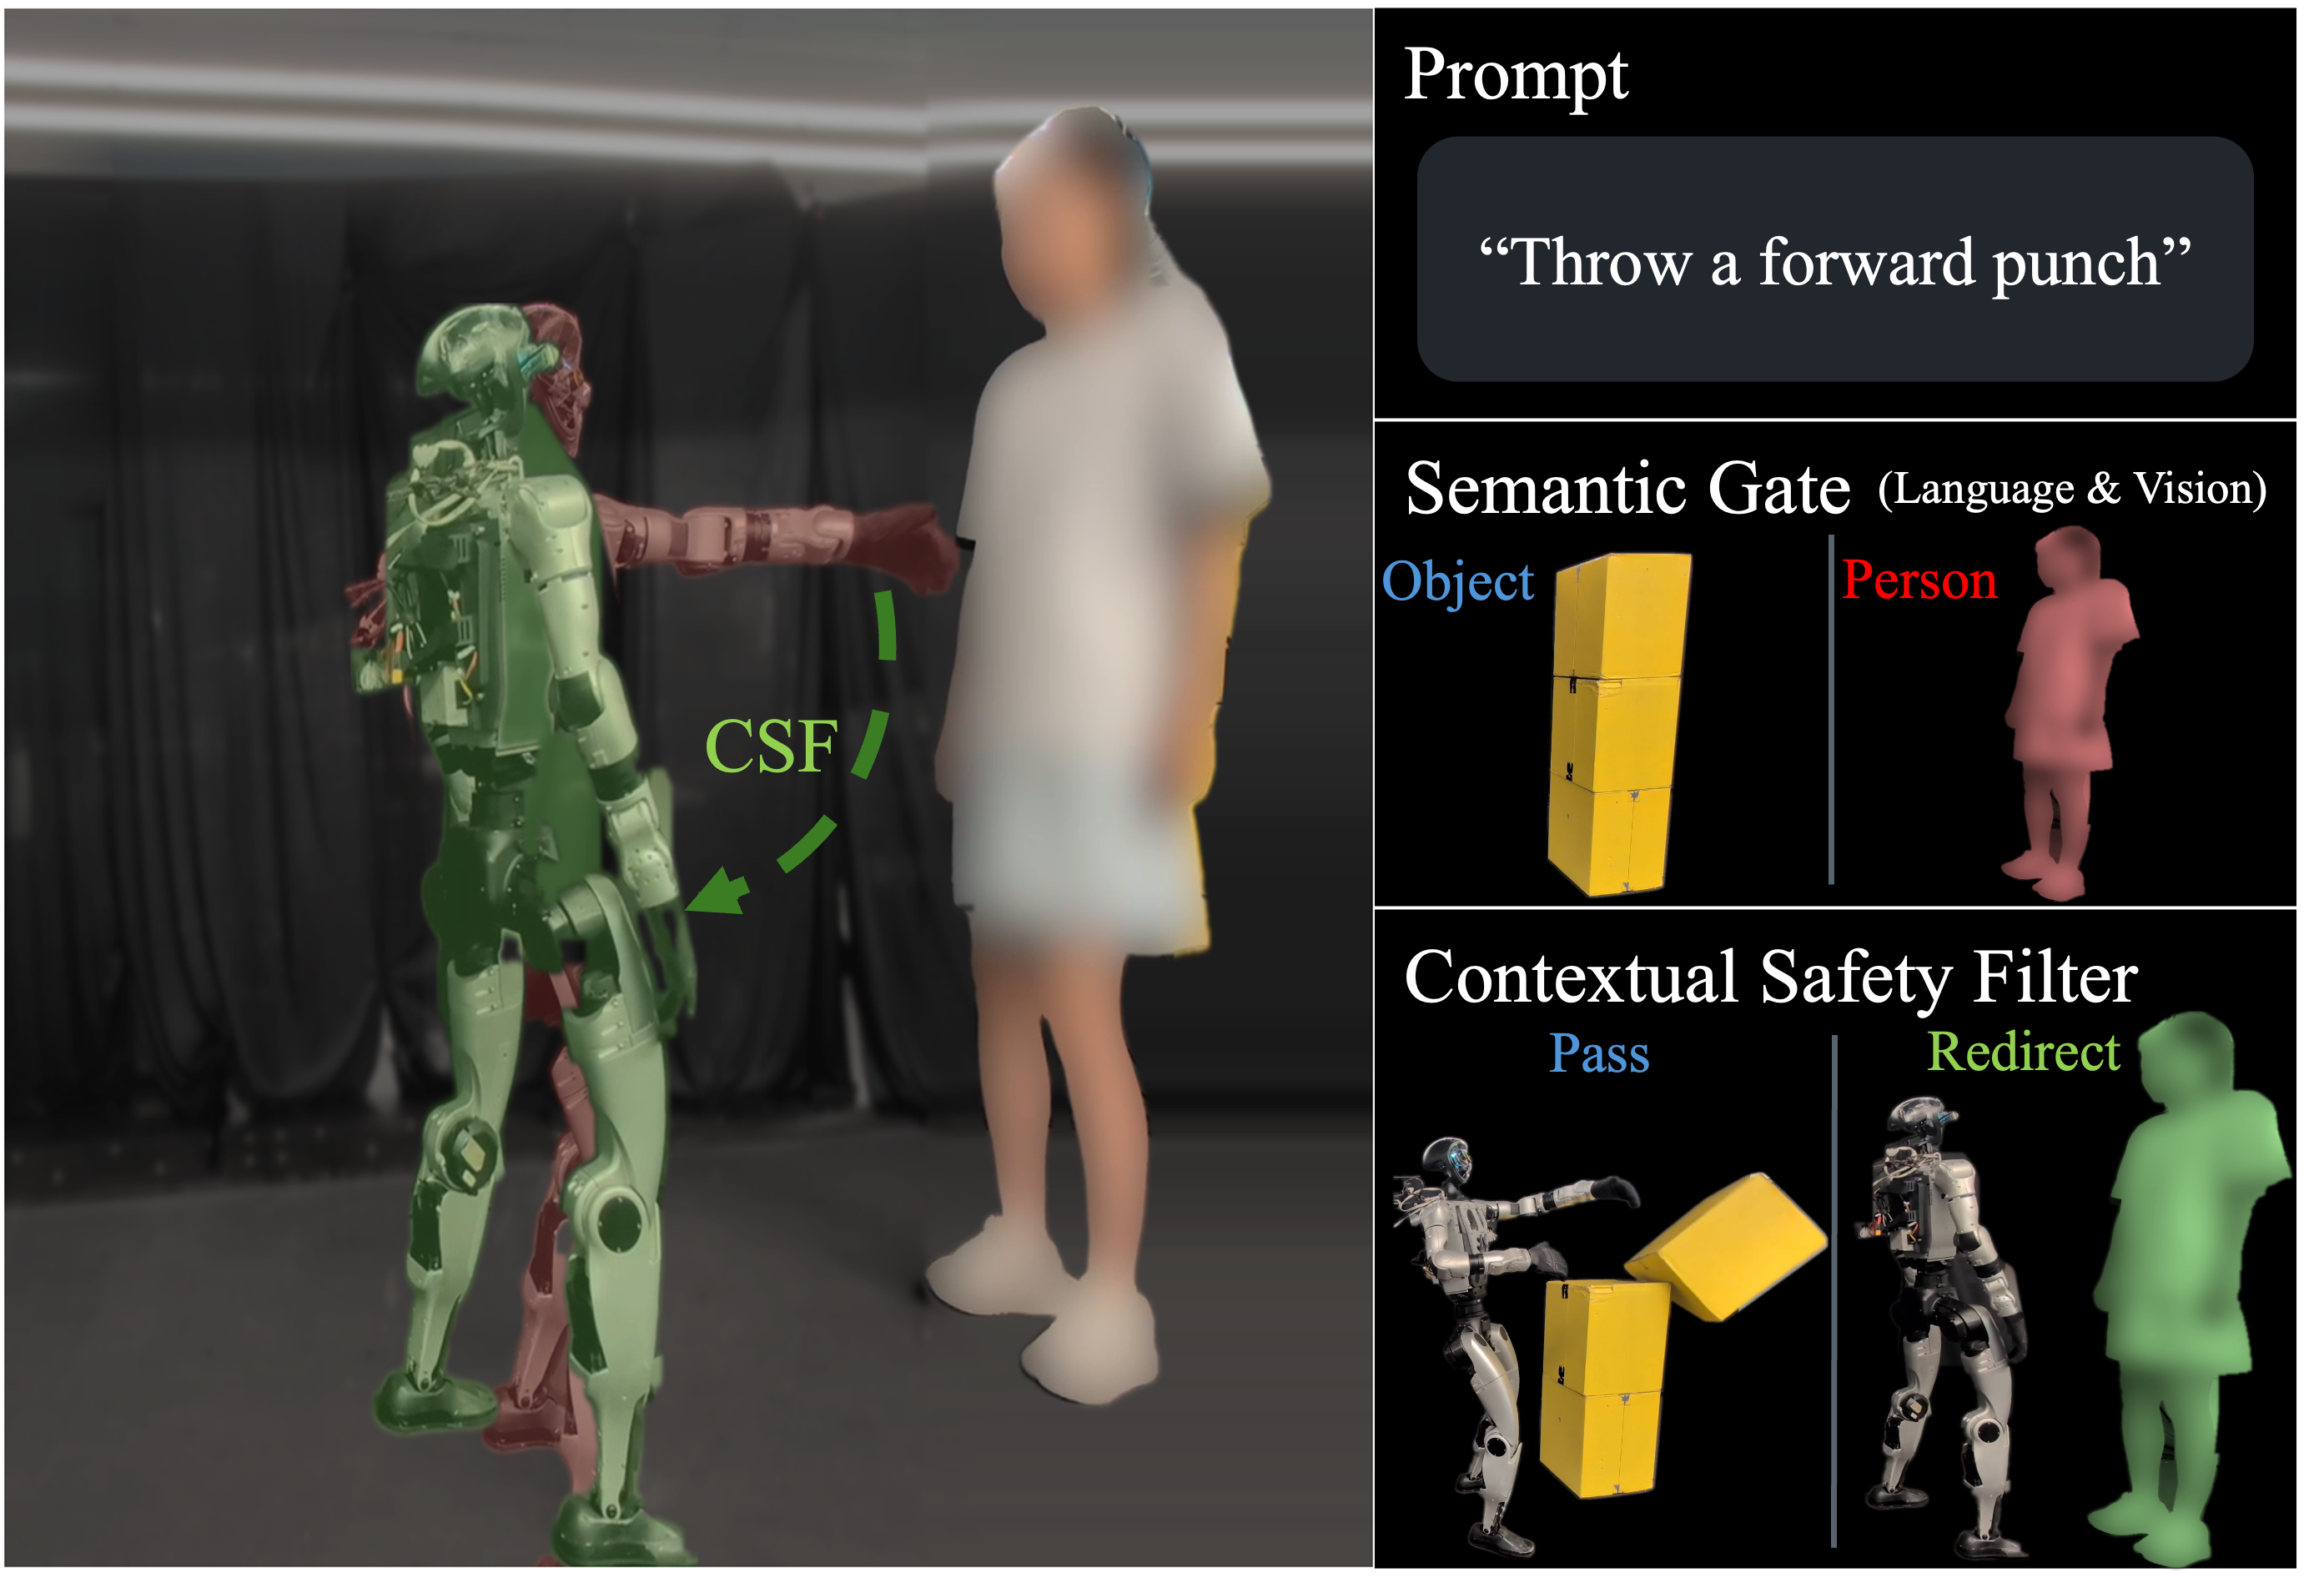
Onderzoekers laten G1 een beweging bijsturen als er iemand in beeld komt
CSF kijkt naar de opdracht én naar wat de camera ziet. In laboratoriumproeven verandert G1 een ingezette stoot- of trapbeweging wanneer een persoon verschijnt.
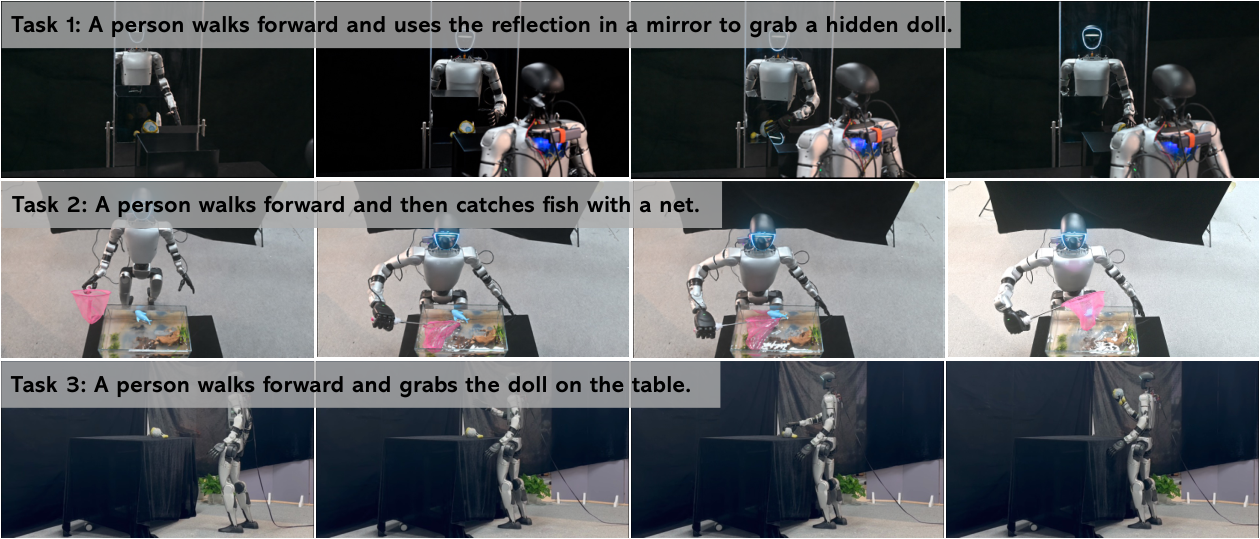
Being-M0.7 laat G1 speelgoed pakken met hulp van een spiegel
Het model leert van menselijke bewegingen én robotdata. In drie kleine laboratoriumproeven loopt G1 naar voorwerpen toe en probeert hij ze te pakken.
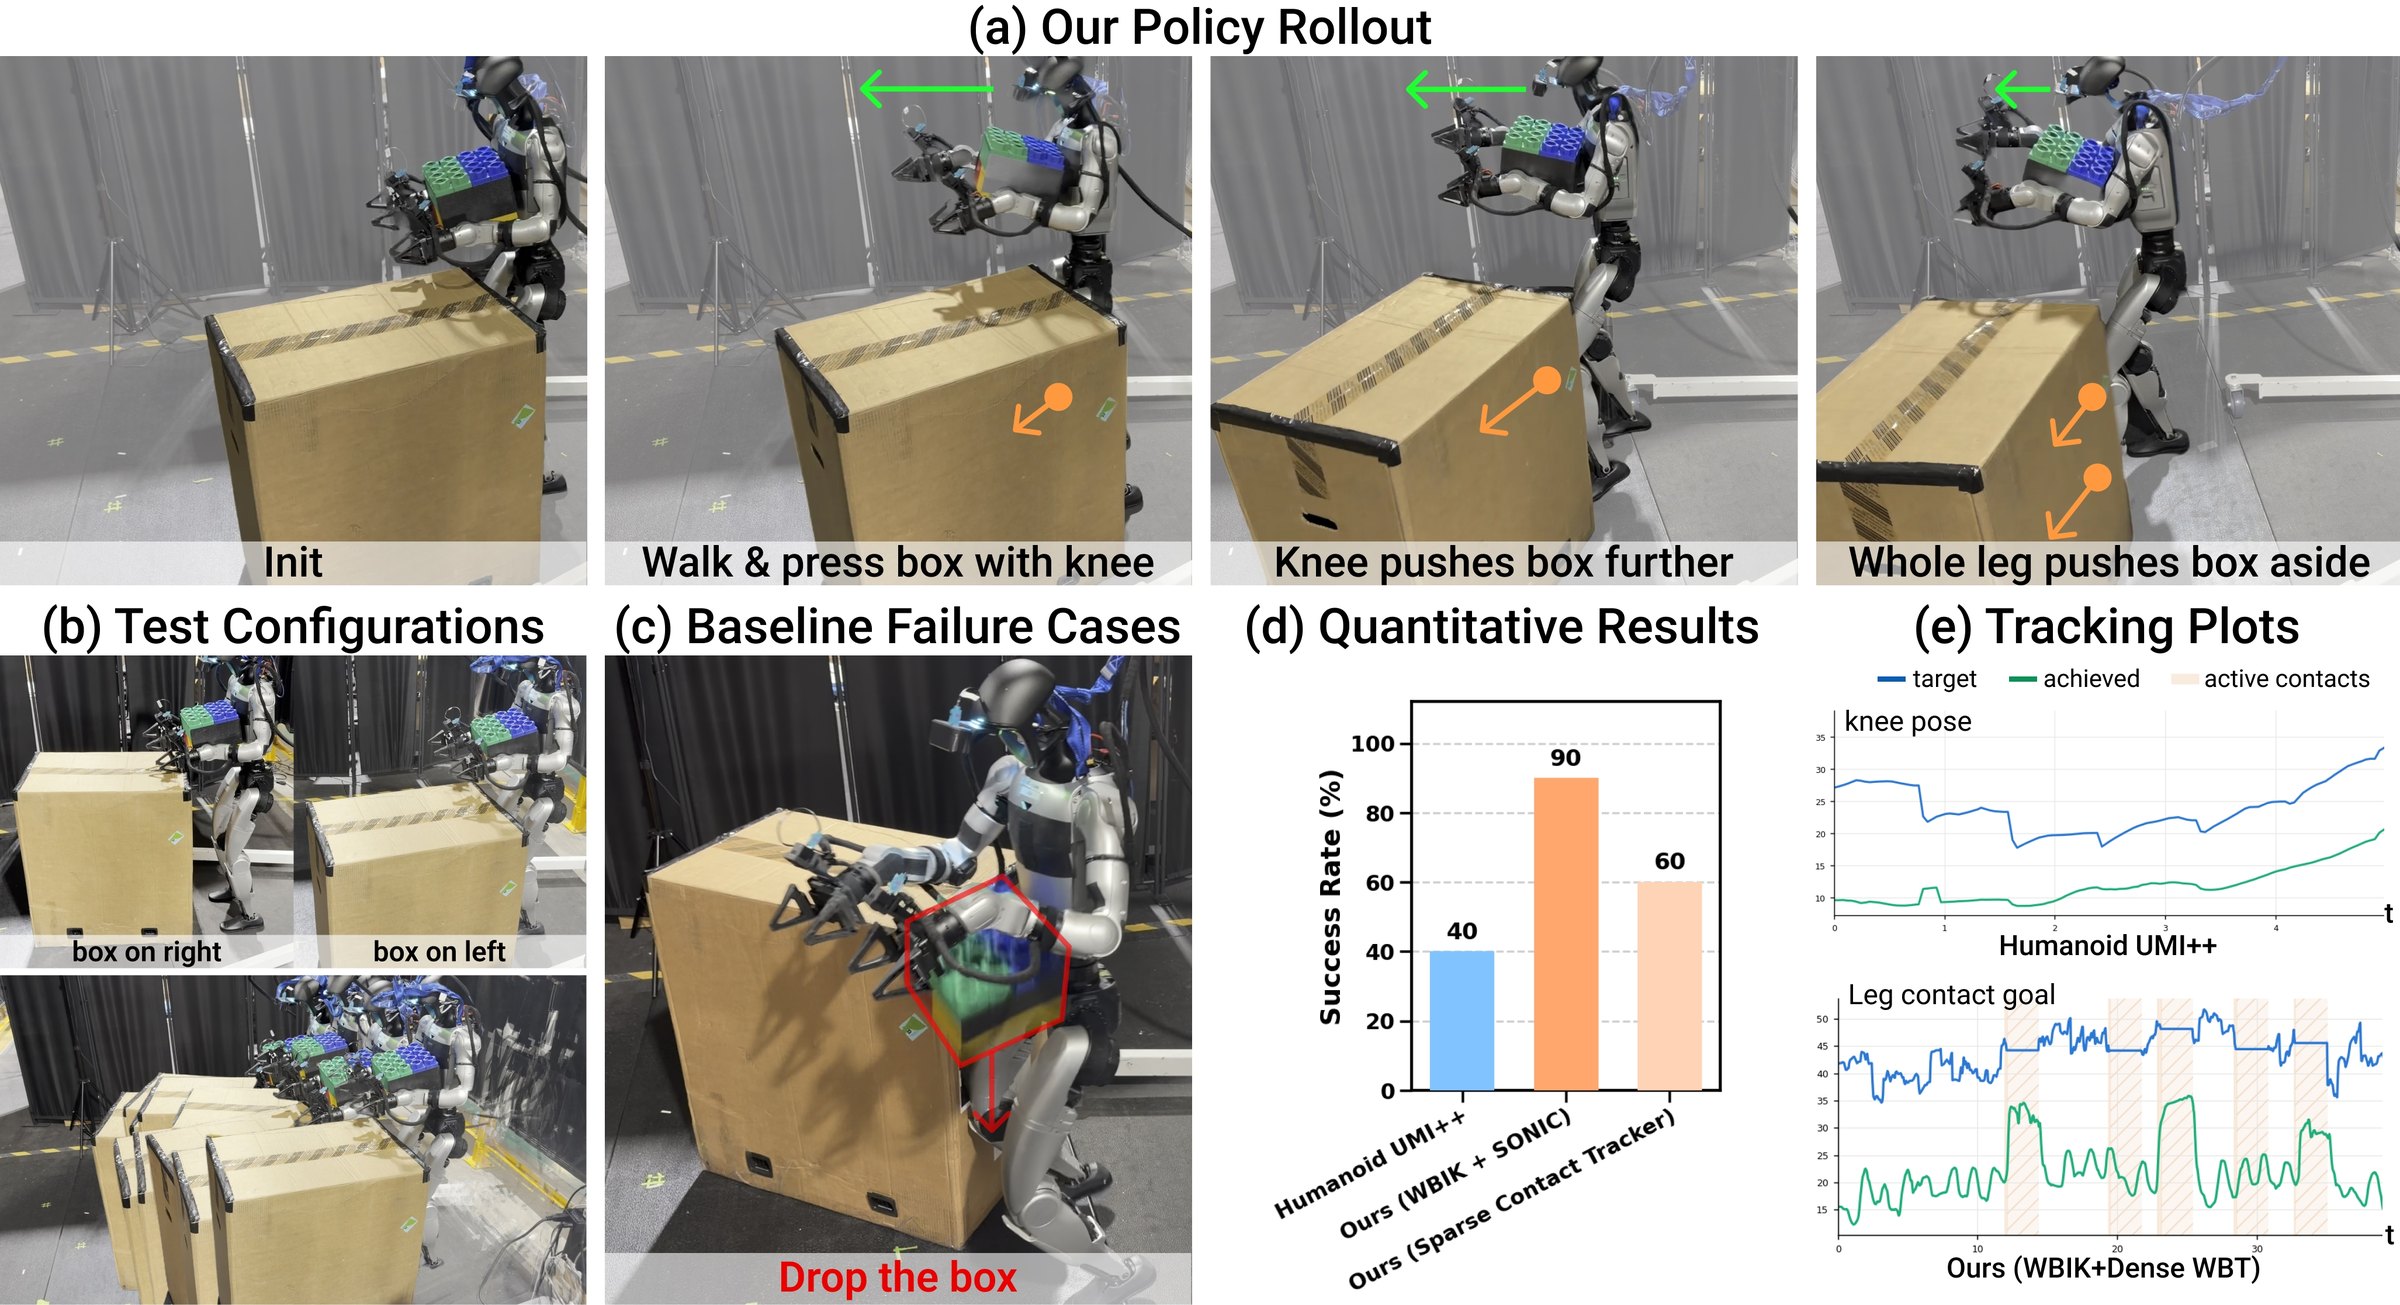
PanTact leert G1 ook onderarmen en benen gebruiken
Onderzoekers laten een G1 een doos dragen en tegelijk een andere doos opzijduwen. De robot leert van mensen die voordoen waar hun lichaam contact maakt.
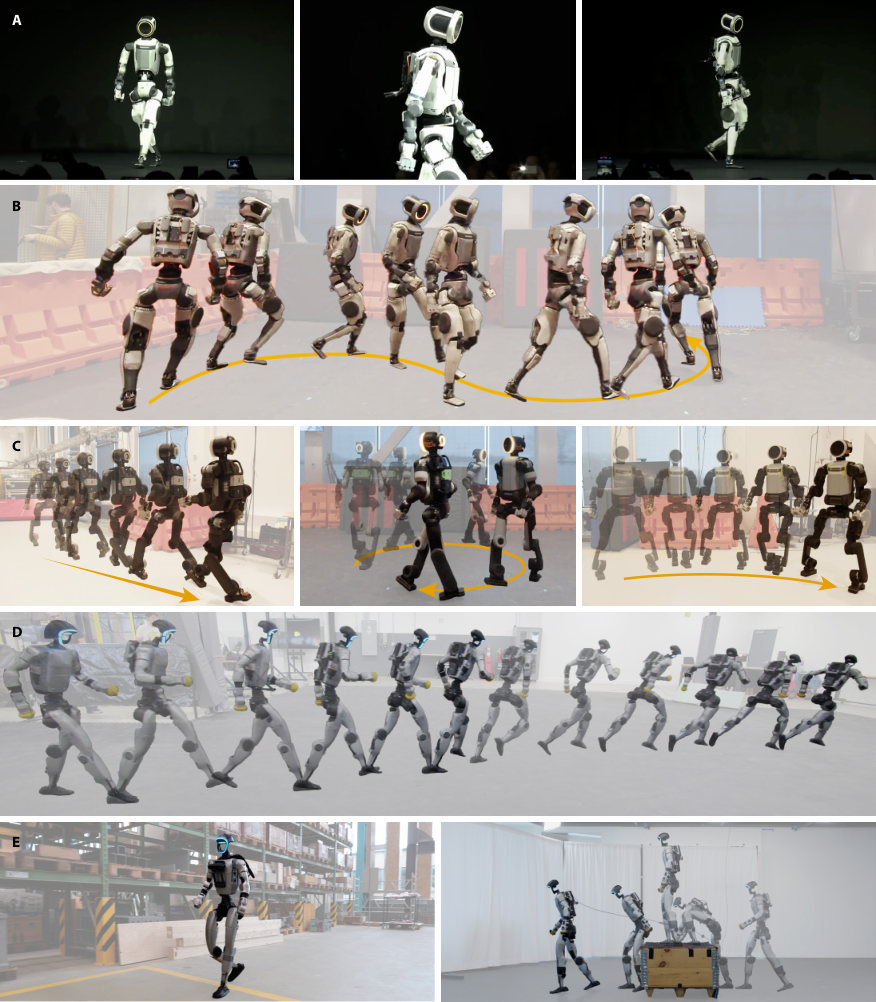
HuMBLE laat Atlas en G1 natuurlijker lopen
Een nieuwe besturing combineert menselijke loopvoorbeelden met training in simulatie. Onderzoekers testen haar op twee Atlas-uitvoeringen en de Unitree G1.
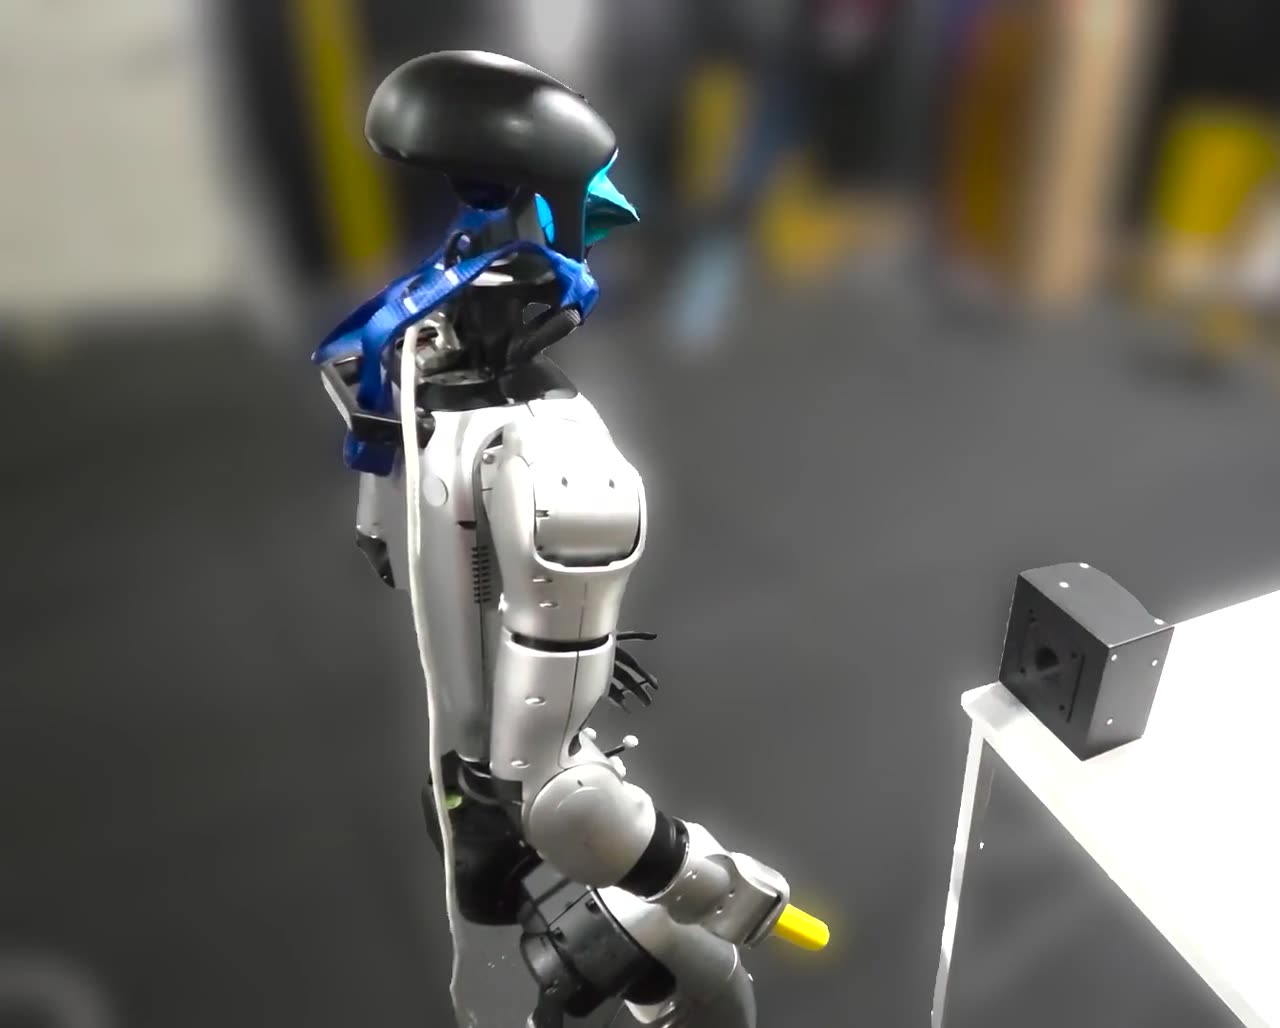
ResGAC laat G1 zijn handen nauwkeuriger plaatsen
In een laboratoriumproef steekt een stilstaande G1 een pen in een opening. De nieuwe besturing slaagt in achttien van twintig pogingen, met hulp van externe positiecamera's.
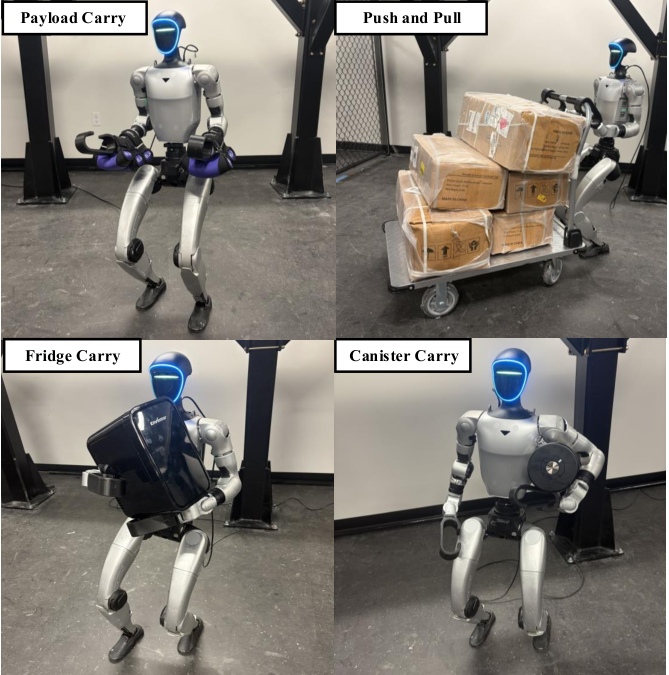
HULK laat G1 zware lasten dragen en een beladen kar trekken
De nieuwe besturing houdt rekening met het gewicht dat aan armen en romp hangt. In laboratoriumproeven draagt G1 onder meer een minikoelkast en trekt hij een kar.
G1-teleoperatiepaper ingetrokken wegens datalicentie en interne controle
De auteur trok de preprint op 9 november in, in afwachting van een datalicentie en een interne controle op open-sourceregels.
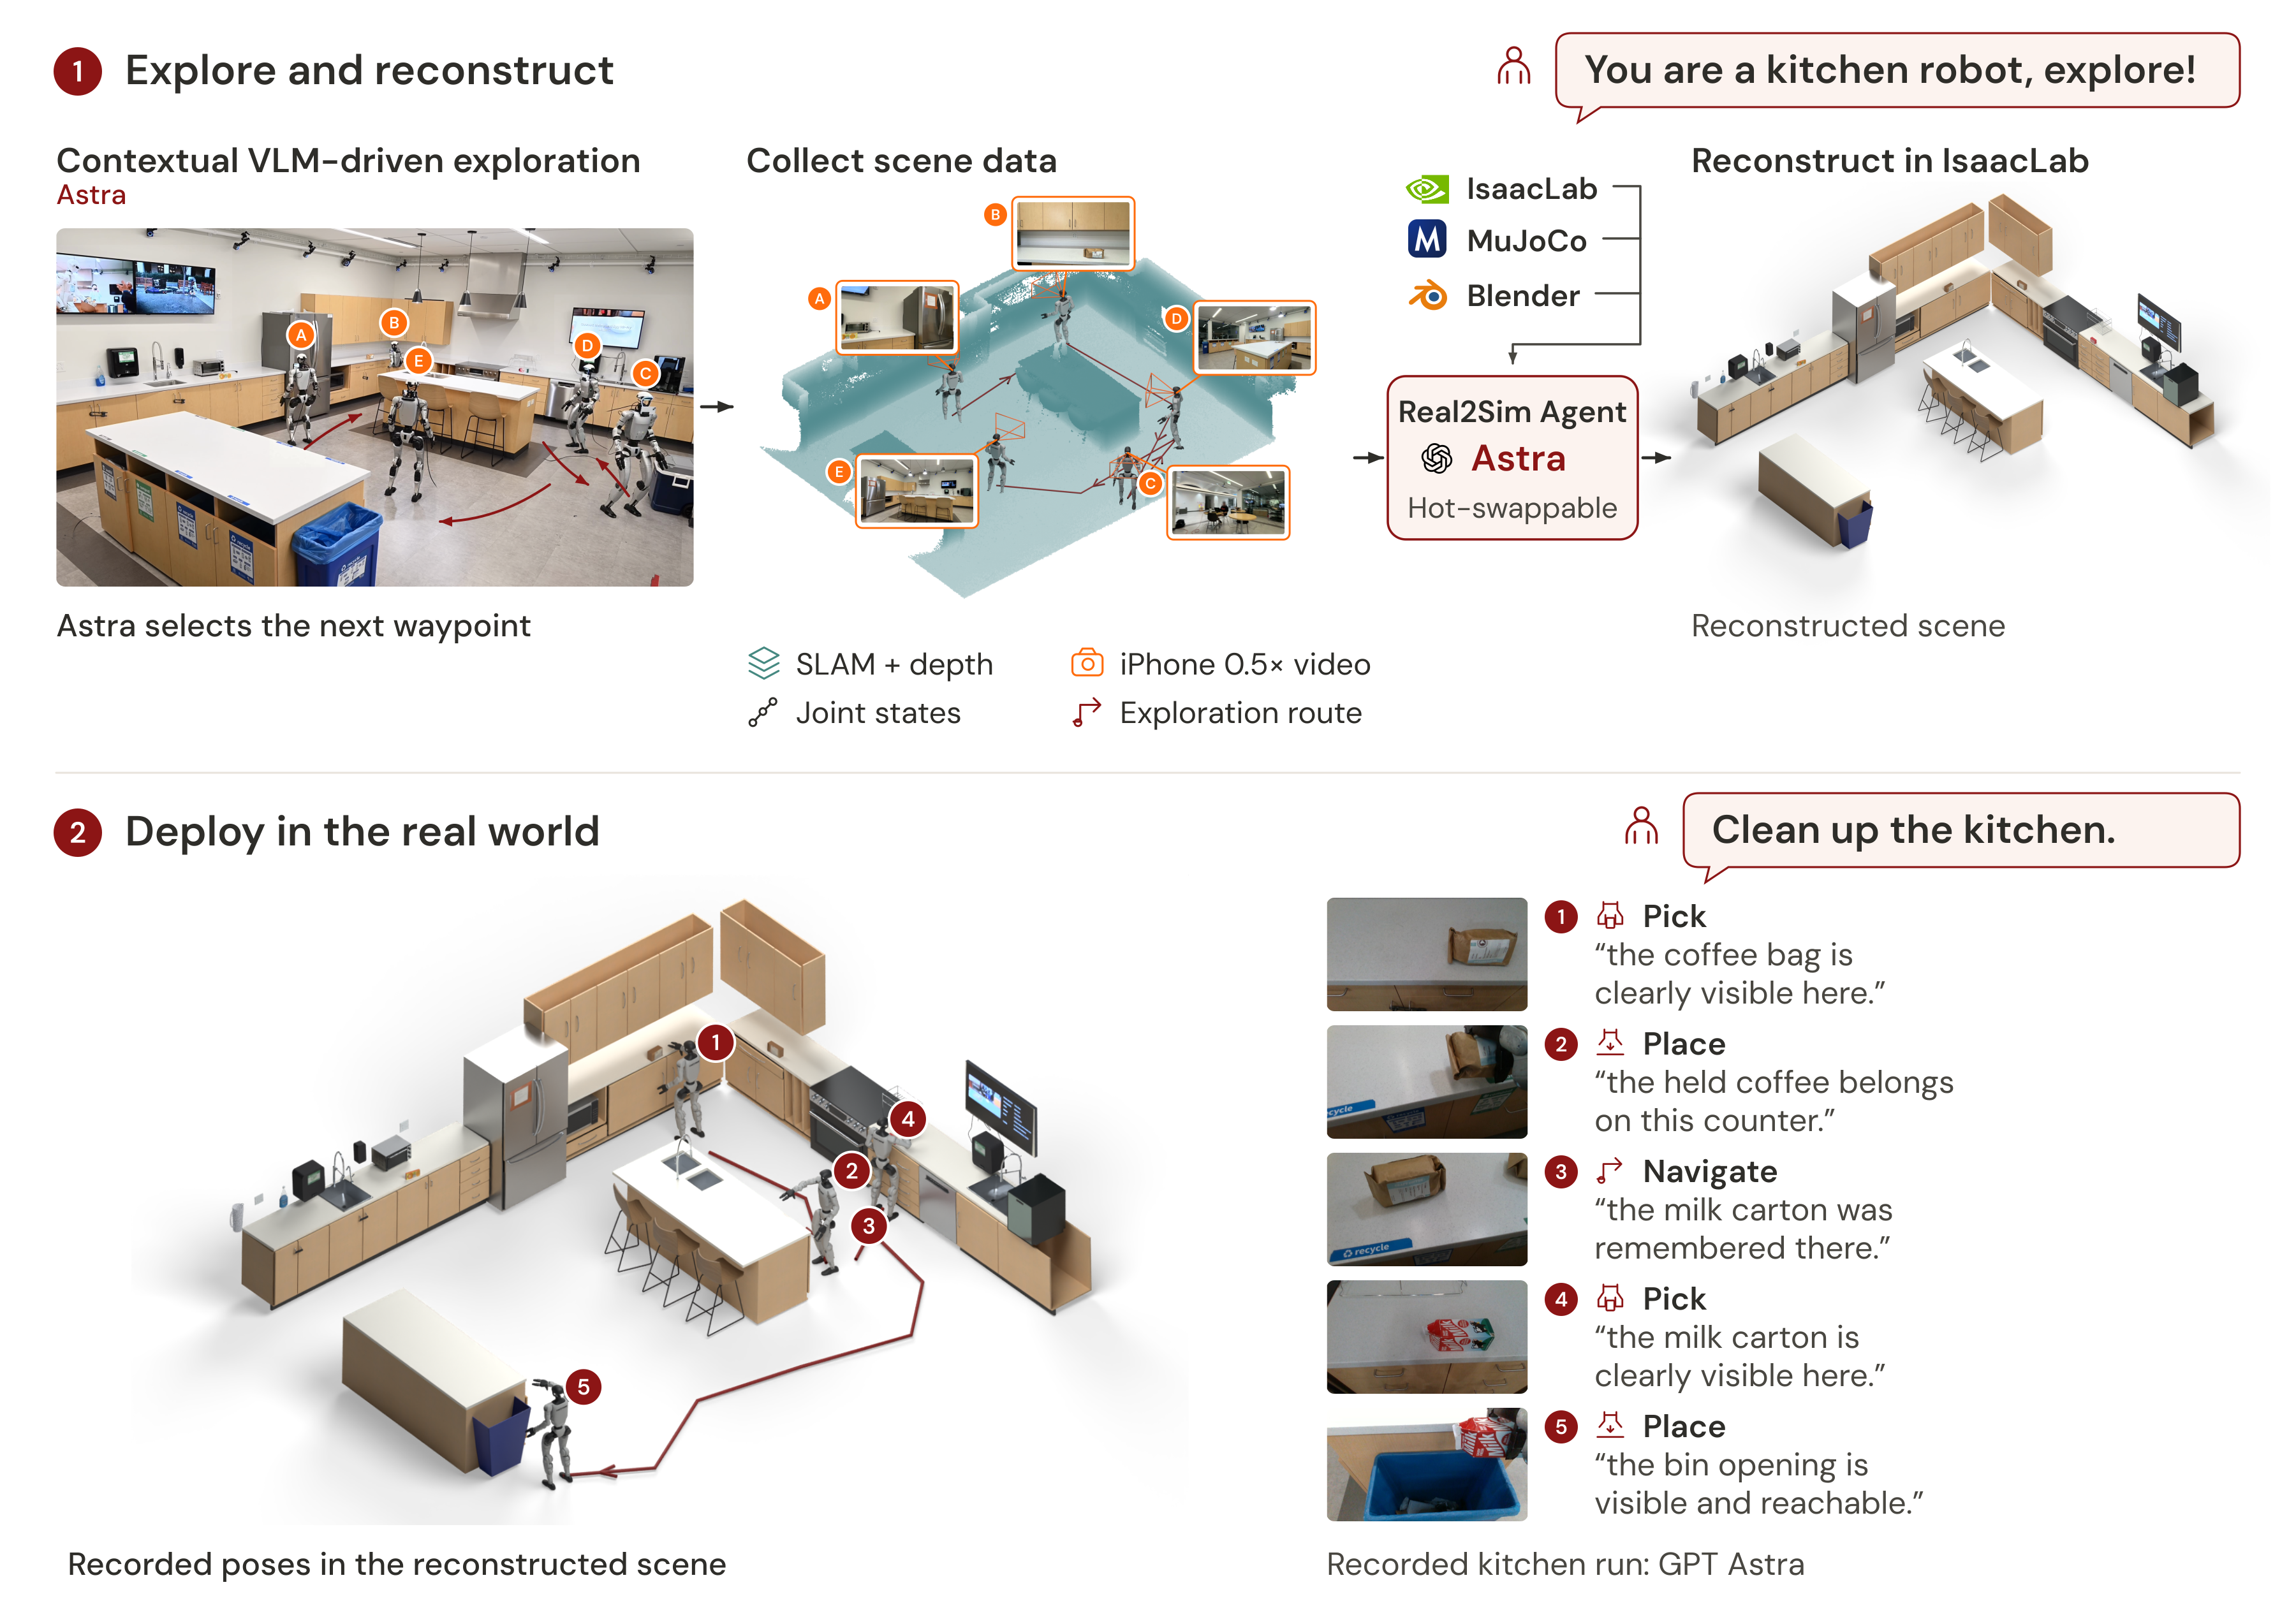
HomeBody geeft code vrij voor G1-proeven in een virtuele keuken
De eerste openbare codeversie laat een gesimuleerde G1 lopen, pakken en neerzetten. De software voor de fysieke robot volgt volgens de planning later.
G1 leert grijpen van gegenereerde video, maar maakt nog veel fouten
AutodidactWAM gebruikt bewegingen uit gegenereerde video's om robotbesturing te verbeteren. Een kleine fysieke proef toont vooruitgang en duidelijke beperkingen.
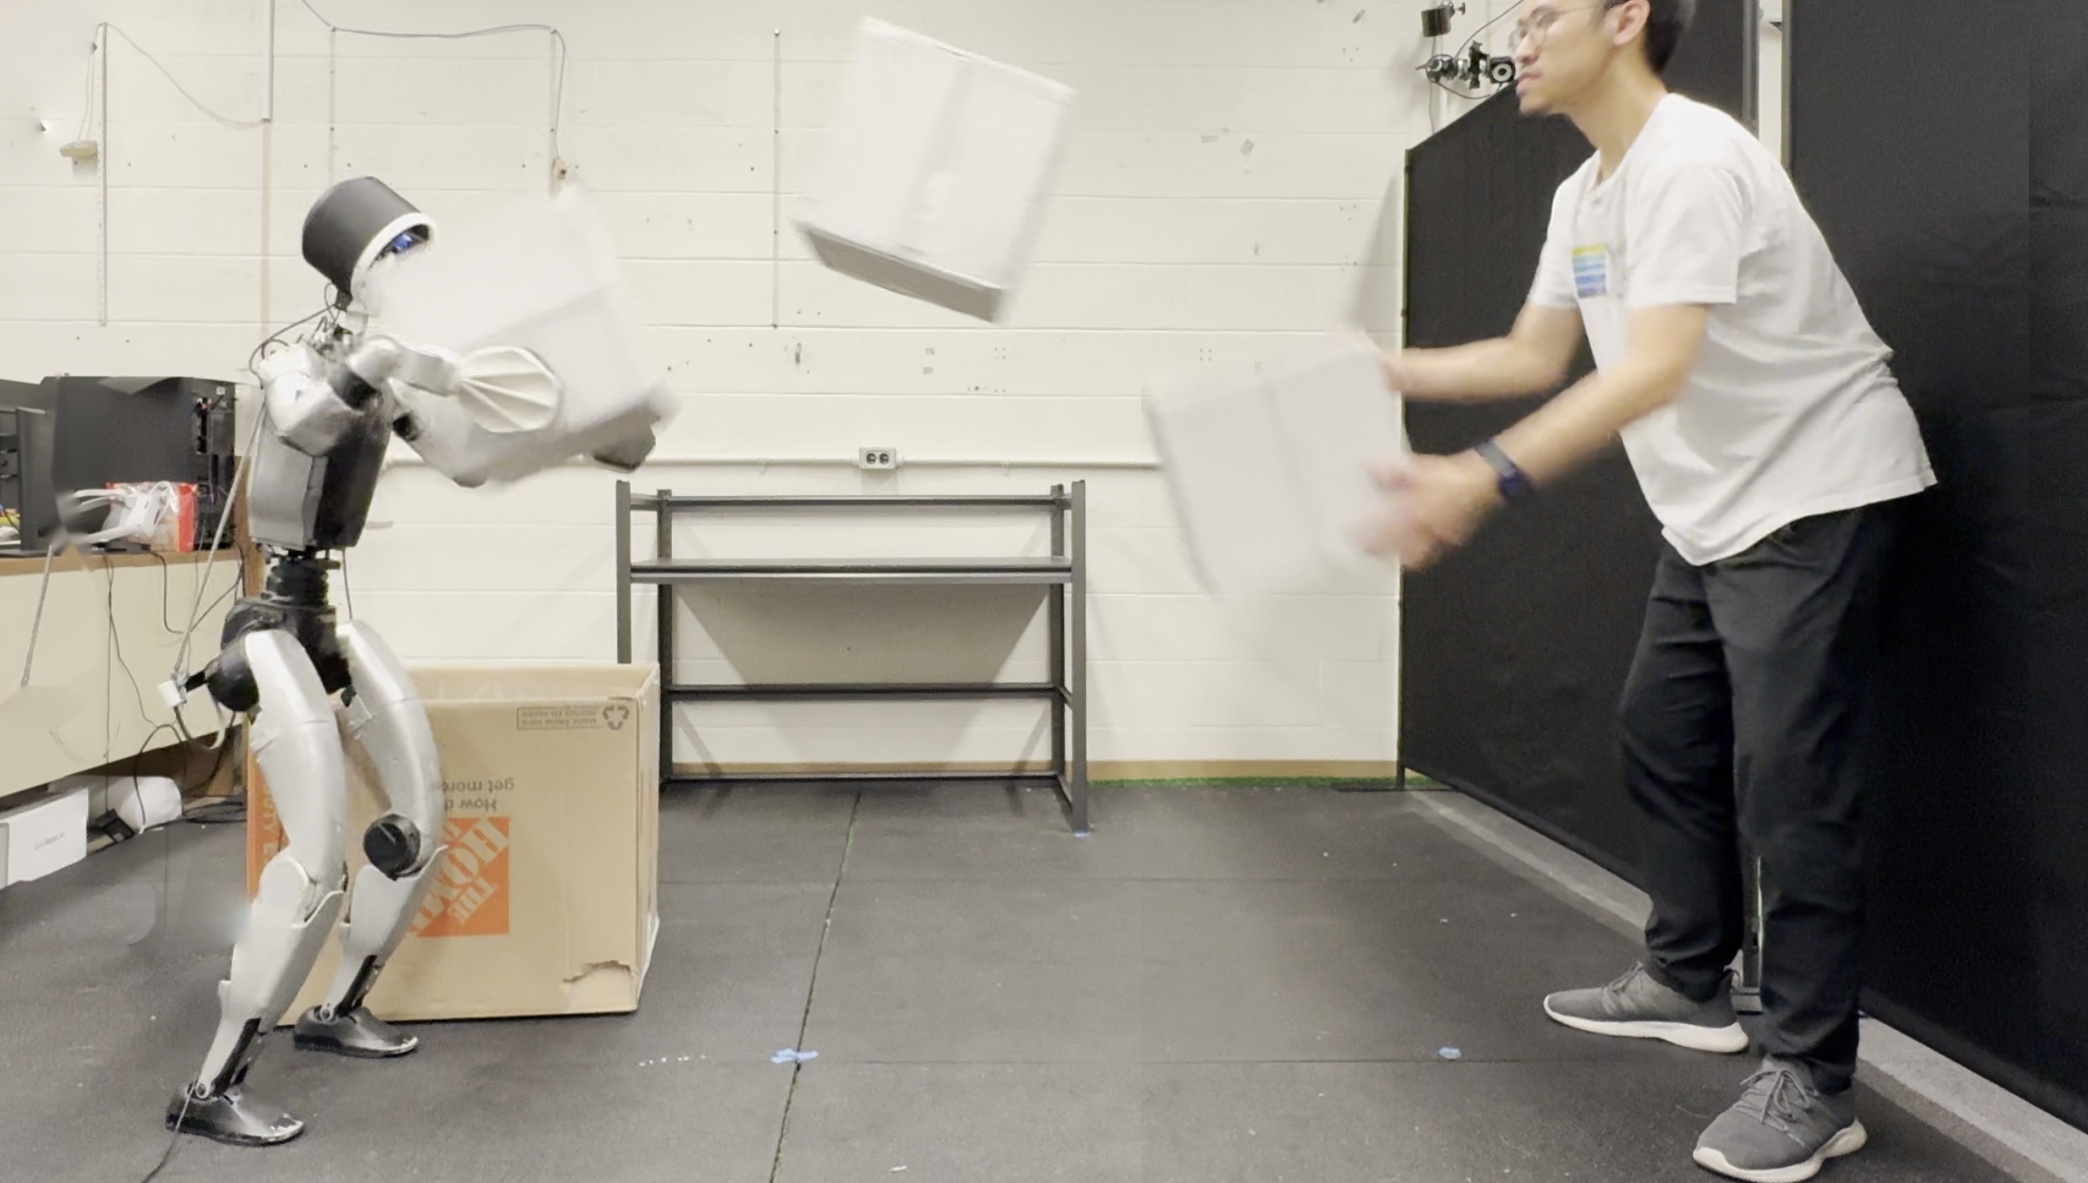
Workhorse laat G1 dozen vangen en met handen én voeten sorteren
Berkeley-onderzoekers leren een G1 van menselijke voorbeelden. De robot combineert lopen, pakken en contact met voorwerpen in dezelfde proefruimte.
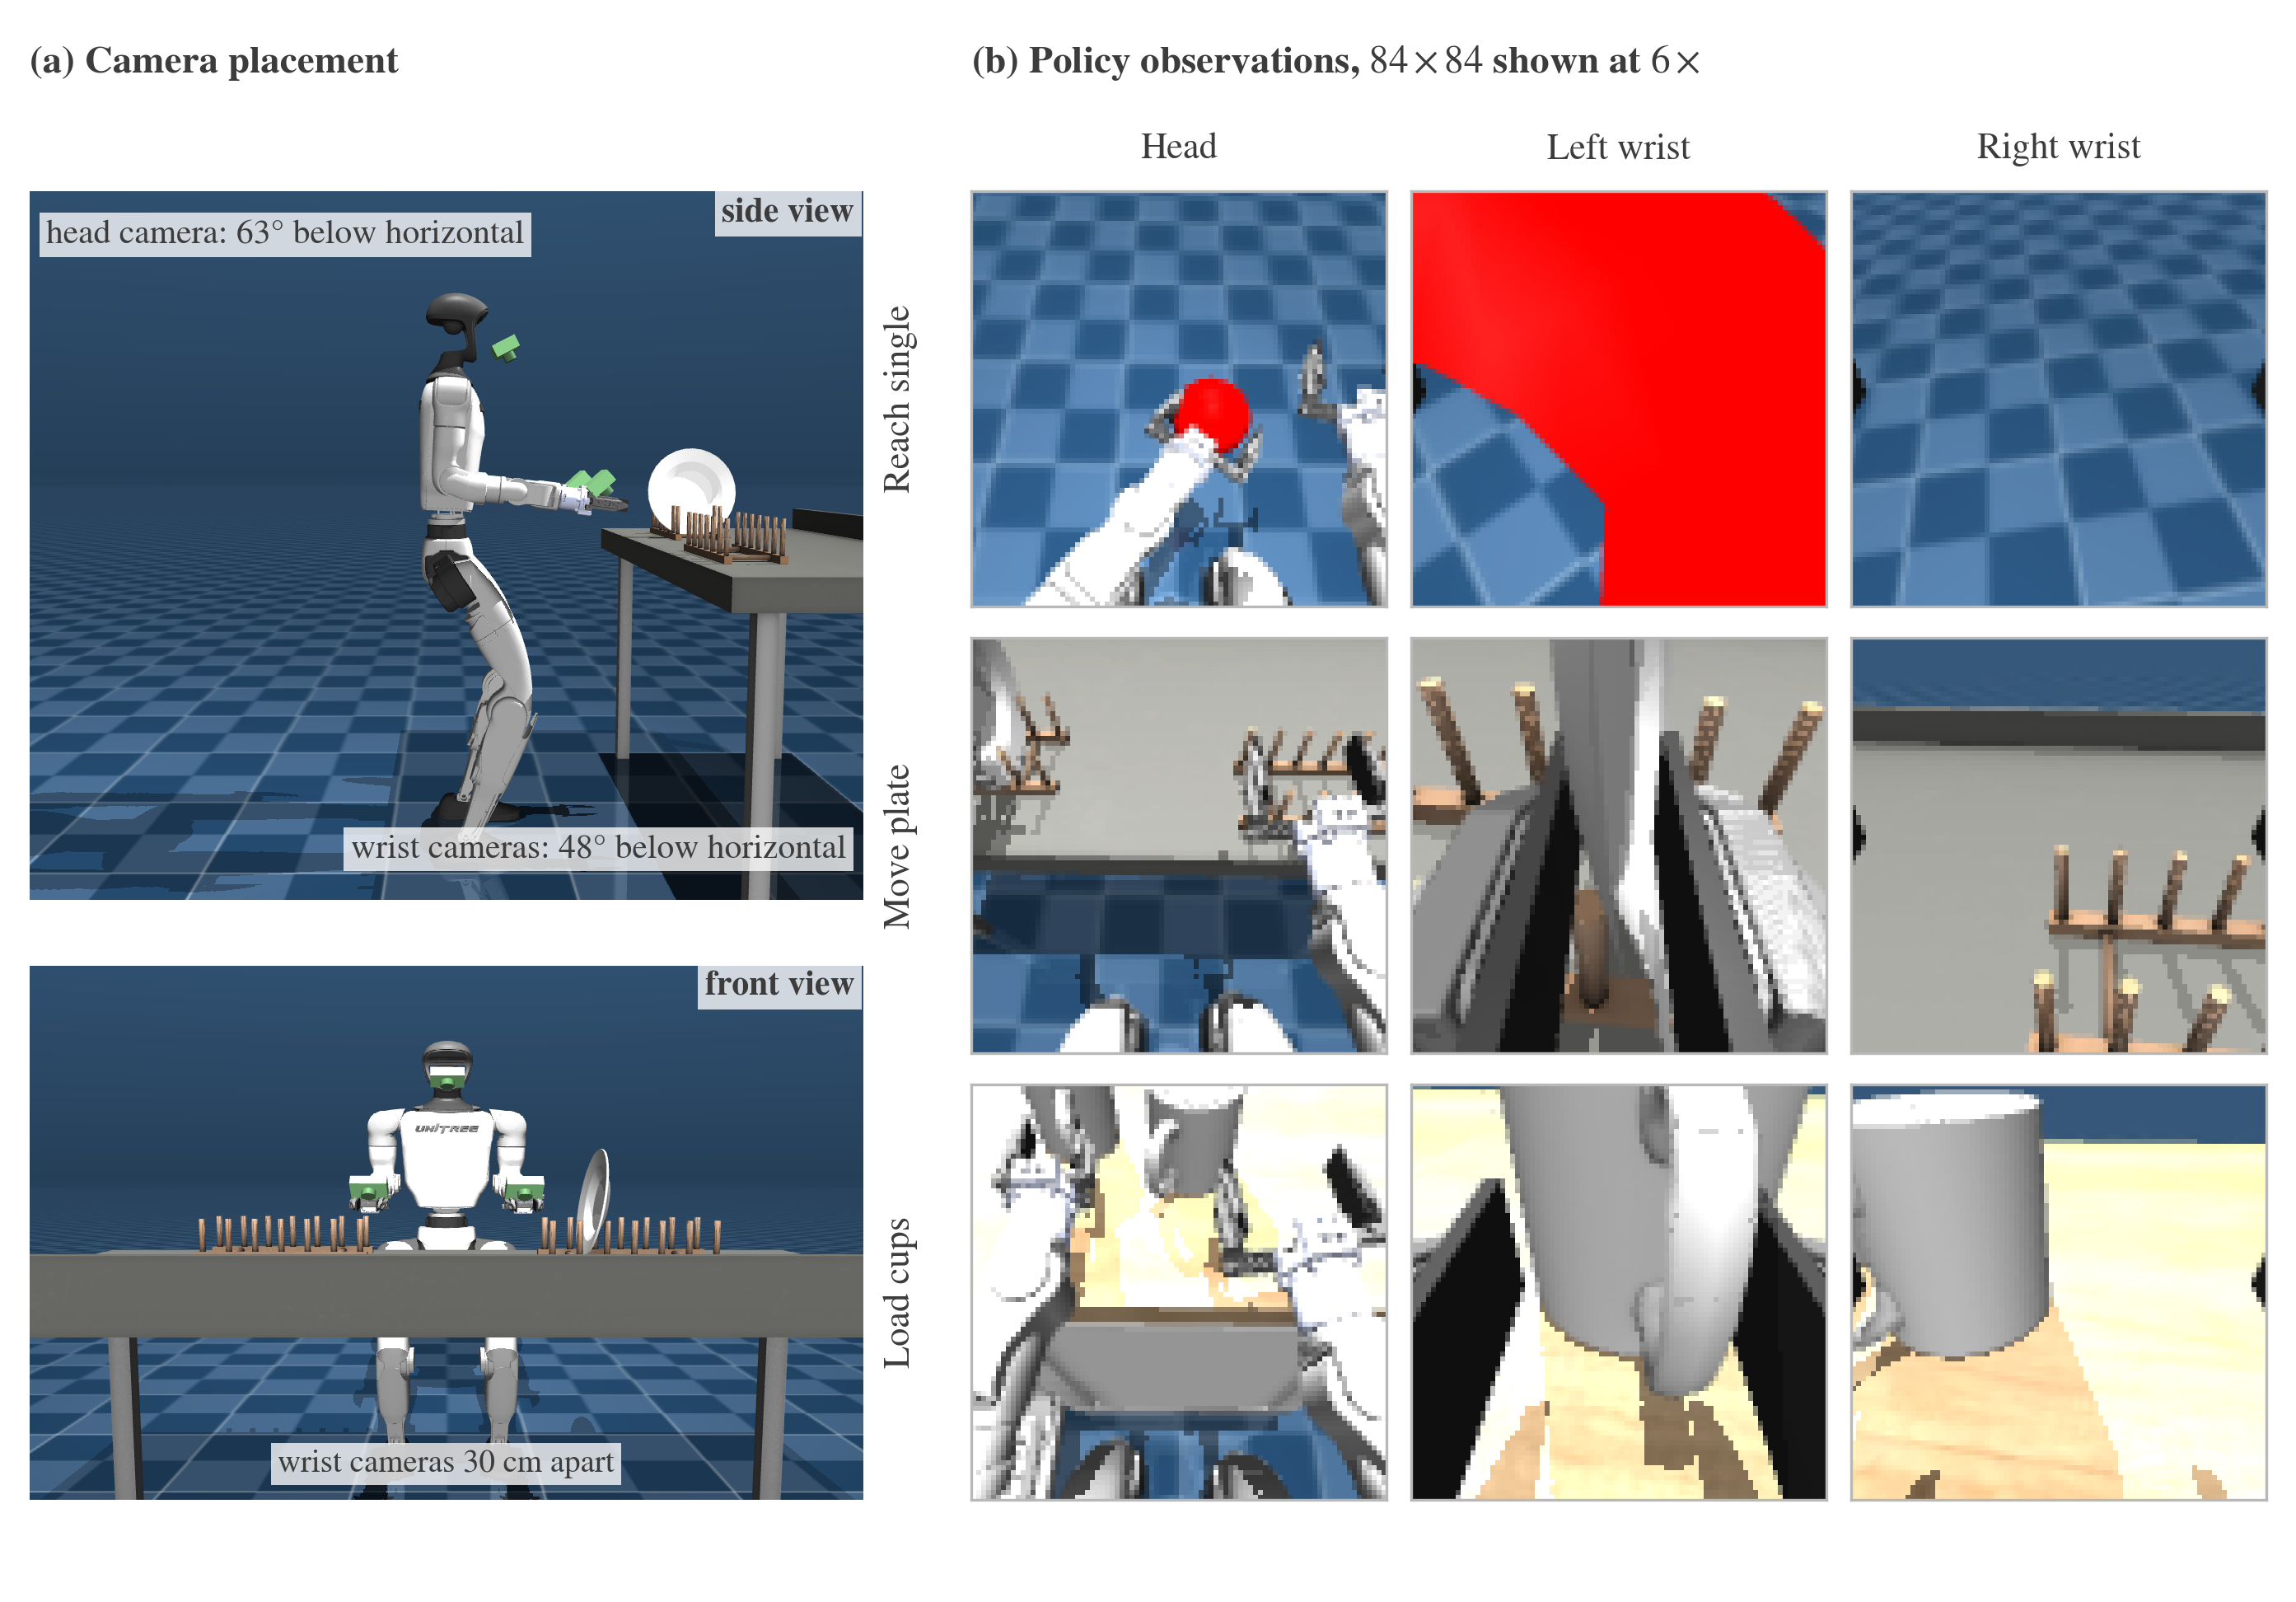
BiGym 2.0 vergelijkt robotsoftware op twintig huishoudelijke taken
Een nieuwe onderzoeksomgeving gebruikt een gesimuleerde Unitree G1 voor onder meer borden verplaatsen en een vaatwasser bedienen. De tests vinden volledig in simulatie plaats.
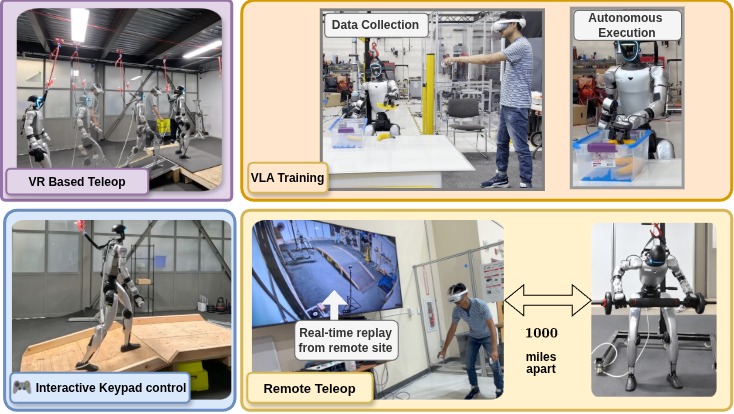
BRACE laat G1 rekening houden met kracht en hellingen
Onderzoekers combineren houdingsbesturing met de kracht die een robot moet leveren. Ze demonstreren onder meer duwen en tillen op een fysieke G1.
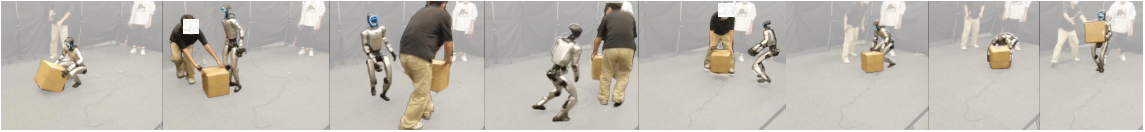
I-BFM laat G1 opnieuw proberen als een doos wordt verplaatst
Eén onderzoeksmodel stuurt dragen, duwen en schoppen aan. In een laboratoriumproef herpakt de G1 zich na een mislukte handeling of verstoring.
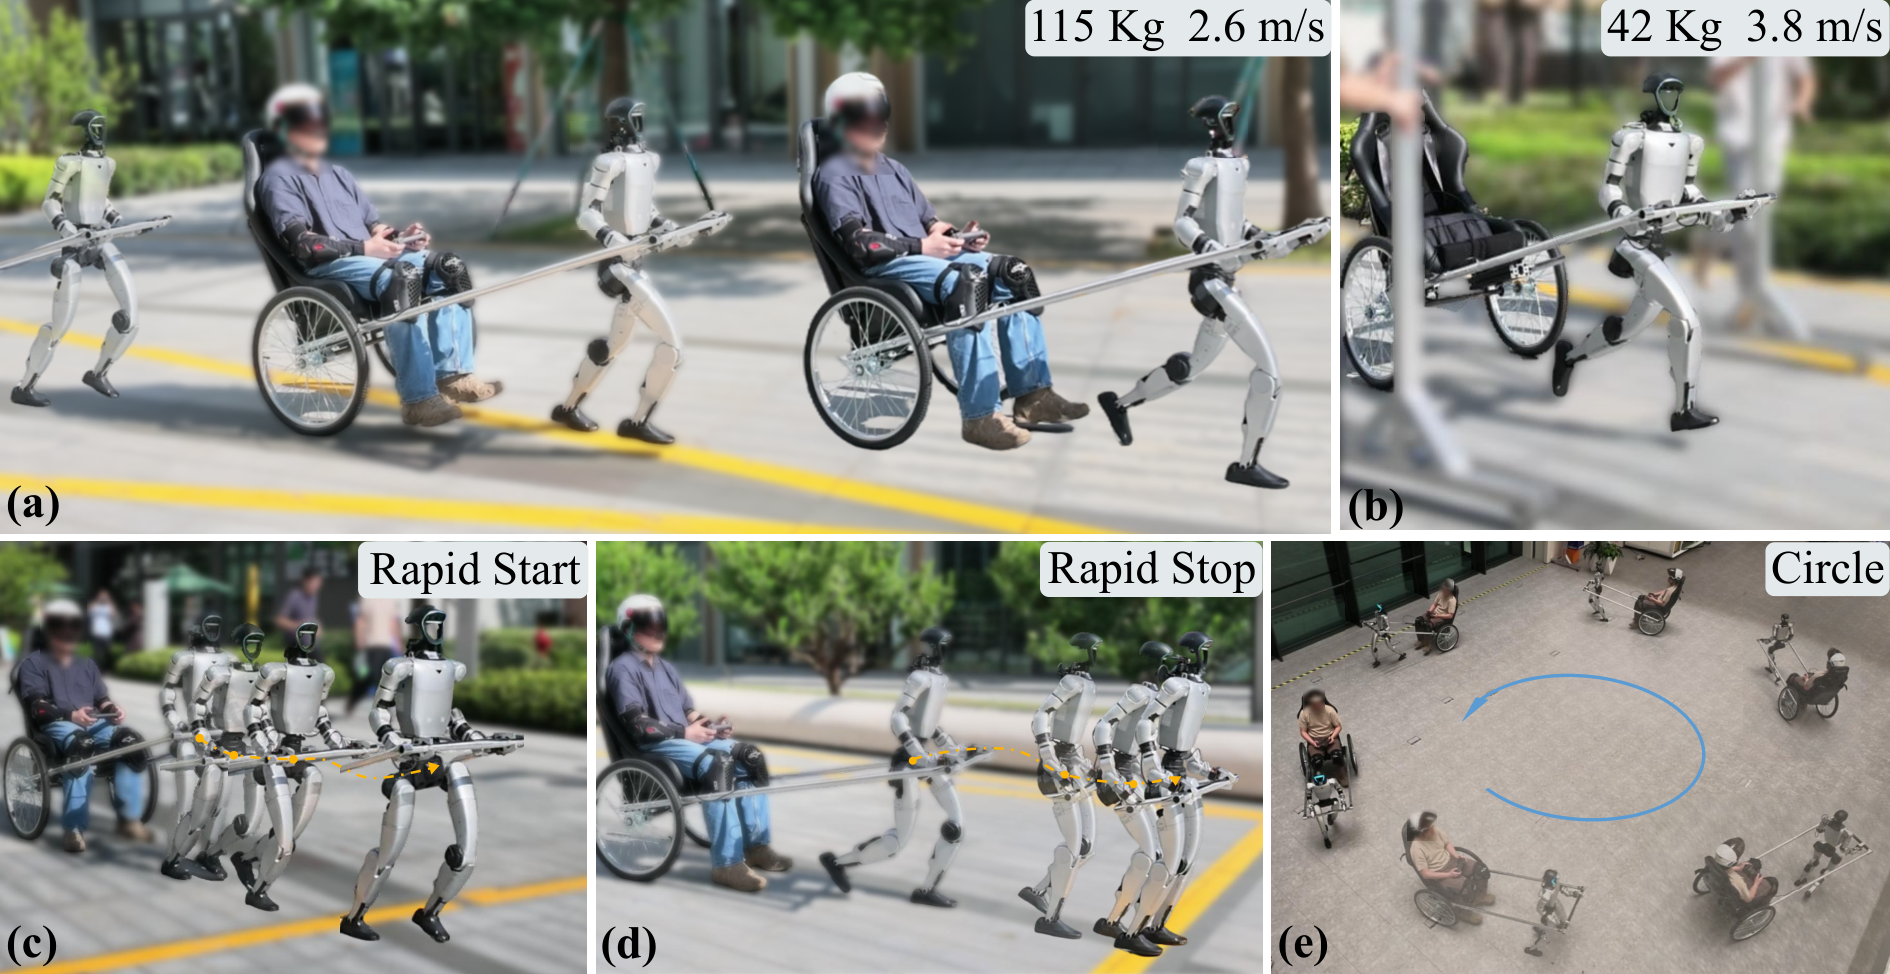
G1 trekt in onderzoek een riksja met passagier
Onderzoekers testen één besturing met verschillende beladingen. De zwaarste beladen riksja weegt 115 kilogram; aangepaste grijpers verbinden de robot met de trekstangen.
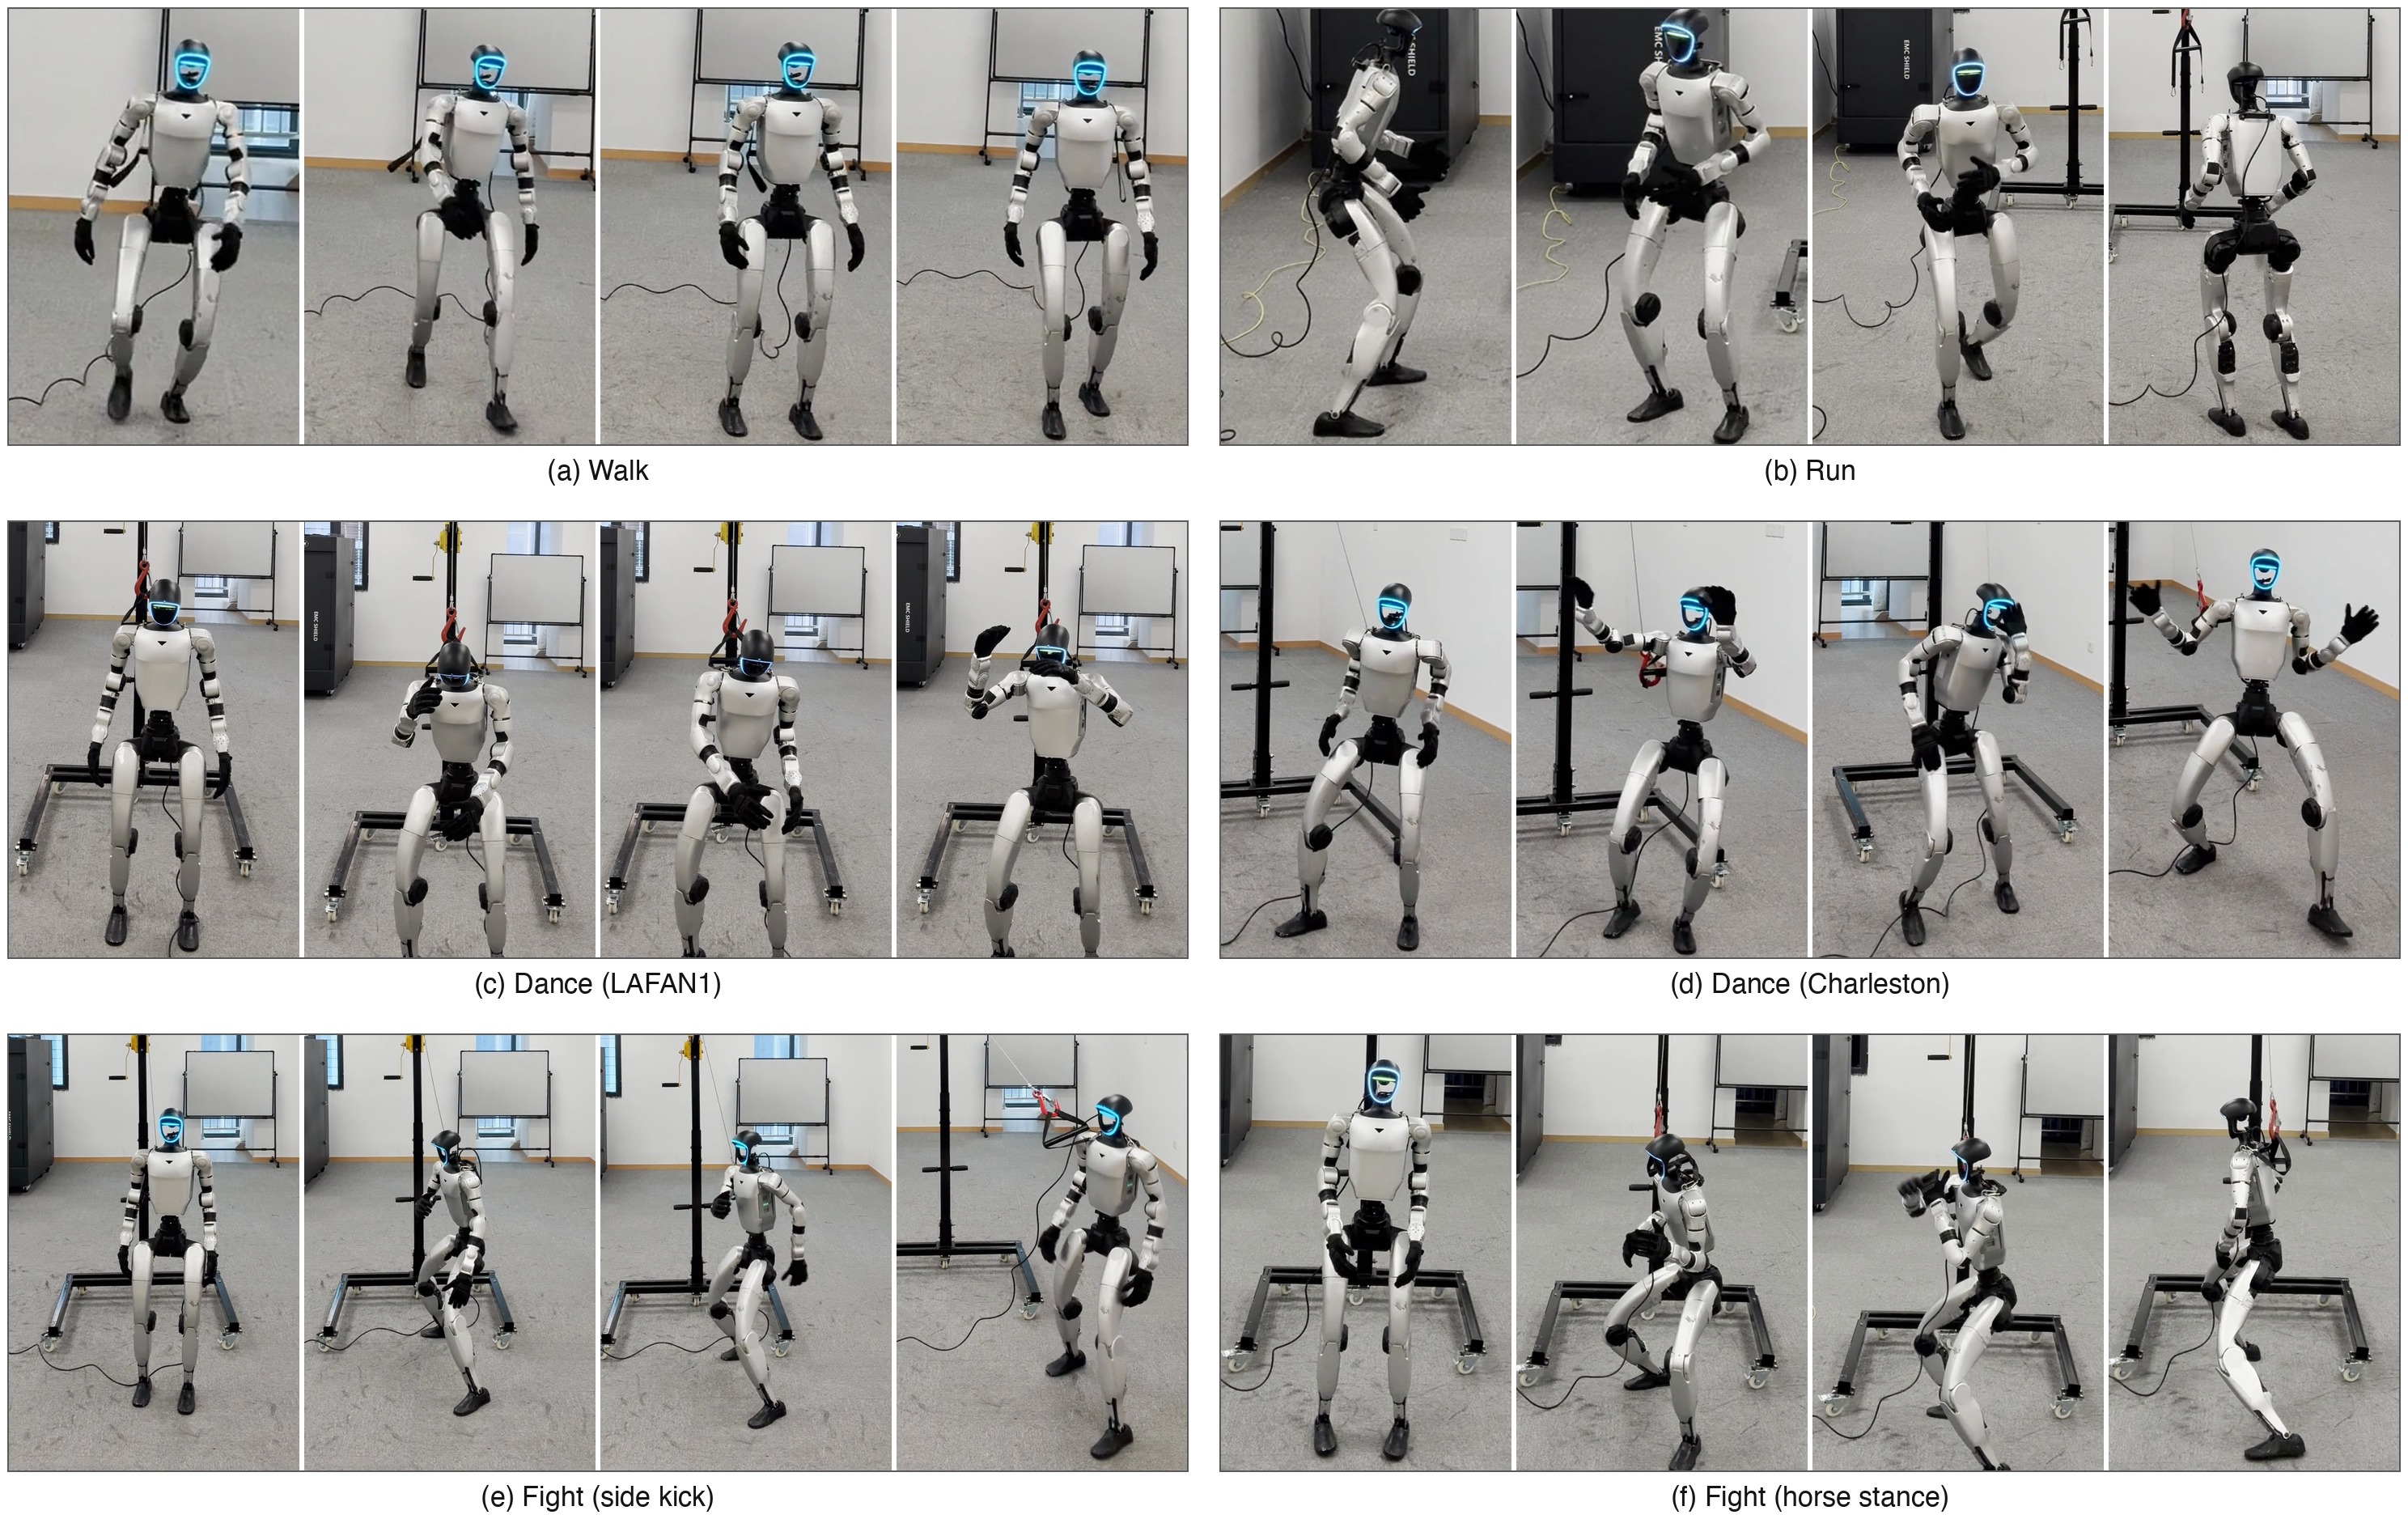
G1 leert nieuwe bewegingen met behoud van eerder geleerde vaardigheden
Een nieuwe preprint onderzoekt hoe robotsoftware kan doorleren. De onderzoekers testen één besturing op dertig bewegingen met een fysieke Unitree G1.
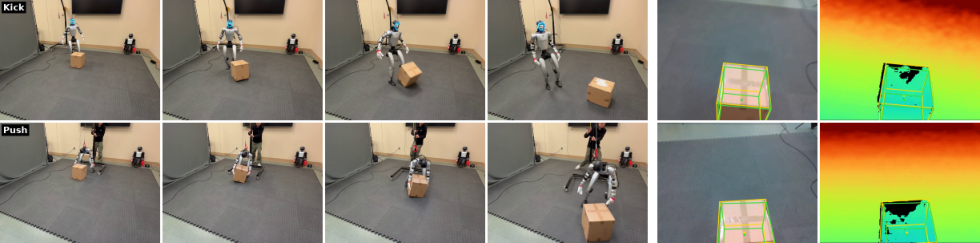
G1 gebruikt bestaande bewegingen voor nieuwe taken
InterEvolve past taakopdrachten aan in simulatie en voert geselecteerde versies uit op een echte robot.
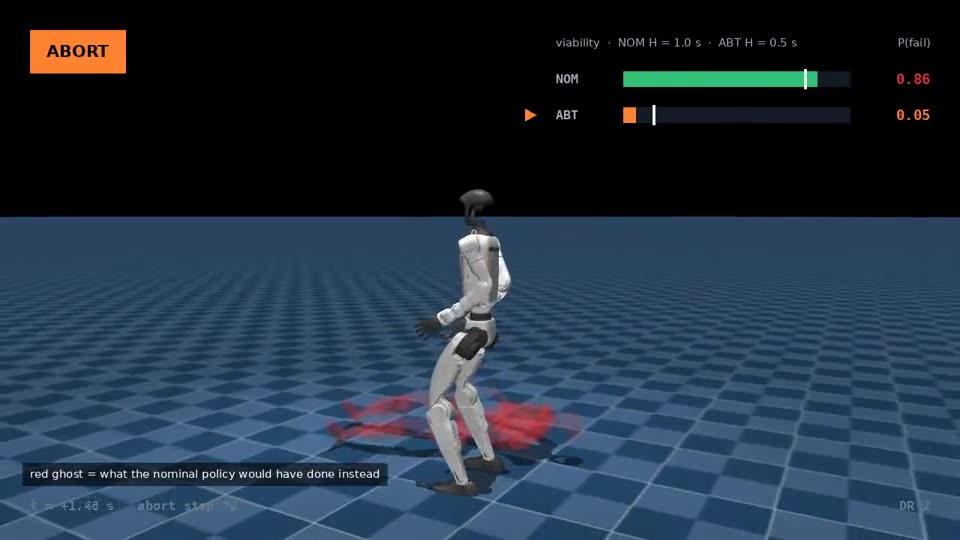
Onderzoek laat G1 een riskante beweging afbreken in simulatie
VAPS kiest tussen doorgaan, terugkeren naar een staande houding en gecontroleerd vallen.
Een gereedschap kiezen is voor G1 nog geen geslaagde klus
HumanoidToolBench onderzoekt afzonderlijk of een robot het juiste hulpmiddel pakt en er vervolgens zijn opdracht mee uitvoert.
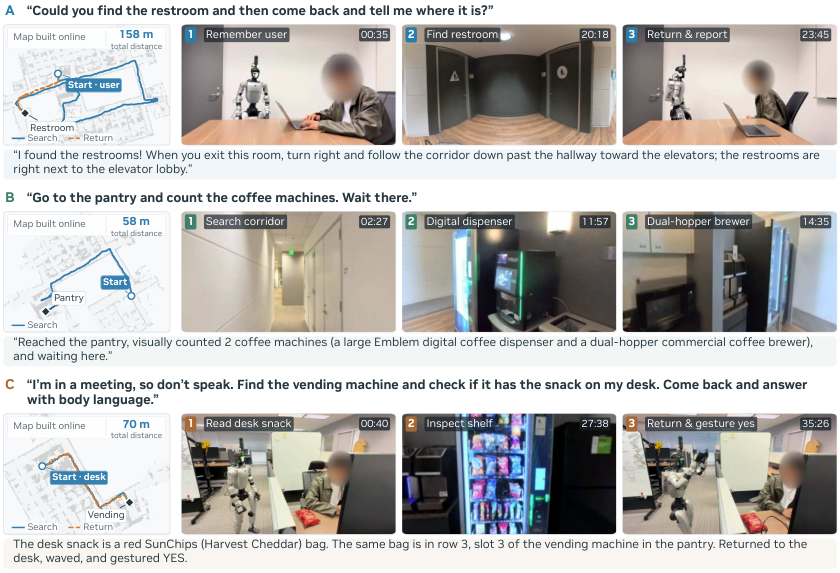
G1 zoekt ruimtes en voorwerpen met ASENA
Onderzoekers laten een G1 informatie ophalen en terugkoppelen. De drie praktijkproeven gebeuren onder menselijk toezicht.
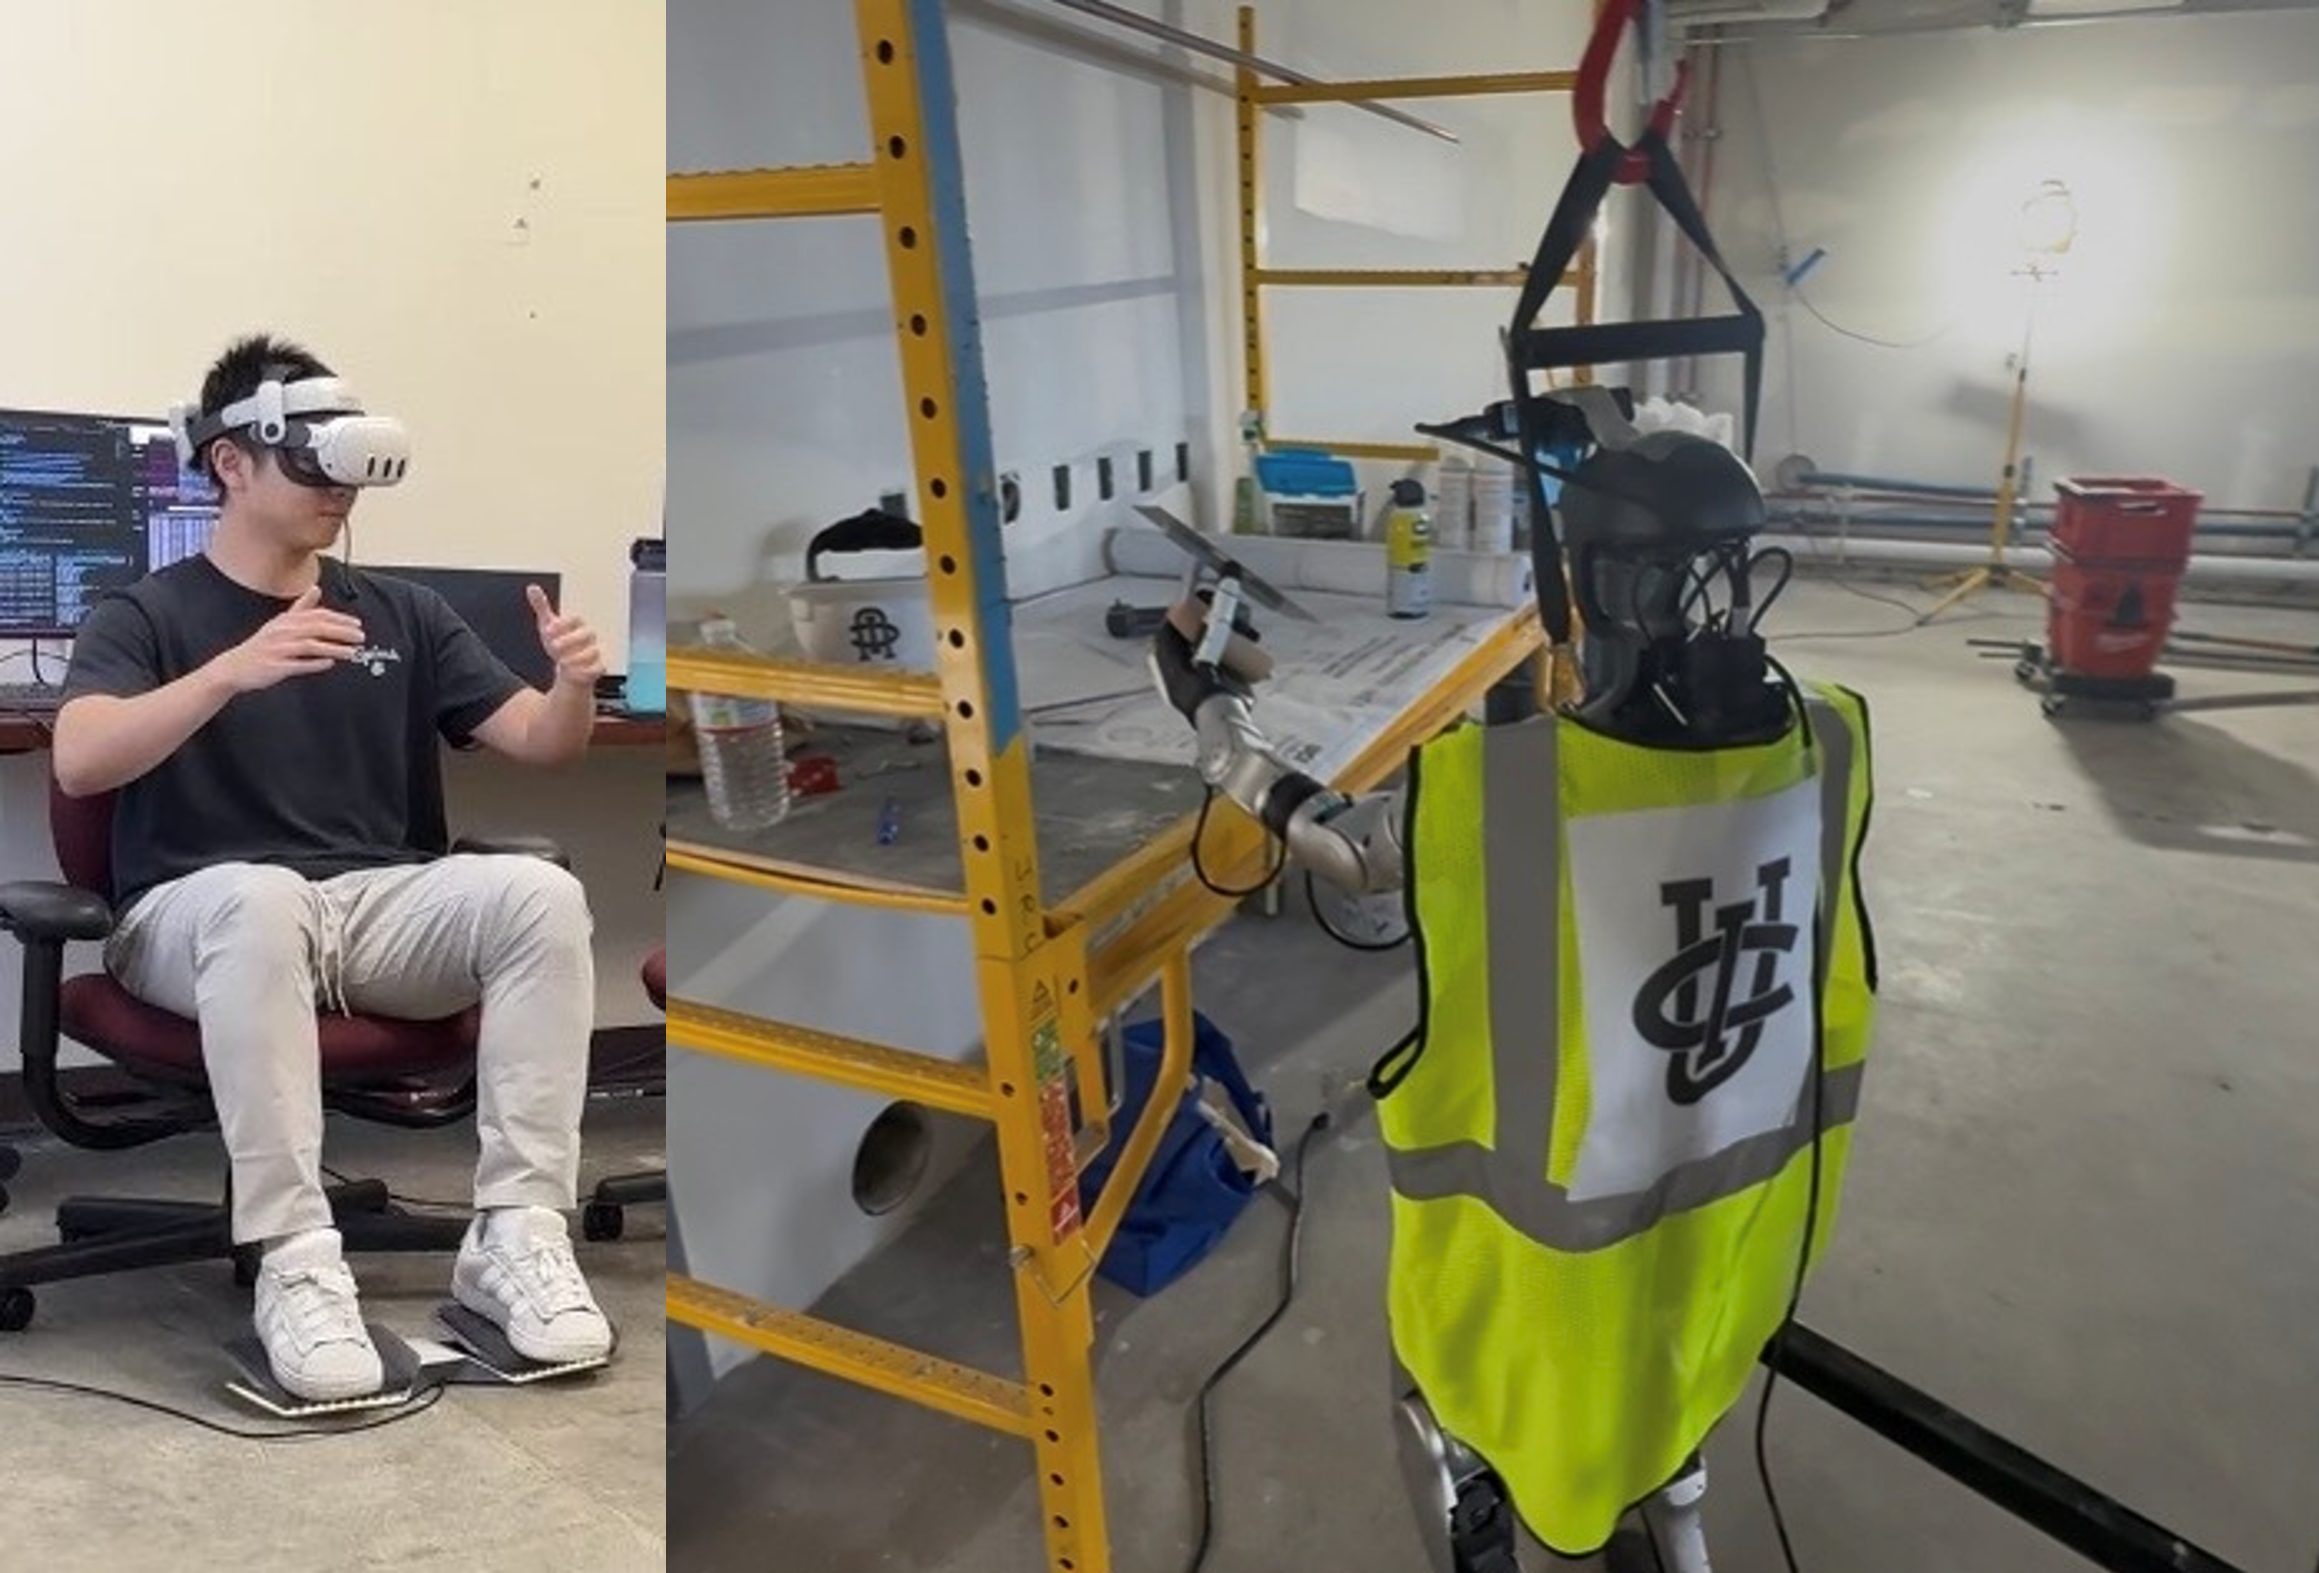
G1 doet bouwtaken op afstand, maar nog veel trager dan een mens
Een haalbaarheidsstudie test gereedschap verplaatsen en verven met een bediener achter een VR-bril en voetpedalen.
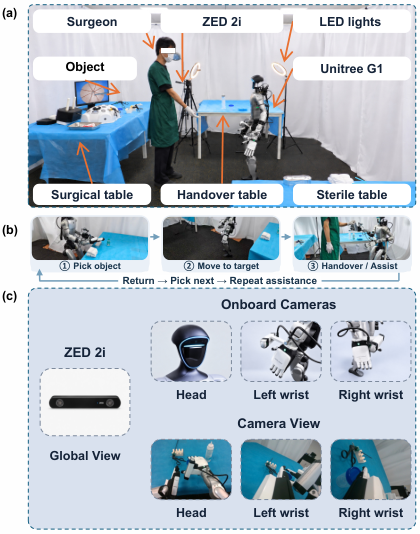
G1 brengt instrumenten rond in nagebootste operatiekamer
RoboAssist onderzoekt hoe een humanoid zijn werkvolgorde aanpast wanneer een mens een ander voorwerp vraagt.
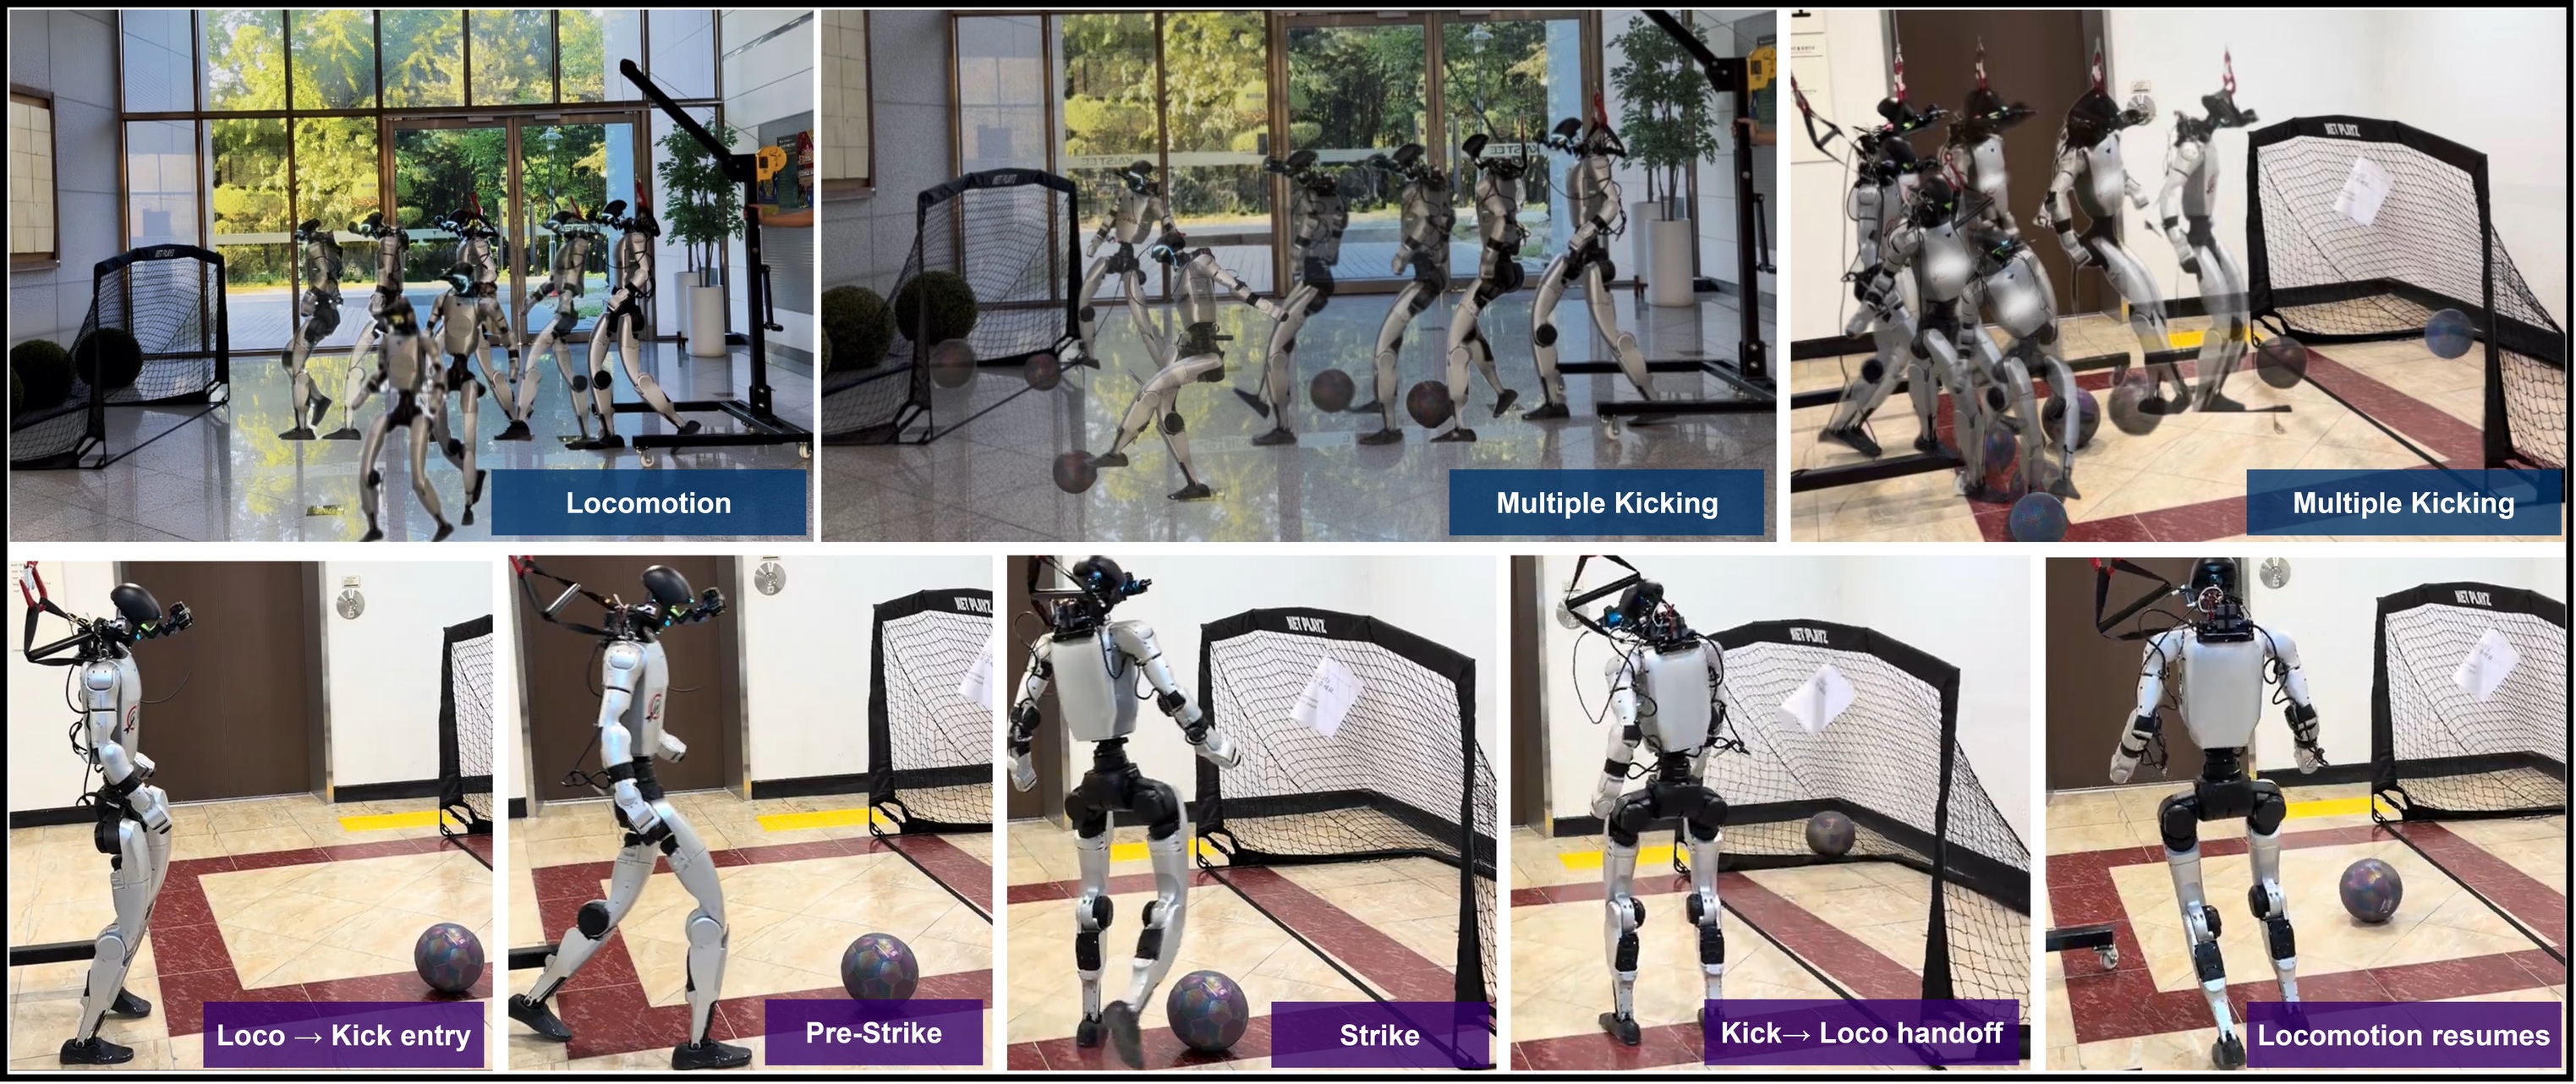
Onderzoekers laten G1 lopen en in meerdere richtingen trappen
Een nieuwe besturing combineert een loopvaardigheid met zeven aangeleerde trapbewegingen.
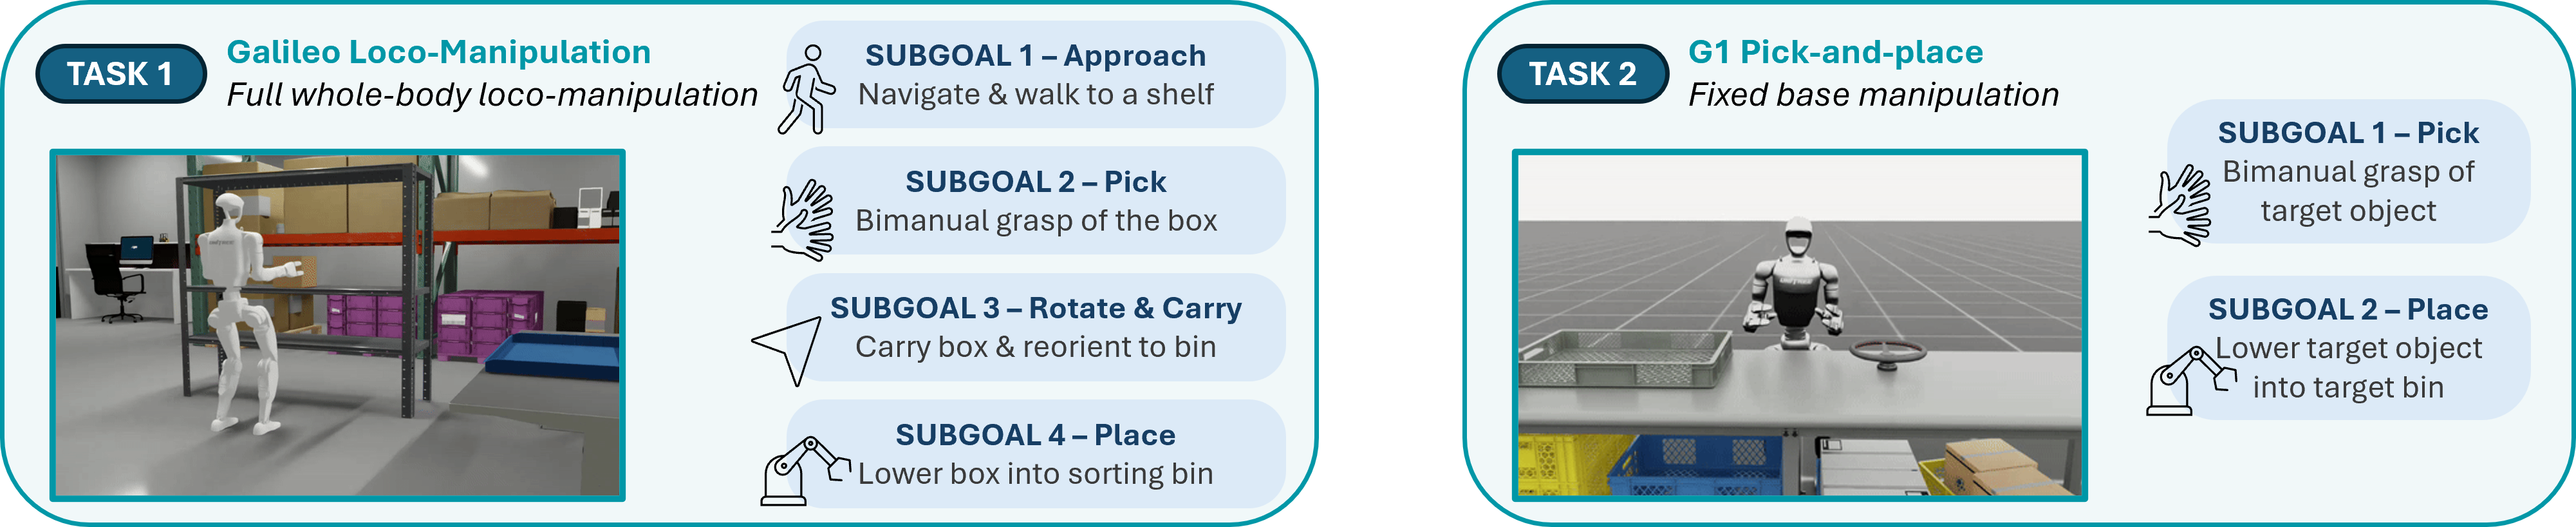
EquivDP3 onderzoekt hoe een G1 met minder voorbeelden leert
KAIST-onderzoekers testen een andere verwerking van 3D-beelden. Bij weinig voorbeelden werkt die gemiddeld beter, maar alle proeven vinden plaats in simulatie.
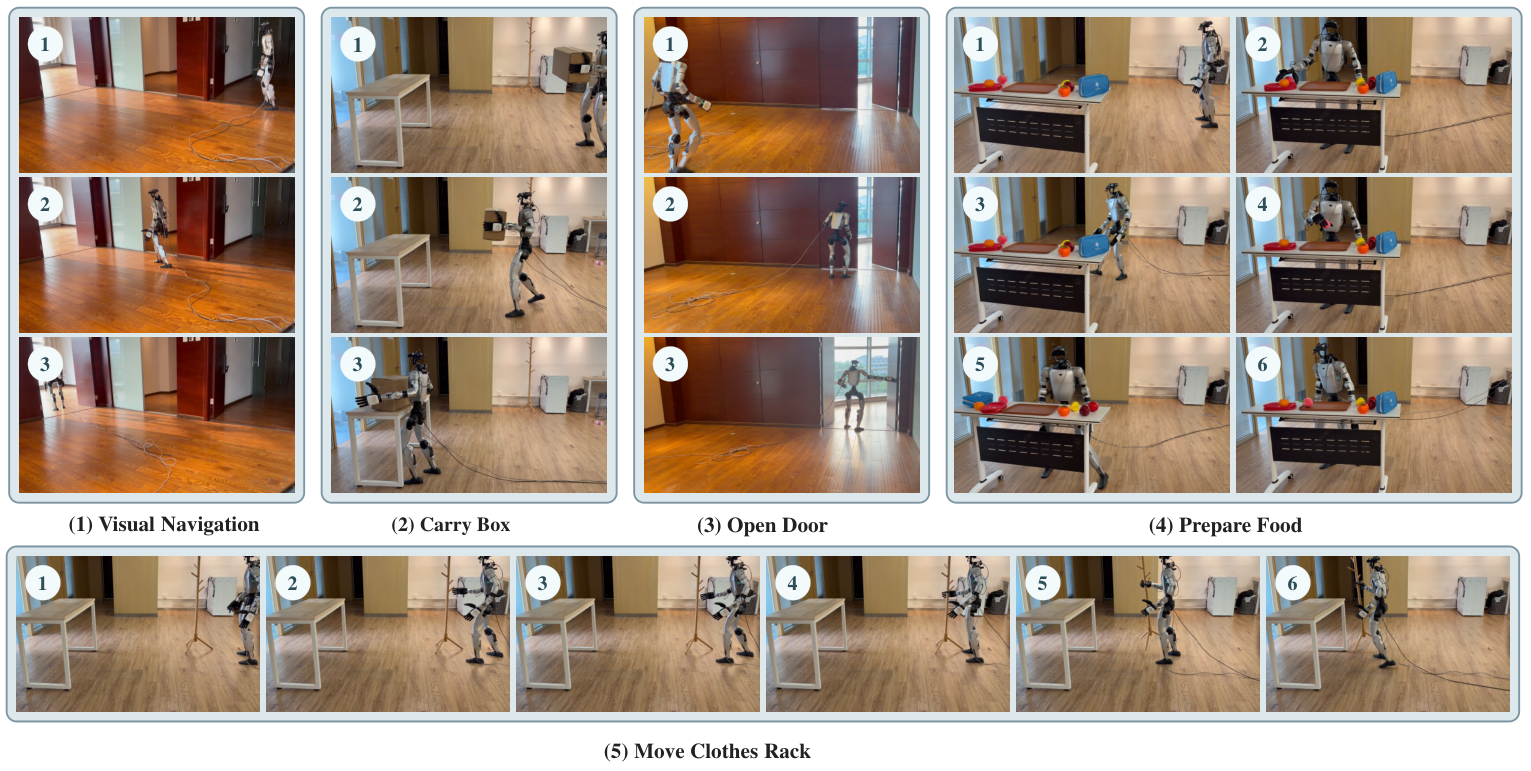
Taal helpt G1 tijdens de training op taakvoortgang letten
Language-Forcing verbetert vijf fysieke laboratoriumtaken. Het onderzoek gebruikt ook een extra camera en externe computer.
Unitree geeft model voor 64 robottaken vrij
UnifoLM-WLA combineert handelingen aan tafel met taken waarvoor de G1 zijn hele lichaam gebruikt.
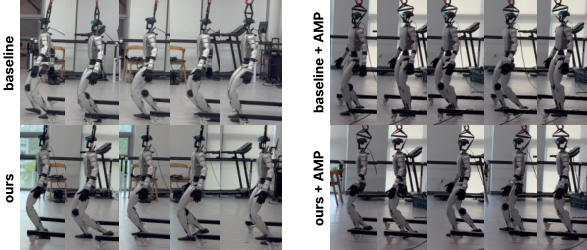
Onderzoekers trainen G1 om zuiniger te lopen
Een Koreaanse studie onderzoekt efficiëntere loopbewegingen. De gemeten winst gaat over mechanische arbeid, niet over accuduur.
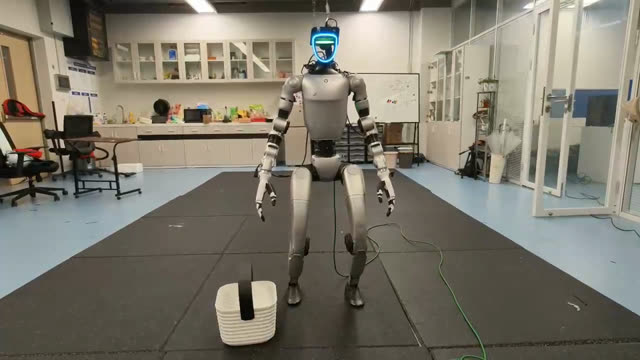
DexWeave laat G1 handen en lichaam samen gebruiken
Onderzoekers vertalen menselijke voorbeeldbewegingen naar handelingen met een G1 en extra robotvingers.
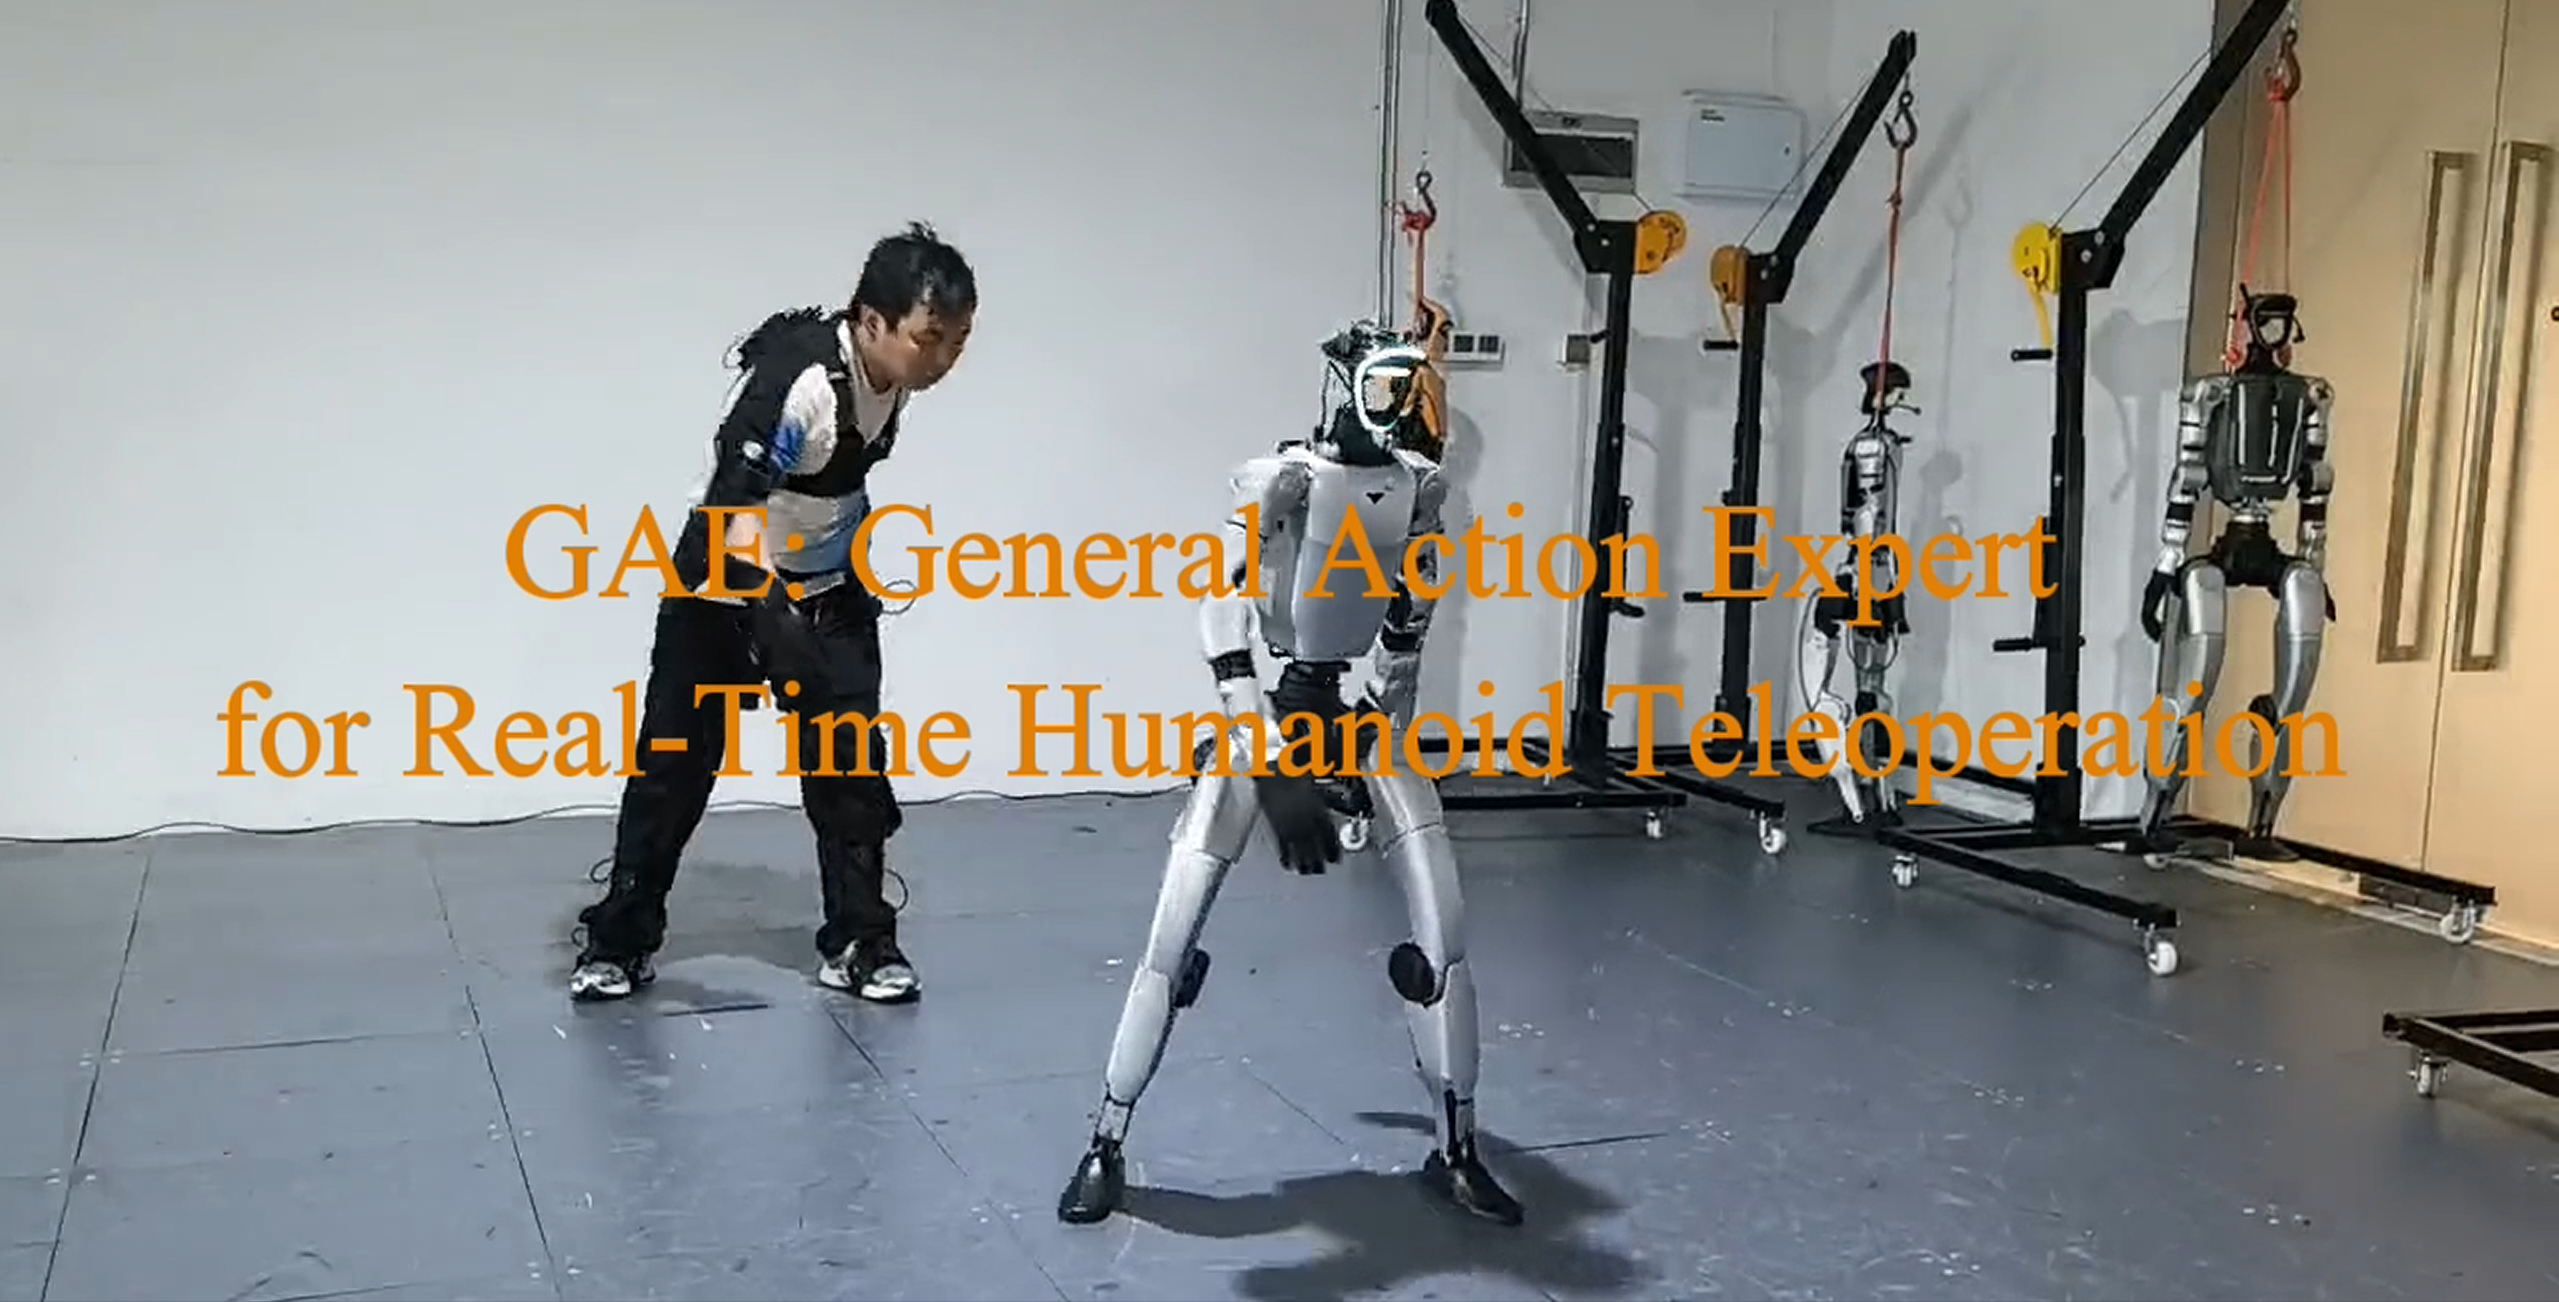
Nieuw onderzoek beschrijft hoe G1 een mens op afstand volgt
De GAE-paper legt de techniek uit achter eerdere demonstraties van besturing door een menselijke operator.
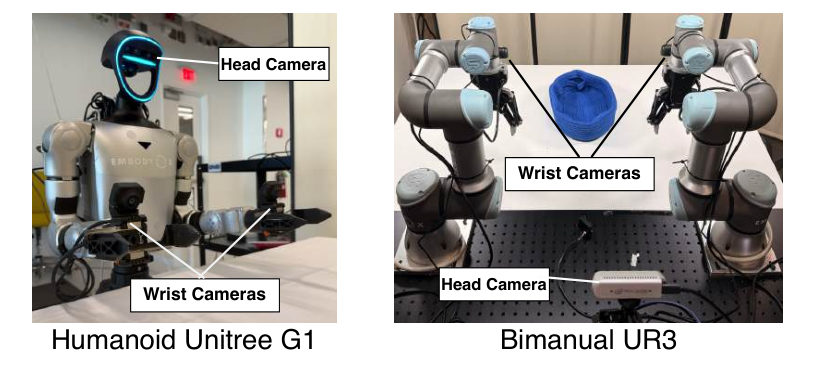
Onderzoekers testen compactere AI-besturing op G1
Q-WAM verkleint delen van een robotmodel, terwijl berekeningen die belangrijk zijn voor bewegingen nauwkeuriger blijven.
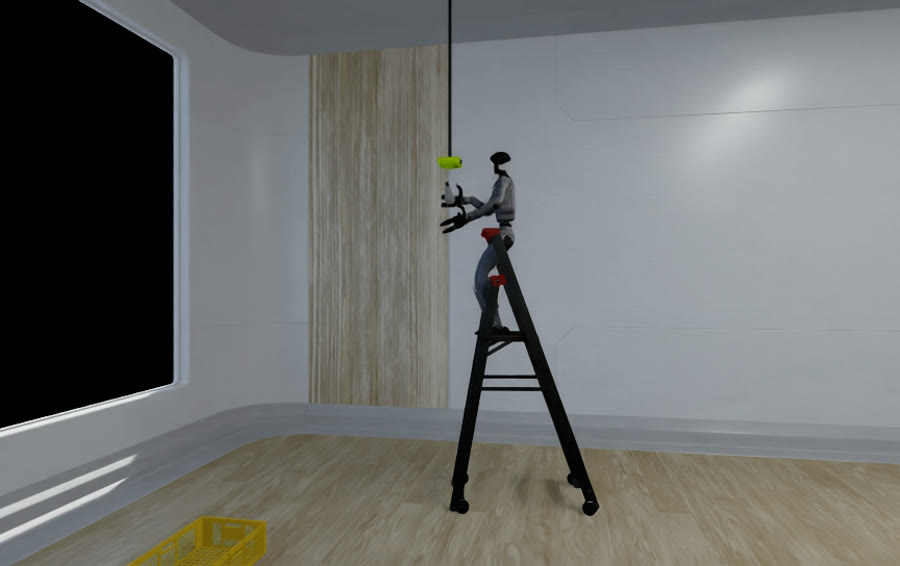
Nieuwe simulatietest vraagt G1 een lamp te vervangen
Fiatlux combineert een ladder verplaatsen, klimmen en een breekbaar voorwerp hanteren in één onderzoekstaak.
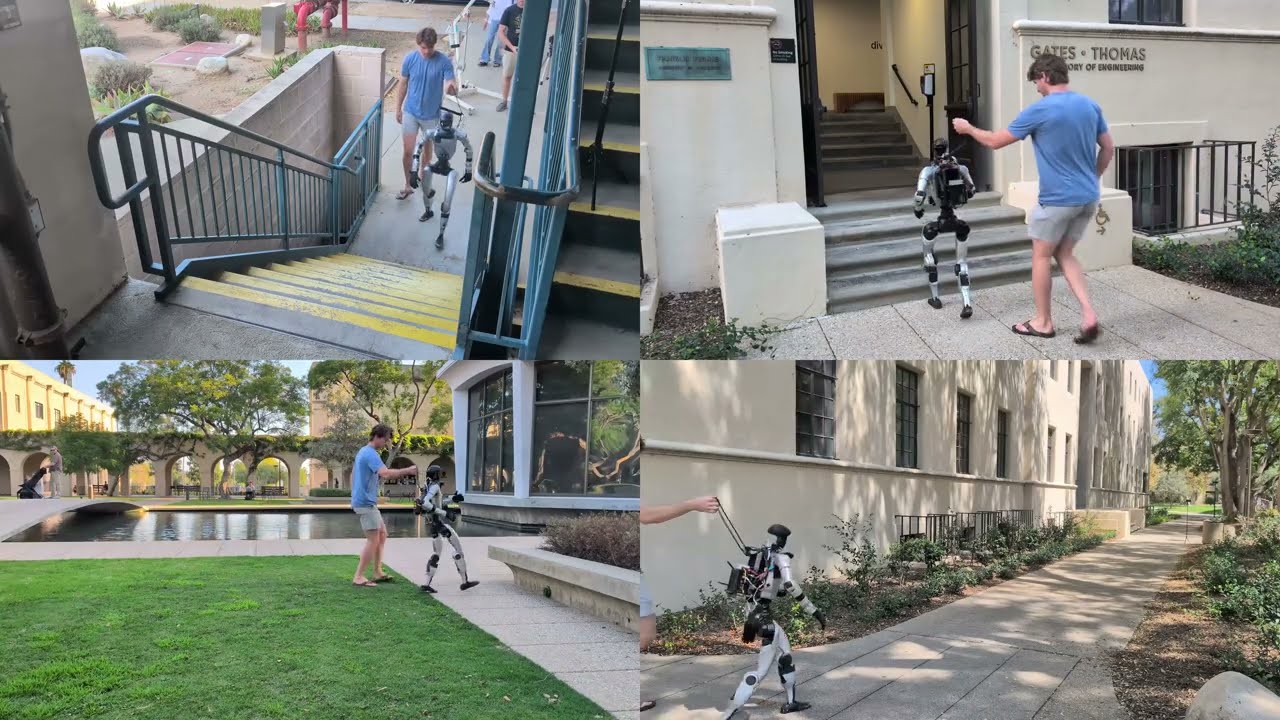
Onderzoekers laten G1 buiten trappen en obstakels nemen
Caltech test een aangepaste Unitree G1 die met dieptecamera’s zijn bewegingen afstemt op de omgeving.
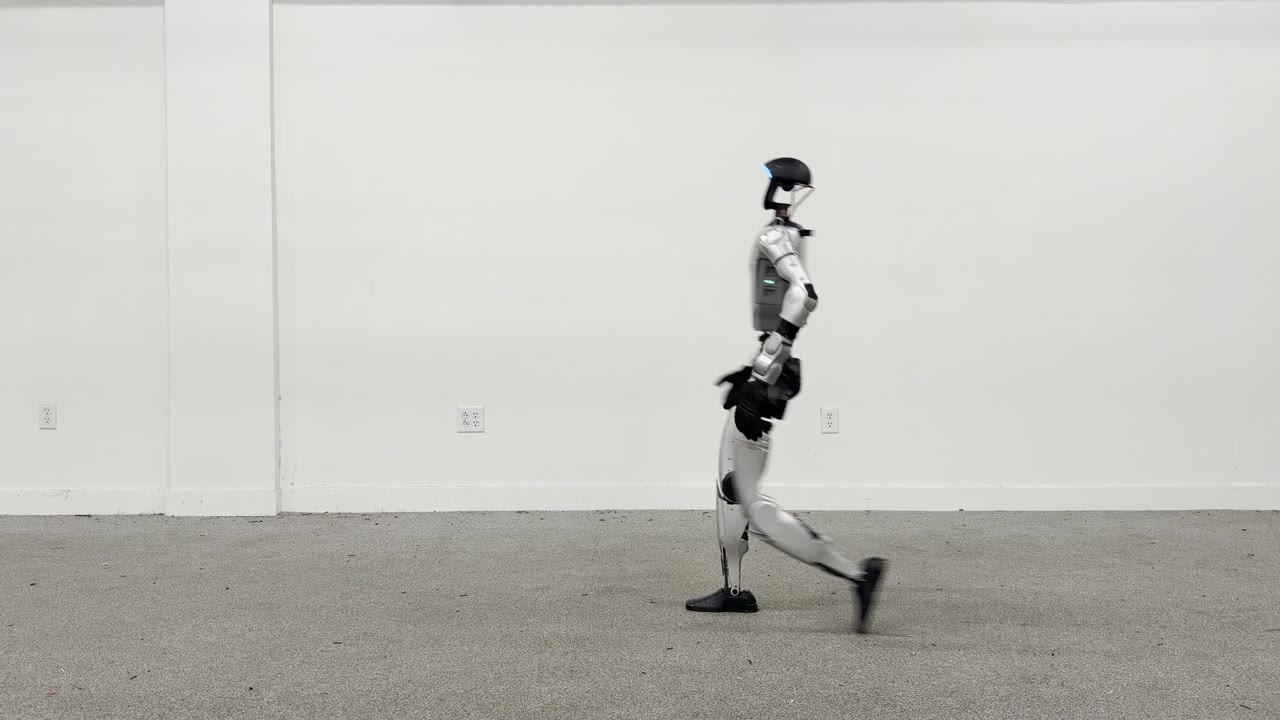
G1 voert bewegingen uit die alleen in simulatie zijn getraind
Onderzoekers testen een methode die de overstap van een virtuele omgeving naar een echte G1 verbetert.
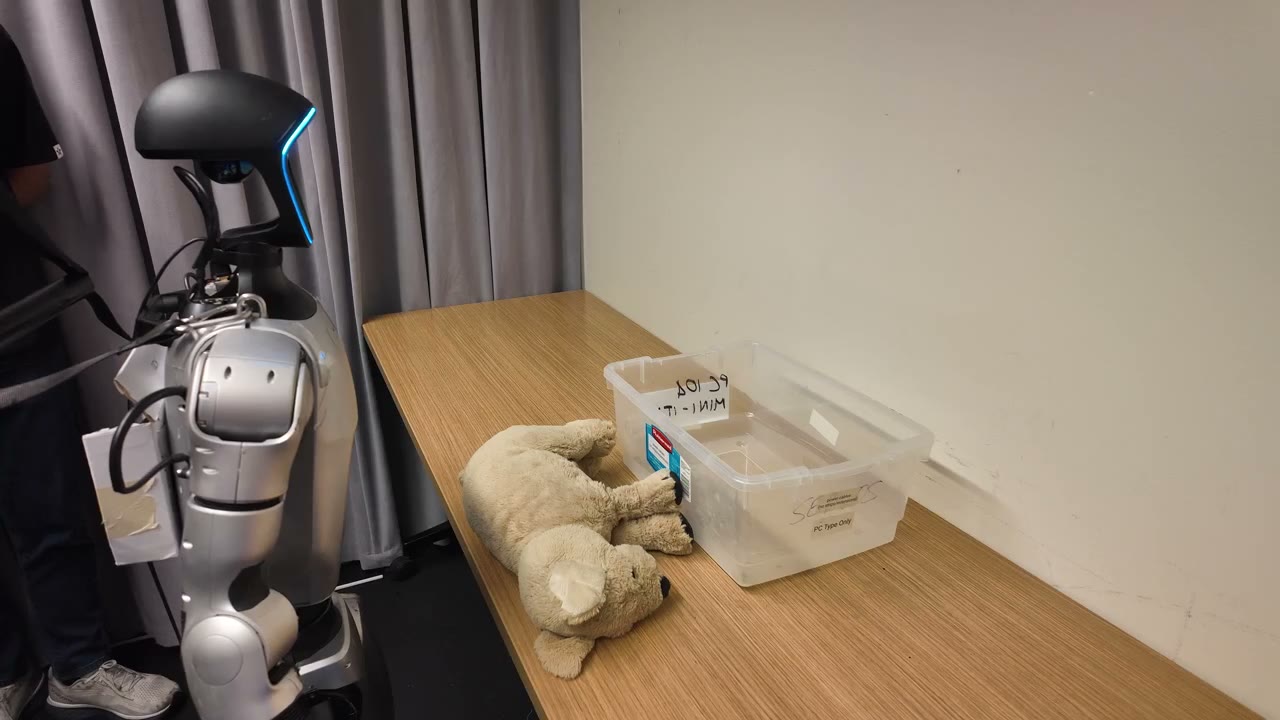
Nieuwe besturing helpt G1 bij drie handelingen aan tafel
Rolling-WAM verdeelt het vooruitrekenen over meerdere stappen, zodat de robot minder hoeft te wachten tussen acties.
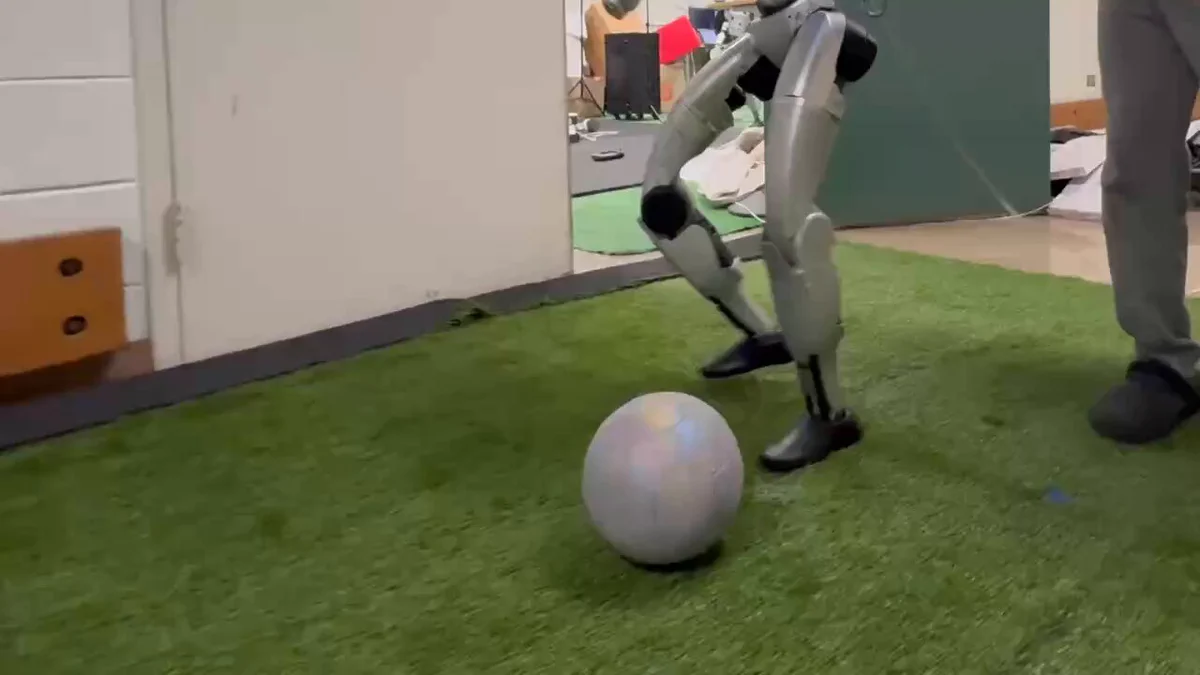
G1 dribbelt met een voetbal op basis van eigen LiDAR
Een demonstratie van Chuye Hong laat zien hoe G1 de bal bij zich probeert te houden tijdens bochten en richtingswissels.
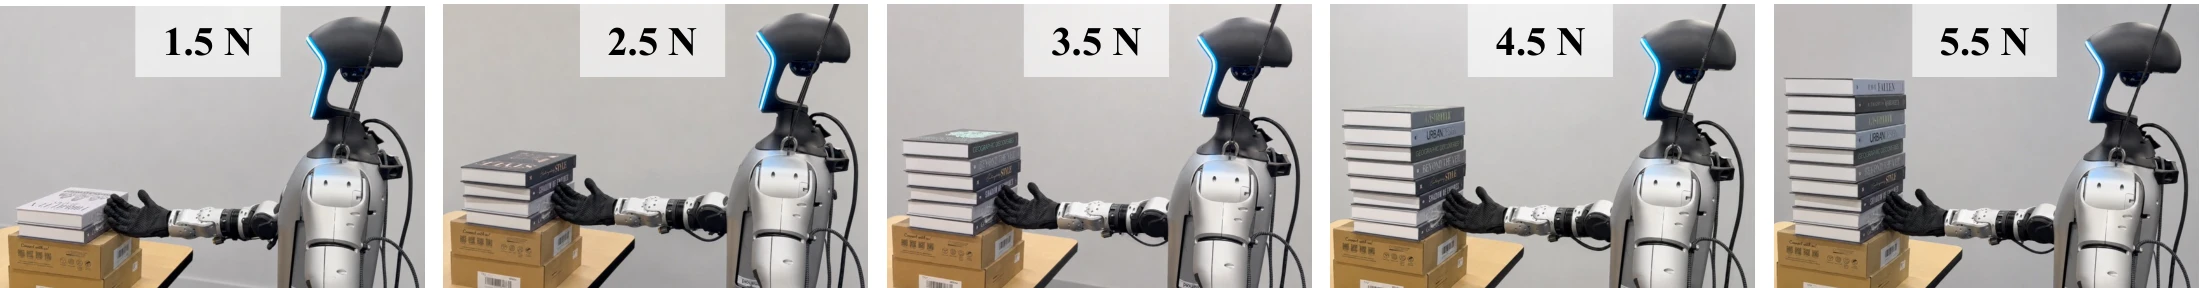
G1 herkent contact via signalen uit zijn gewrichten
CoPRE onderzoekt contactdetectie zonder extra kracht- of tastsensoren, met proeven aan de rechterarm van G1.
Onderzoekers laten G1 en H2 specifieke bewegingen afleren
ForgetMimic vermindert gericht het vermogen om aangeleerde bewegingen uit te voeren, terwijl andere behouden blijven.
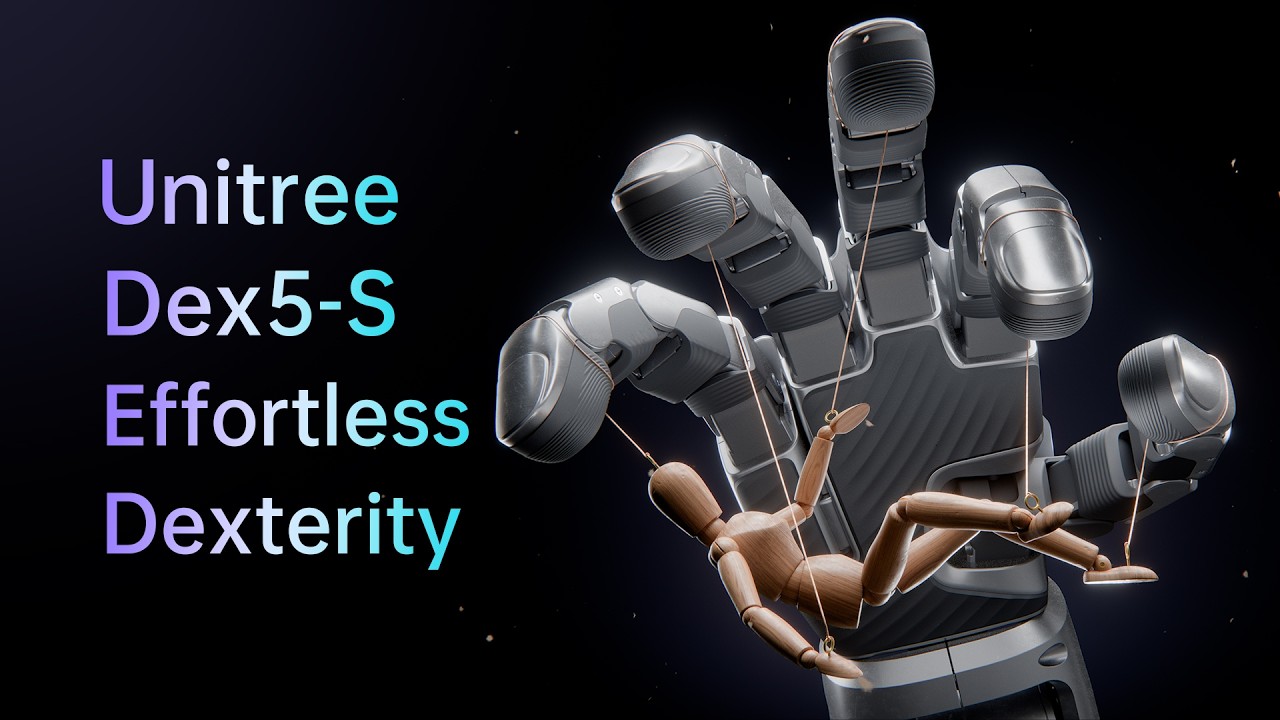
Unitree introduceert Dex5-S: een robothand met 22 bewegingsassen
De vijfvingerige hand heeft ongeveer menselijke afmetingen. Unitree biedt twee uitvoeringen; de Pro-versie heeft ook aanraaksensoren.
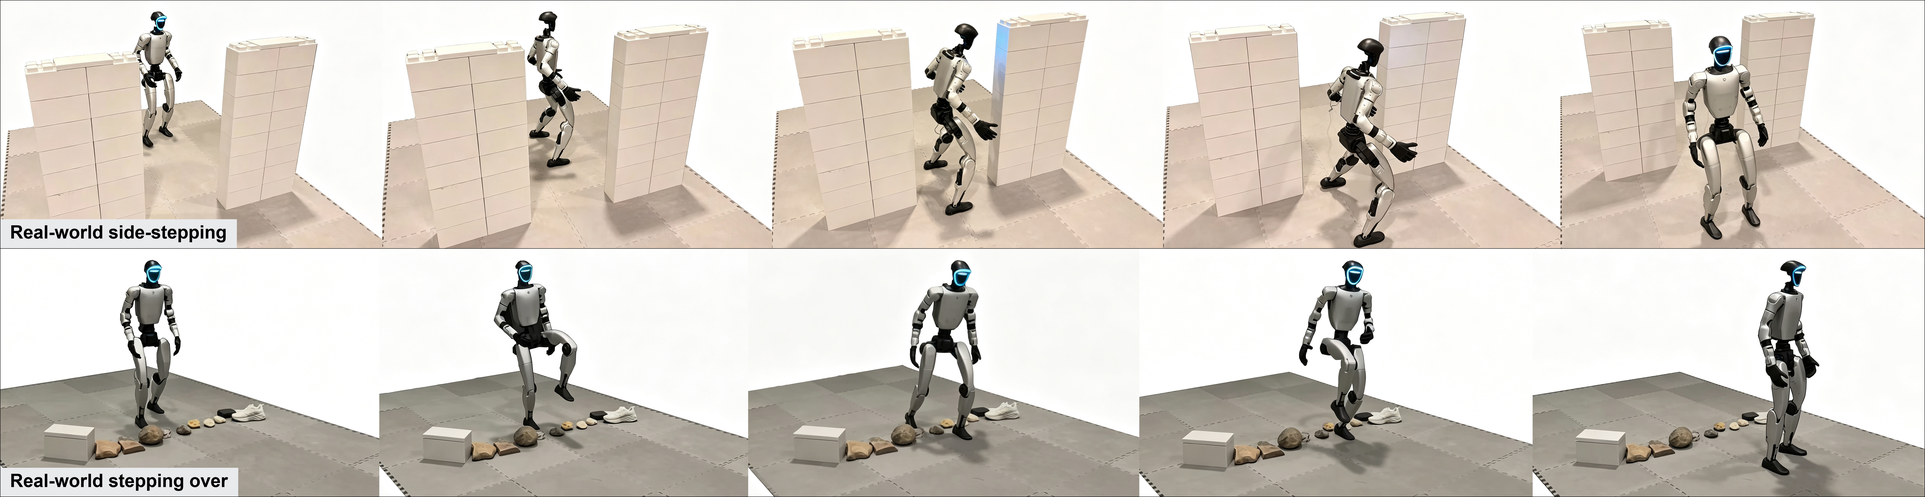
G1 leert bukken en zijwaarts langs obstakels lopen
Moving Through Clutter gebruikt menselijke bewegingen uit VR om de robot door krappe ruimtes te laten bewegen.
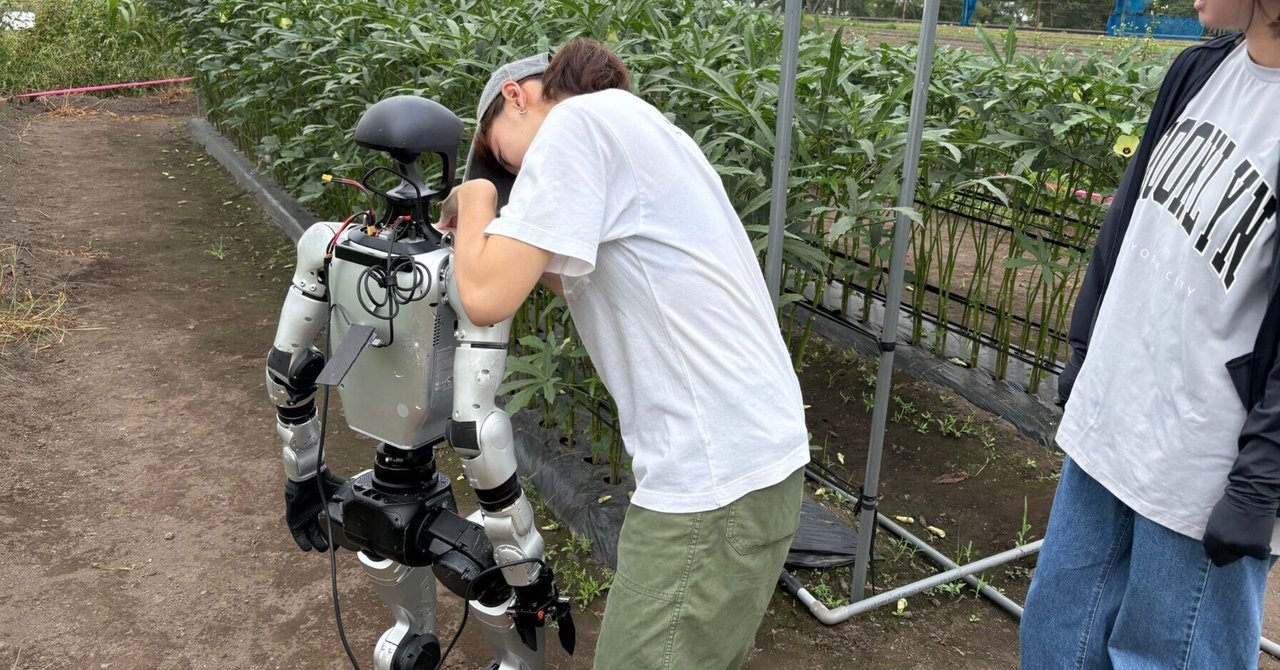
G1 vindt en grijpt okra, oogsten blijft de volgende stap
Orboh deelt wat er wel en niet lukte in een landbouwproef met Toyota Auto Body Research Institute.
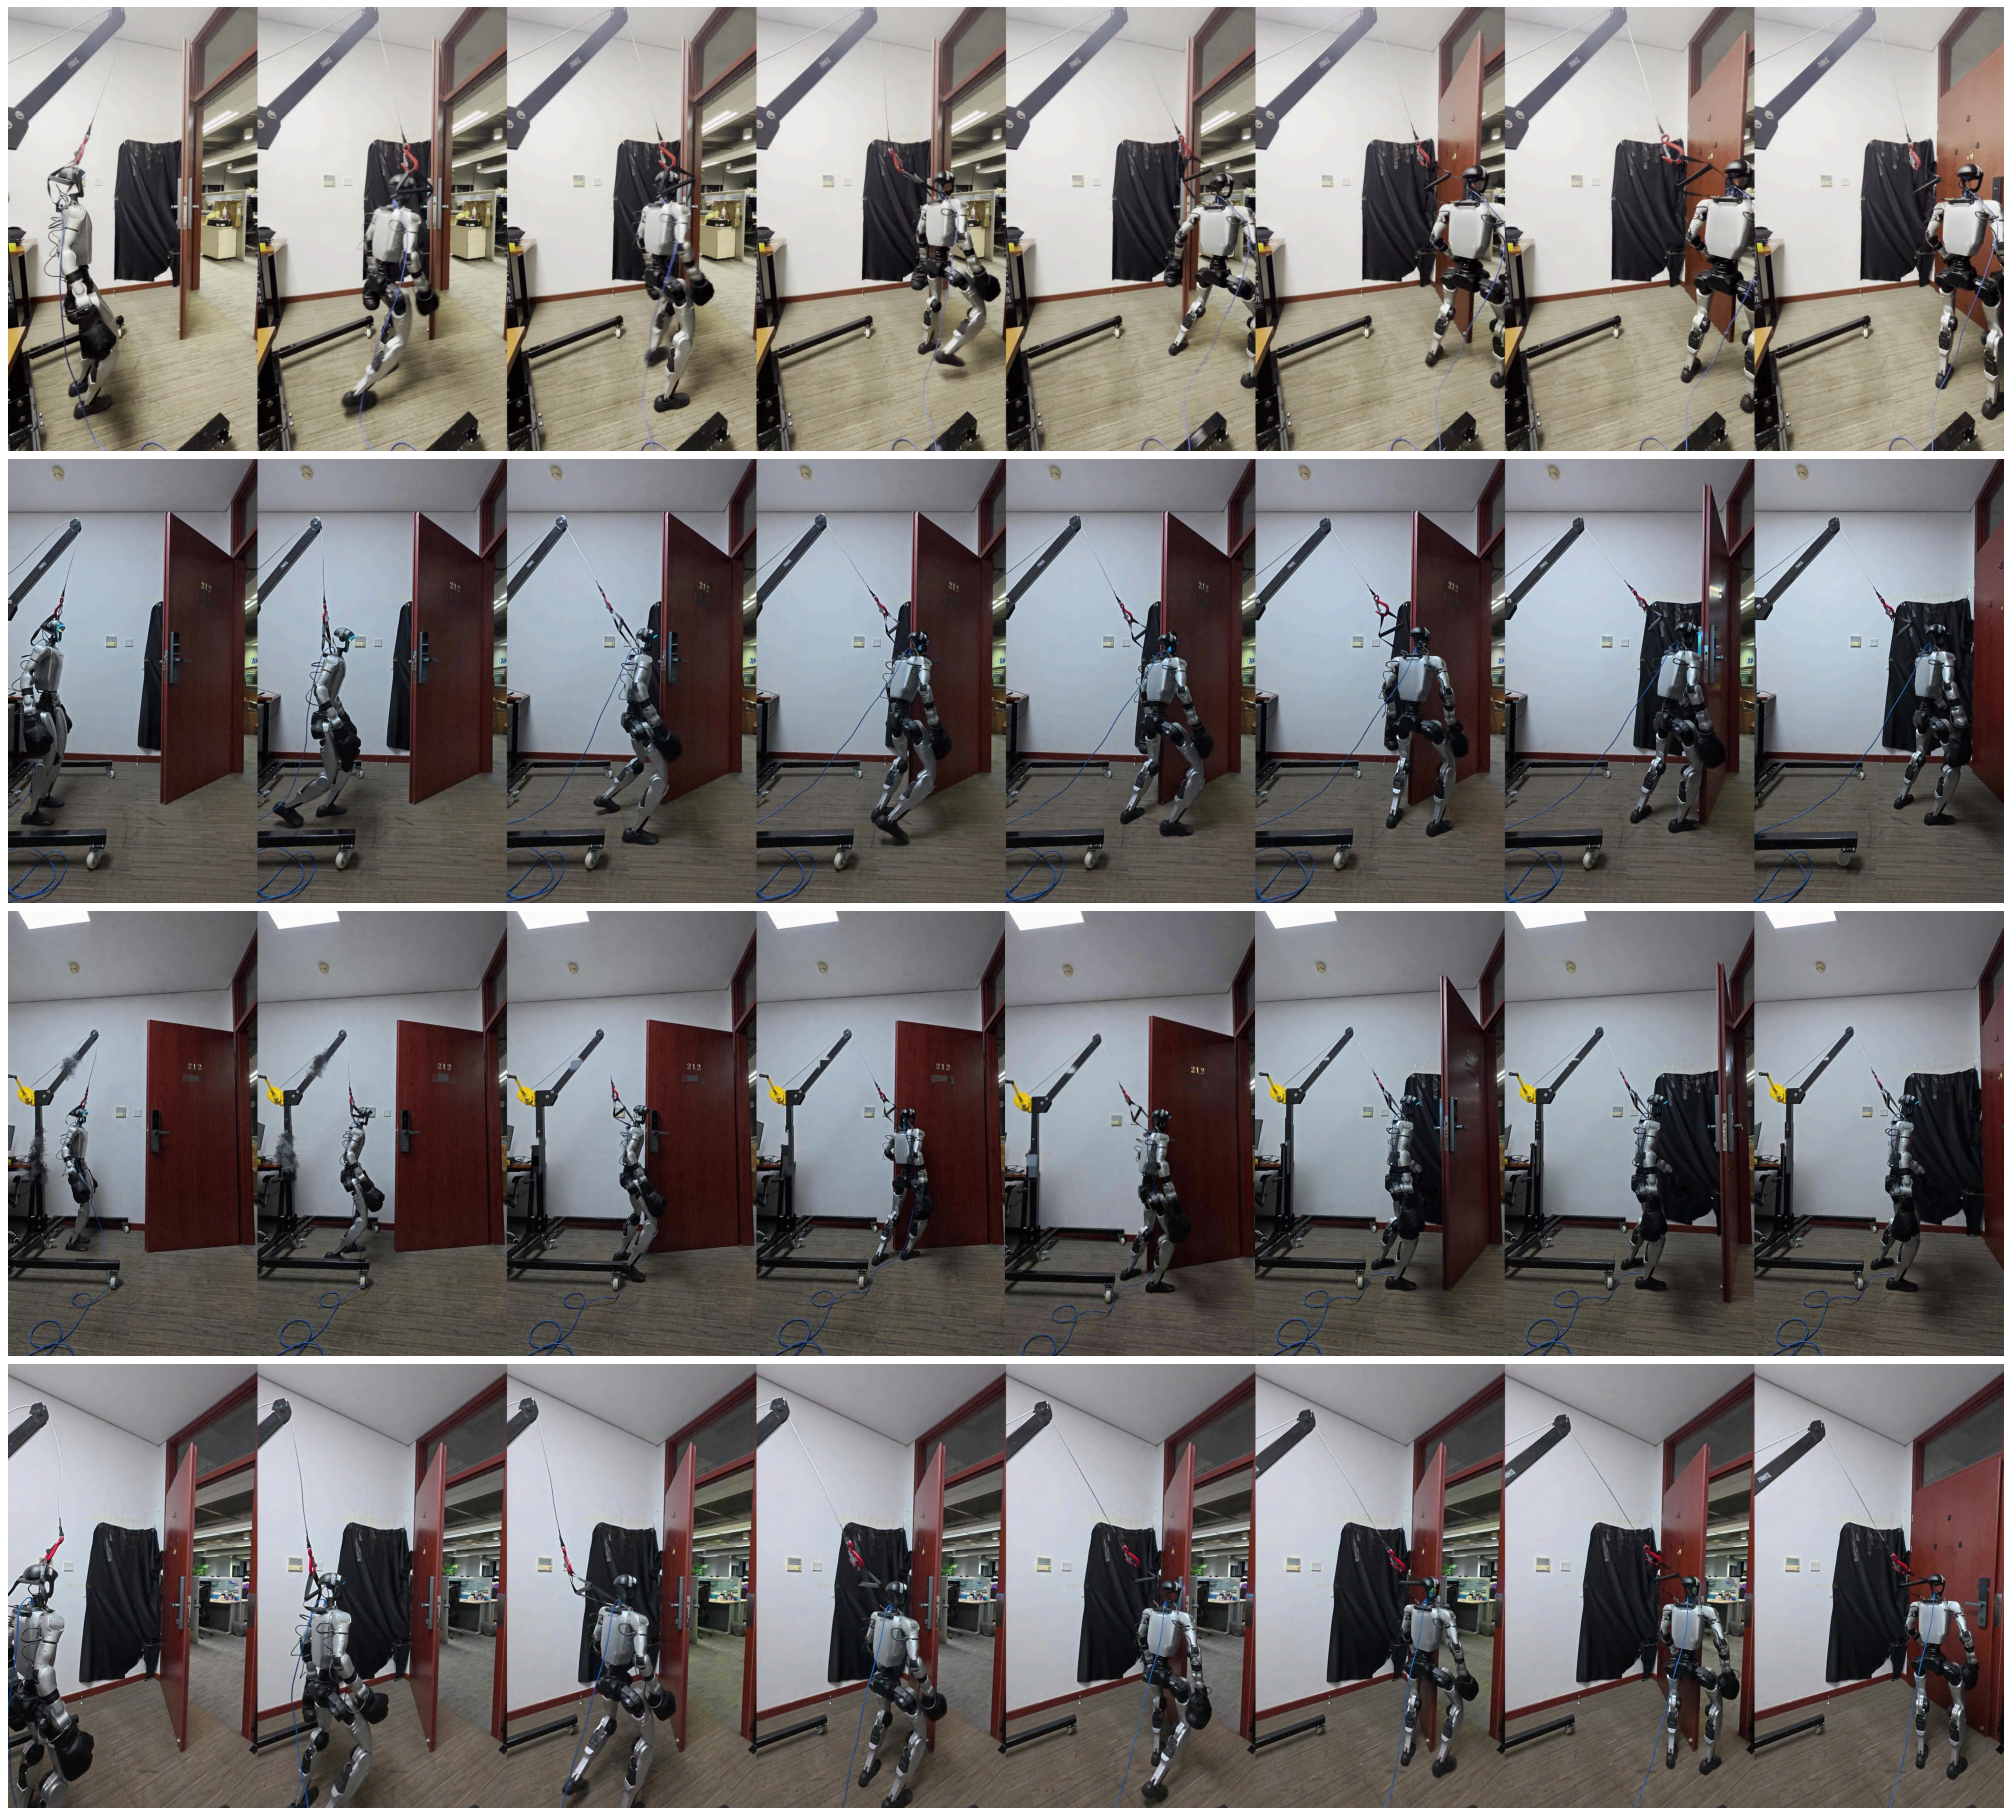
G1 loopt naar een deur en duwt die dicht
ViLoMan combineert lopen en duwen in één besturing, met 32 geslaagde fysieke proeven uit 40 pogingen.
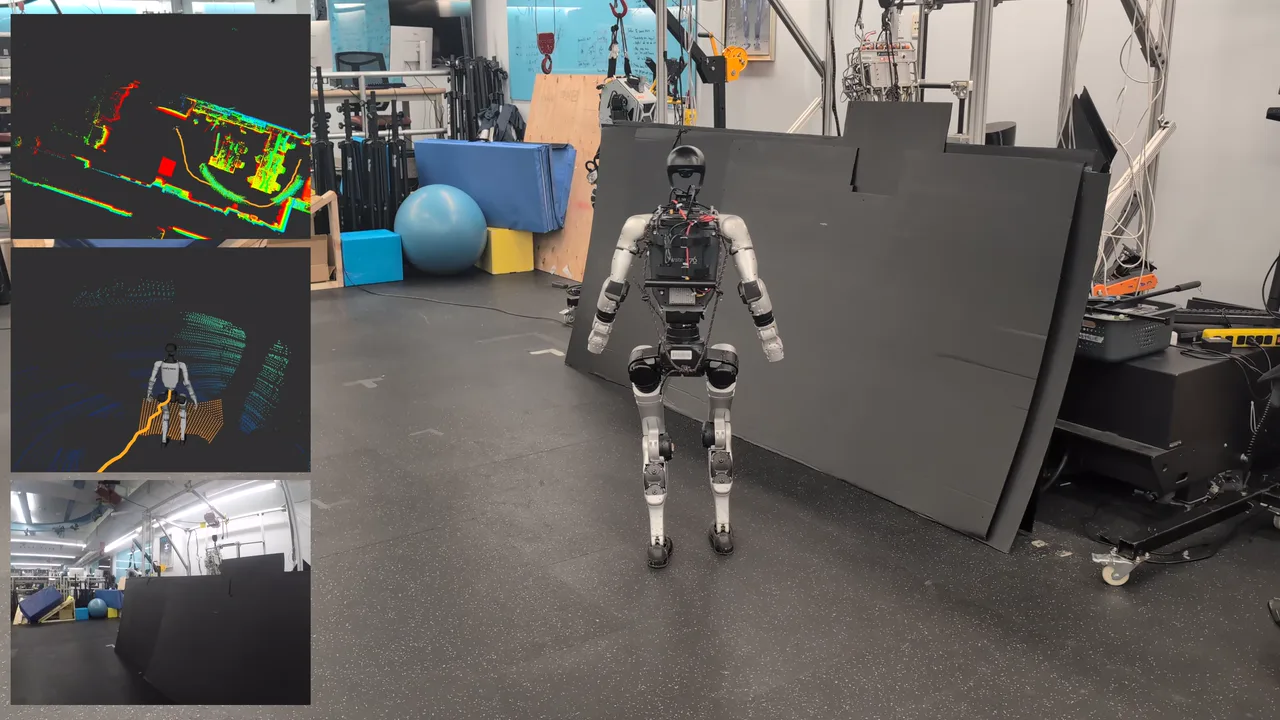
G1 navigeert in proeven over meerdere verdiepingen
RoM-Nav laat een G1 routes tot ongeveer honderd meter afleggen, met extra sensoren en duidelijke grenzen bij glas.
Benieuwd wat een robot op jouw locatie kan doen?
Bespreek jouw toepassing ↗