OneSteer past G1-bewegingen aan bij lage balk en drempel
Update 11 november 2026: de herziene preprint bevat fysieke obstakelproeven, met een vooraf gemaakte LiDAR-kaart en externe rekenkracht.
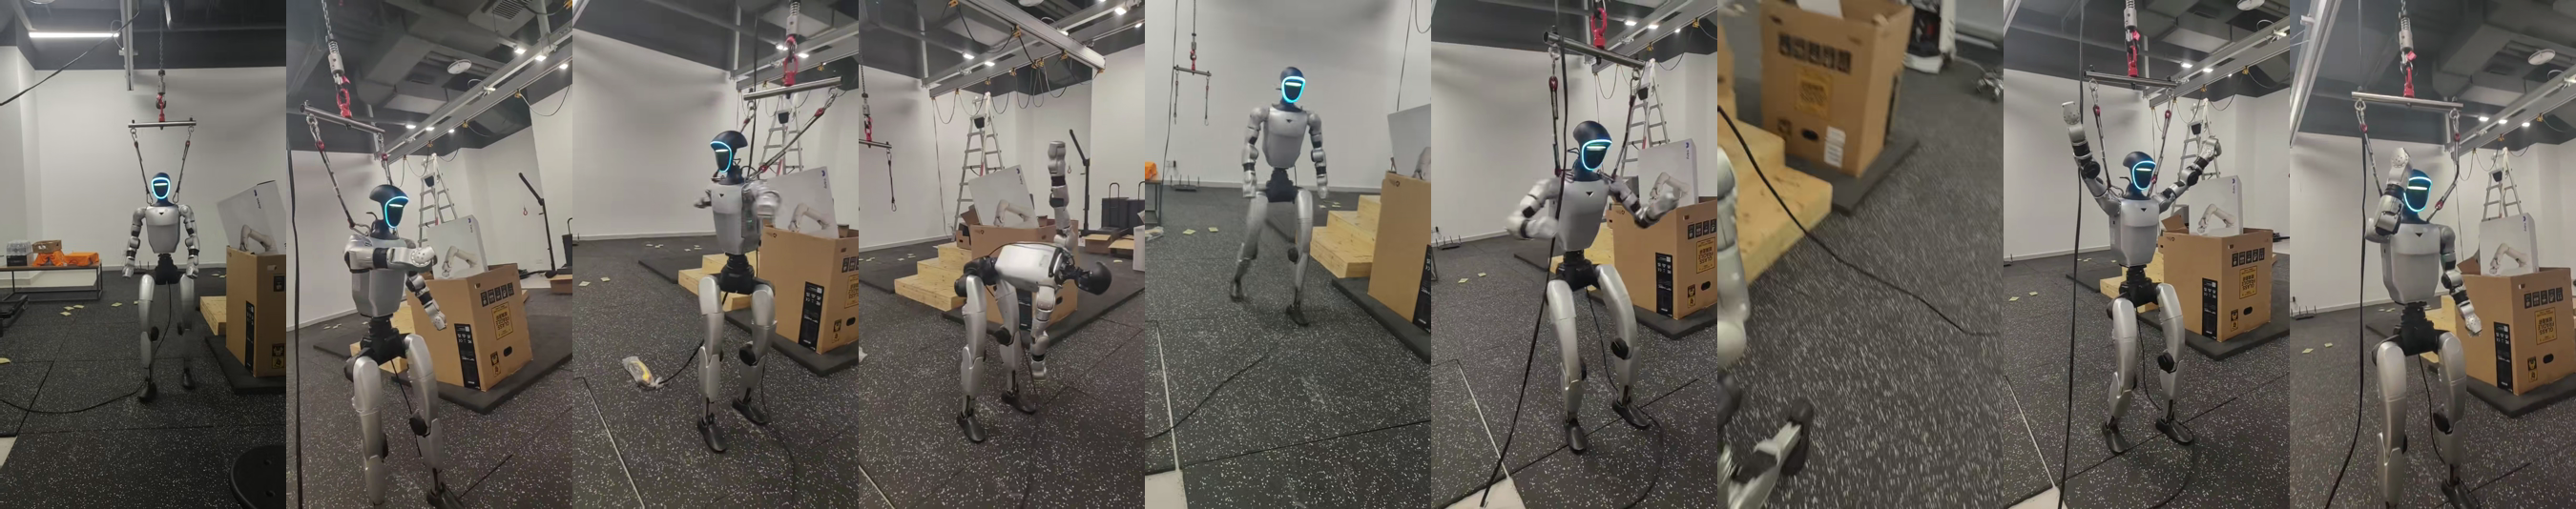
Yifei Huang en medeonderzoekers introduceerden DiffWBC op 30 oktober in een preprint. De G1 volgde daarin negen bewegingsreeksen elk drie keer zonder val, met een veiligheidslijn boven de robot. Aanpassingen aan obstakels waren toen alleen in simulatie onderzocht. Update 11 november 2026: de op 10 november herziene preprint heet OneSteer en bevat nieuwe fysieke proeven. De G1 passeert een balk op 1,1 meter hoogte in vier van vijf pogingen. Een drempel van twaalf centimeter lukt driemaal zonder val, waarvan eenmaal zonder aanraking. De besturing gebruikt een vóór iedere proef gemaakte kaart van de eigen LiDAR. De berekeningen draaien op een bekabelde externe RTX 4090-computer.
Wat betekent dit?
De aanpassing is nu ook fysiek getest. De kleine proefreeksen met een vaste kaart laten nog open hoe dit werkt met onbekende of bewegende obstakels.
Bron: Yifei Huang en medeonderzoekers, OneSteer (voorheen DiffWBC) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.