G1 duwt een kar met maximaal 30 kilo lading in onderzoek
ForPC coördineert armen, romp en benen. De fysieke proef gebruikt een vooraf gemaakte kaart en een visuele markering op de kar.
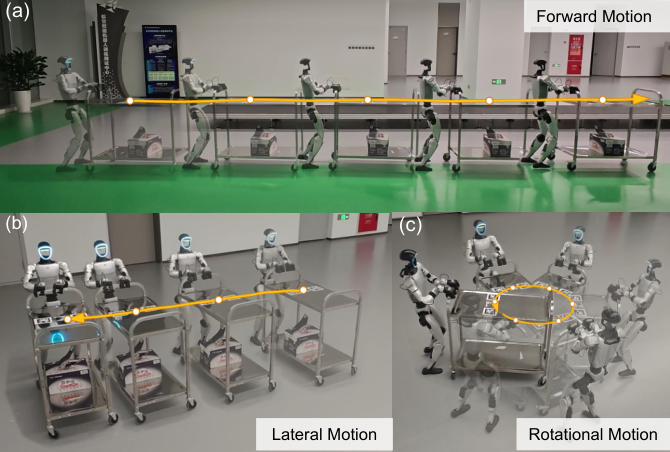
ZhenYu Zou en collega’s beschrijven in de preprint ForPC hoe een Unitree G1 een beladen kar duwt. In de fysieke proef beweegt de robot vooruit, zijwaarts en draaiend op een vlakke binnenvloer. Het team meldt vervoer van maximaal 30 kilo lading bij 0,5 meter per seconde. Een medewerker wisselt onderweg de lading; dezelfde besturing blijft actief. De routeplanner gebruikt een vooraf gemaakte kaart en de robot volgt de stand van de kar via een AprilTag-markering. De besturing is in simulatie getraind. De gerapporteerde procentuele verbeteringen in nauwkeurigheid komen uit simulatievergelijkingen. Dit is een onderzoeksproef, geen bewezen magazijnproduct of algemene draaglastspecificatie van de G1.
Wat betekent dit?
Bestaande karren gebruiken kan aanpassingen aan de werkplek beperken. Voor een praktijkproef zijn ook bochten, wisselende vloeren, omstanders en veilig stoppen bepalend.
Bron: ZhenYu Zou en collega’s, ForPC ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.