DiPLO laat G1 een doos naar verschillende doelposities brengen
De fysieke demonstratie combineert een bewegingsplanner met snelle balansbesturing en externe positiebepaling.
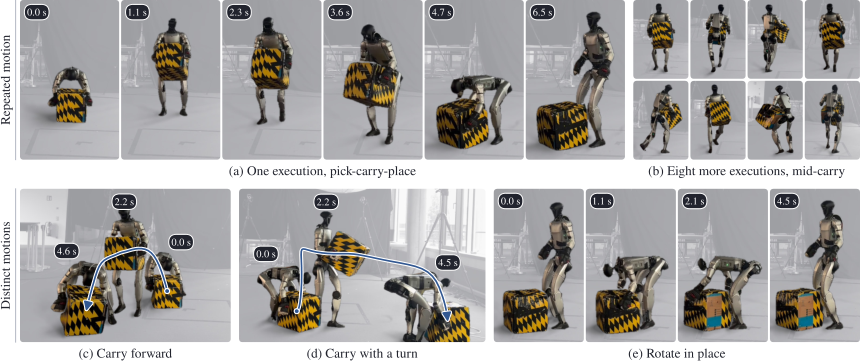
Shafeef Omar en collega’s beschrijven in de preprint DiPLO hoe een G1 oppakken, dragen en neerzetten combineert. Een planner bedenkt de beweging; een aparte besturing voert die uit en bewaakt de balans. Het team meldt tien geslaagde fysieke herhalingen van hetzelfde doel en vijf geslaagde proeven met verschillende doelen. De opstelling gebruikt een GPU voor planning, een CPU voor de besturing en een extern motion-capture-systeem dat robot en doos volgt. De bredere succespercentages rond 99 procent in de paper komen uit simulatie. De fysieke proeven betreffen een beperkte laboratoriumopstelling, geen bewezen werking met willekeurige dozen of zonder externe sensoren.
Wat betekent dit?
Planning en balans apart regelen kan helpen bij vervoer. Voor inzet op een werkplek moet blijken hoeveel externe infrastructuur daarvoor nodig blijft.
Bron: Shafeef Omar en collega’s, DiPLO ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.