TAMPAgent laat G1 eerst ruimte maken voor een blikje
Een fysieke proef laat zien hoe de robot een blokkade aanpakt, maar de volledige opdracht blijft onafgerond.
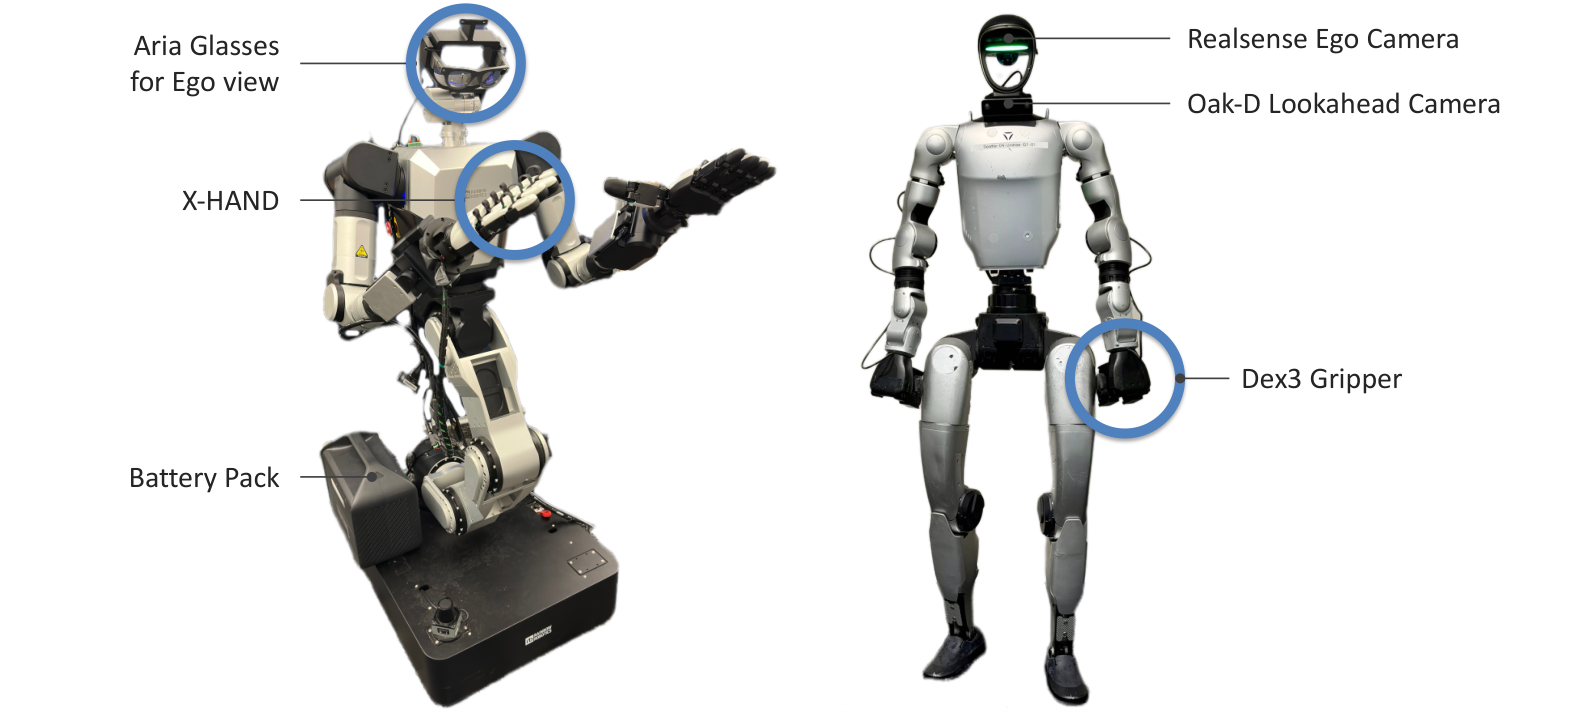
Utkarsh Mishra en collega’s presenteren in de preprint TAMPAgent een planner die robotacties vooraf laat controleren op bereikbaarheid en botsingen. In een fysieke G1-proef blokkeert een speelgoedhondje de greep naar een geel blikje. De eerste geplande greep wordt afgekeurd. Na een aangepaste benadering tilt de robot het hondje op. Daar eindigt de proef: het neerzetten wordt niet goedgekeurd en het blikje blijft staan. De G1 gebruikt Dex3-handen, twee camera’s, een externe computer en een model in de cloud. Grotere taakvergelijkingen zijn in simulatie uitgevoerd. Dit is een onderzoeksopstelling, geen beschikbare huishoudfunctie of algemene veiligheidsgarantie.
Wat betekent dit?
Een opdracht kunnen bijstellen is nuttig. De onvoltooide proef laat ook zien hoeveel stappen tussen een geslaagde greep en een afgeronde klus zitten.
Bron: Utkarsh A. Mishra en collega’s, TAMPAgent ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.