Eén besturing laat de G1 dribbelen, stoppen en schieten
Onderzoekers testten vier voetbalvaardigheden op een fysieke G1. Externe camera’s volgden de robot en de bal.
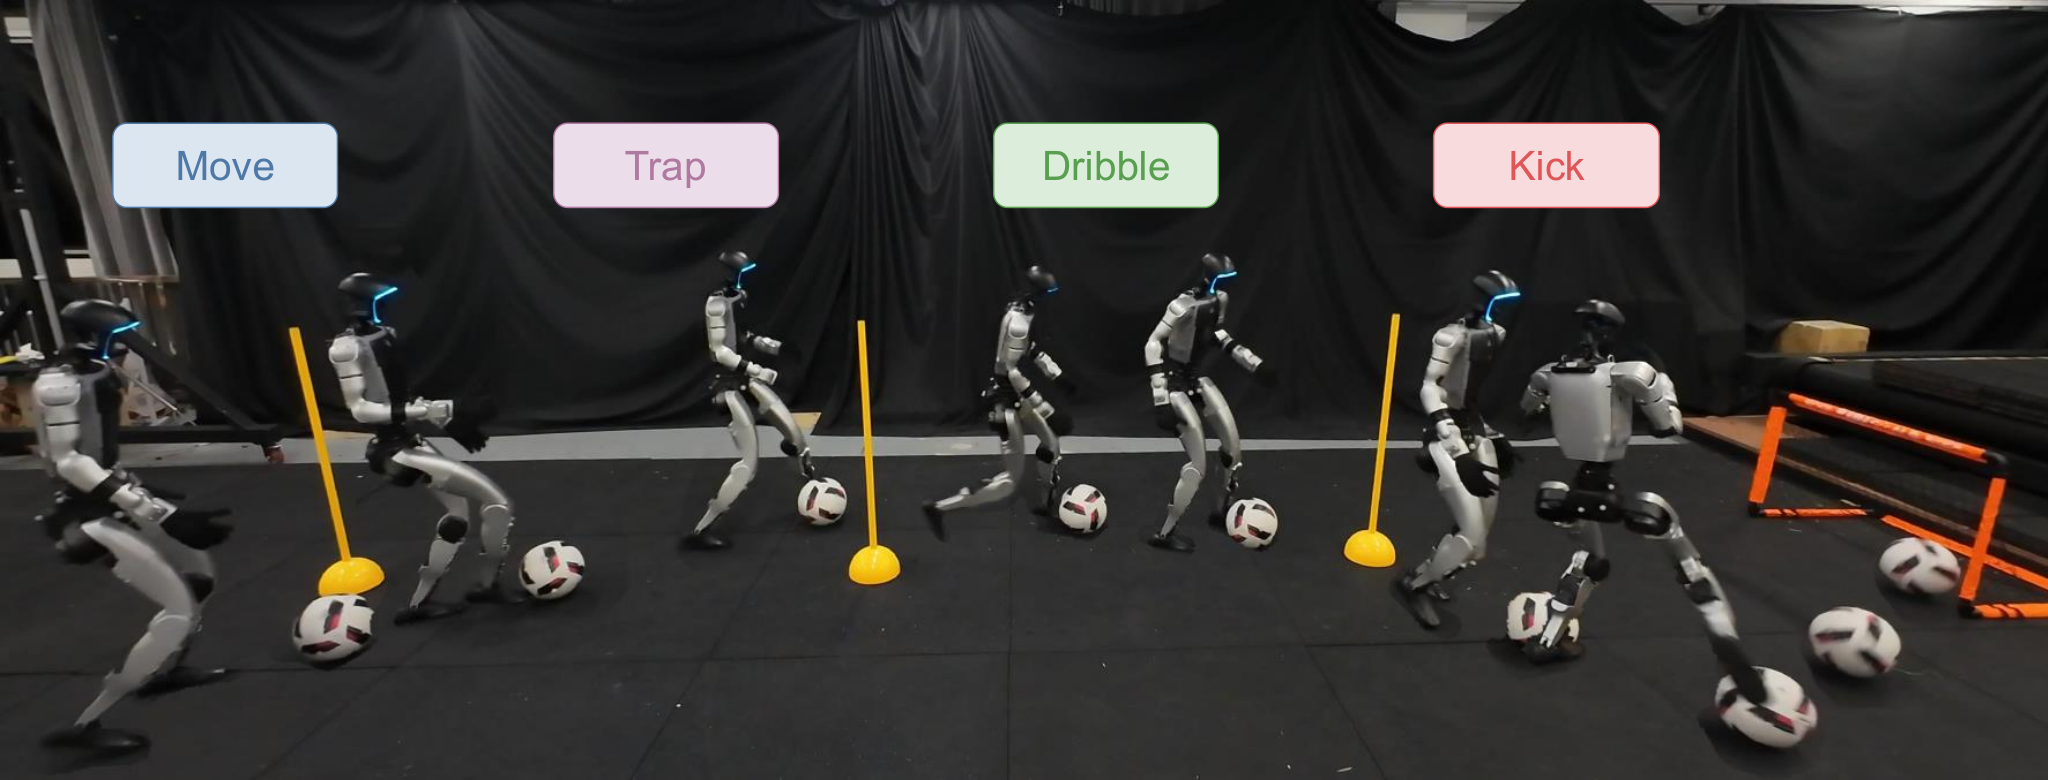
Haoyu Shao en collega’s beschrijven in de preprint SoccerBot hoe ze een Unitree G1 lieten bewegen, dribbelen, een bal stoppen en schieten met één aangeleerde besturing. Ze trainden in simulatie met bewegingsopnamen van menselijke voetballers en gebruikten dezelfde besturing op de fysieke robot. Een extern optisch systeem gaf de posities van de robot en de bal door. De onderzoekers deden twintig fysieke proeven per vaardigheid. Bij schieten steeg de gemiddelde richtingsfout van ongeveer vier graden in simulatie naar tien graden op de robot. De afwijking in balsnelheid nam sterker toe. Het team testte losse vaardigheden met opdrachten, zonder wedstrijd of beslissingen over het spelverloop.
Wat betekent dit?
Een robot kan meerdere bewegingen uit dezelfde training halen. De verschillen bij een echte bal laten zien waarom je ook de snelheid en het contact met het voorwerp op locatie moet testen.
Bron: Haoyu Shao e.a., SoccerBot (arXiv) ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.