Z-sight laat G1 vooruitkijken bij taken met meerdere stappen
De preprint meldt 44 geslaagde uitvoeringen in 60 fysieke proeven. Het systeem gebruikt extra rekenhardware en taakvoorbeelden.
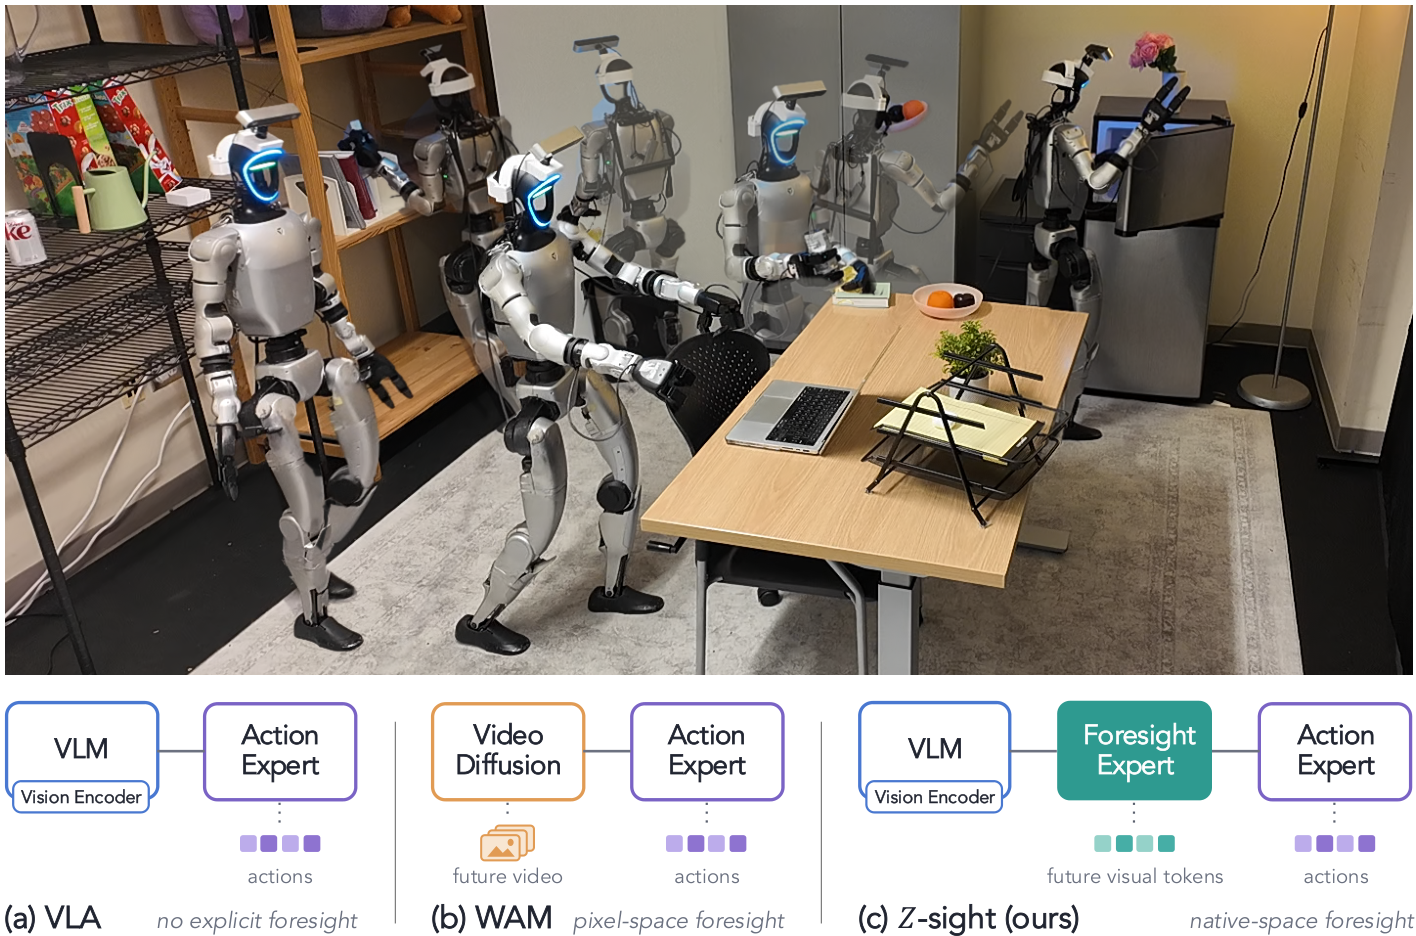
Onderzoekers van Maven Robotics en de University of Southern California presenteren Z-sight. Het model voorspelt hoe camerabeelden veranderen en combineert dat met bewegingscommando’s. In zes laboratoriumtaken met een fysieke G1 slagen 44 van 60 uitvoeringen, tegenover 32 van 60 bij de sterkste vergeleken methode. De robot verplaatst bijvoorbeeld een boek naar een plank of zet een fruitschaal in de koelkast. Hij heeft Dex3-1-handen en gebruikt afhankelijk van de taak een RealSense D435i- of ZED 2i-camera. De besturing draait op een RTX 4090-computer. De hogere 81,9 procent uit de preprint betreft simulatie. De fysieke resultaten gelden voor geoefende taken met vergelijkbare startopstellingen, telkens tien proeven per taak.
Wat betekent dit?
Vooruitkijken helpt hier bij het afmaken van opeenvolgende handelingen. Hoe goed dat werkt bij andere objecten en opstellingen moet verder worden getest.
Bron: Junjie Ye en medeonderzoekers ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.