G1 schat beweging met kennis uit menselijke bewegingsdata
Een gezamenlijk model gebruikt de bestaande bewegingssensor en gewrichtsstanden. De praktijkproef omvat één robotplatform.
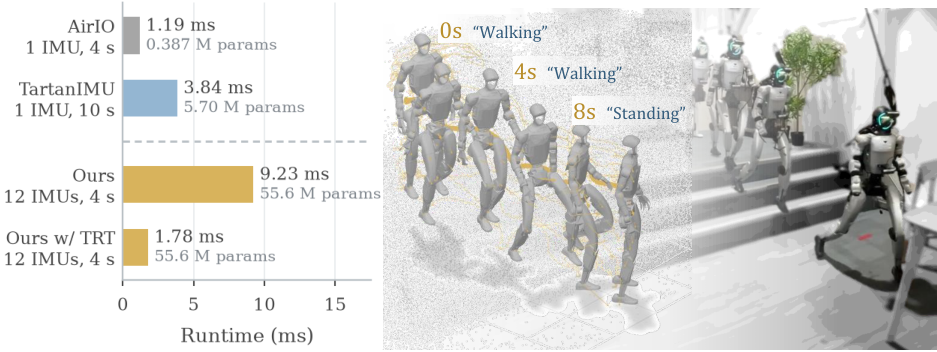
Yutian Chen en collega’s beschrijven in een preprint een model dat menselijke bewegingsdata overdraagt naar een G1. Op de robot combineert het de bewegingssensor in het bekken met gewrichtsstanden om signalen voor andere lichaamsdelen te berekenen. Daarmee schat het snelheid en koppelt het bewegingen aan tekst, zoals lopen of stilstaan. De onderzoekers testen dit op een fysieke G1 zonder het model met echte robotopnamen bij te trainen. Ze rapporteren gemiddeld 0,099 meter per seconde fout in de snelheidsschatting. Dat zegt niet dat de loopbesturing beter is: juist de koppeling met besturing is vervolgwerk. De geschatte richting verloopt nog, waardoor de berekende route afwijkt.
Wat betekent dit?
Betere schatting van de eigen beweging kan robotbesturing ondersteunen. De bruikbaarheid moet nog blijken wanneer die schatting daadwerkelijk de beweging bijstuurt.
Bron: Yutian Chen en collega’s, Unified Inertial Encoder ↗. Samengevat door YourWally op basis van de publicatie van de onderzoekers.